Für die Kalibrierung muss der Anwender einen Satz von Messpunkten vorbereiten (die für die Station verfügbaren Punkte sind auf einem speziellen Etikett mit X-Y-Z-Koordinaten markiert) sowie das Roboterprogramm mit den entsprechenden, mit Messmitteln (z. B. einer Messspitze) angefahrenen Punkten.
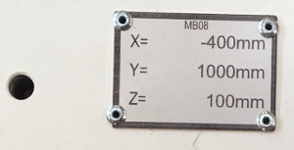
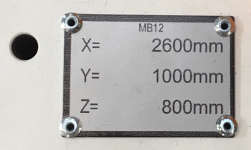
Etiketten mit den X-Y-Z-Koordinaten der Messpunkte
Das Roboterprogramm wird links im Fanuc-Programmbetrachter geöffnet, und alle Messpunkte werden rechts in die Tabelle eingetragen.
Für jeden Messpunkt in der Tabelle wählt der Anwender den entsprechenden Punkt im Roboterprogramm aus.
Für die Berechnung müssen mindestens 3 Punkte ausgewählt werden.
Die Messpunkte können aus einer externen Textdatei im folgenden Format geladen werden:
		oben_links   3378.32    150.0   796.93
		unten_links  2290.75    150.0   1304.07
		mitte_rechts 2200.61    150.0   -308.96
		P4           1205.536   650.83  1146.017
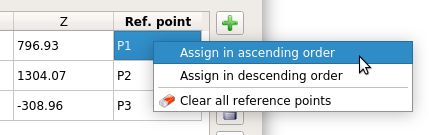
Über das Kontextmenü der Messpunkttabelle kann der Anwender Referenzpunkte zuordnen und löschen.
Ein Doppelklick auf das letzte Element zeigt eine Liste aller verfügbaren Messpunkte zur Zuordnung.
Nach der Berechnung wird das Ergebnis im Transformationsfeld zusammen mit dem mittleren absoluten Fehler angezeigt.
Die Werte X-Y-Z und W-P-R sind die korrekte Basis des Fanuc-Roboters.
Der Berechnungsfehler sollte so klein wie möglich sein.

Nach der Berechnung kann der Anwender alle Informationen in ein Messprotokoll exportieren.
Die Werte können als reiner Text in die Zwischenablage kopiert werden.
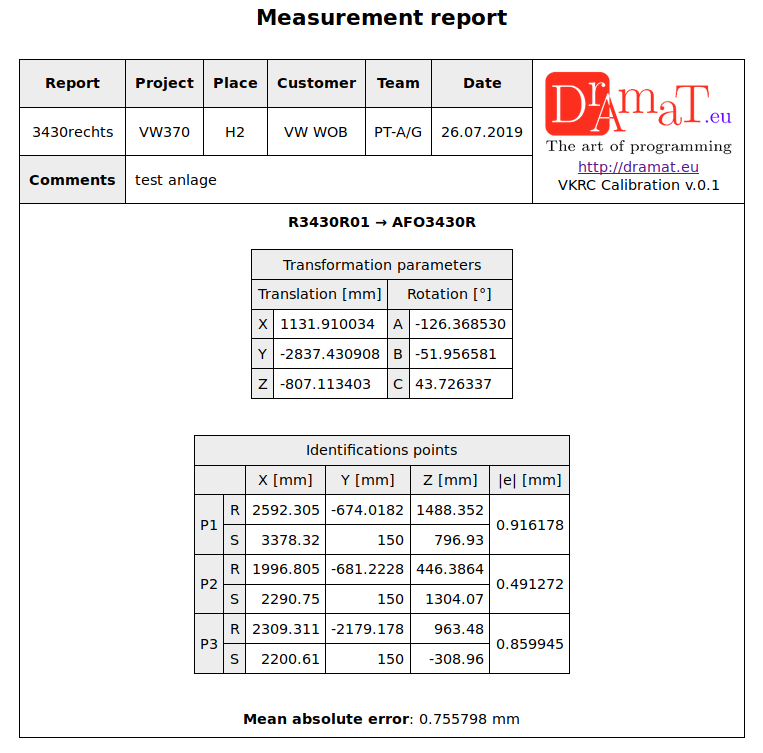
Das Protokoll enthält Informationen über Roboter und Station sowie alle Mess- und Referenzpunkte, die für die Kalibrierberechnung verwendet wurden.
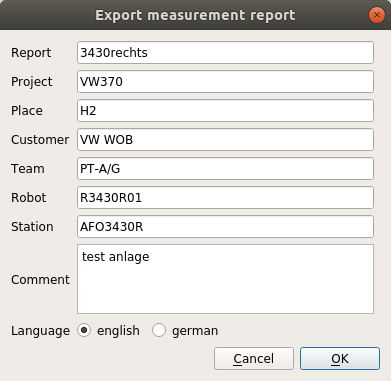
Die folgende Abbildung zeigt das Optionsfeld zur Anpassung des Messprotokolls.
Die folgende Abbildung zeigt ein Beispiel für ein Messprotokoll.
Wenn die Referenzpunkte den Messpunkten in falscher Reihenfolge zugeordnet sind und die Berechnung nicht durchgeführt werden kann, wird eine Fehlermeldung angezeigt.