 DReS - Path Tools: TCP path length, motion time and seam checks (YouTube, Englisch)
 DReS - Path Tools: Bahnlänge, Fahrzeit und Nahtprüfung (YouTube, Deutsch)
- Path length of selected motions / from first to last selected point
- Estimated motion time
- Arc information
- Point deviation from neighbours
- Check approximation
- Find long segments
- Check switch points (BS Schaltpkt, PS, TRIGGER WHEN PATH)
- Insert point on path at distance
- Export path to CSV
- ABB und Yaskawa – Bewegungen, Geschwindigkeit, Überschleifen, Grenzen
- Wie die Bahn berechnet wird und wie genau sie ist
- Wie genau ist die Bewegungszeit?
- Lizenz und Demomodus
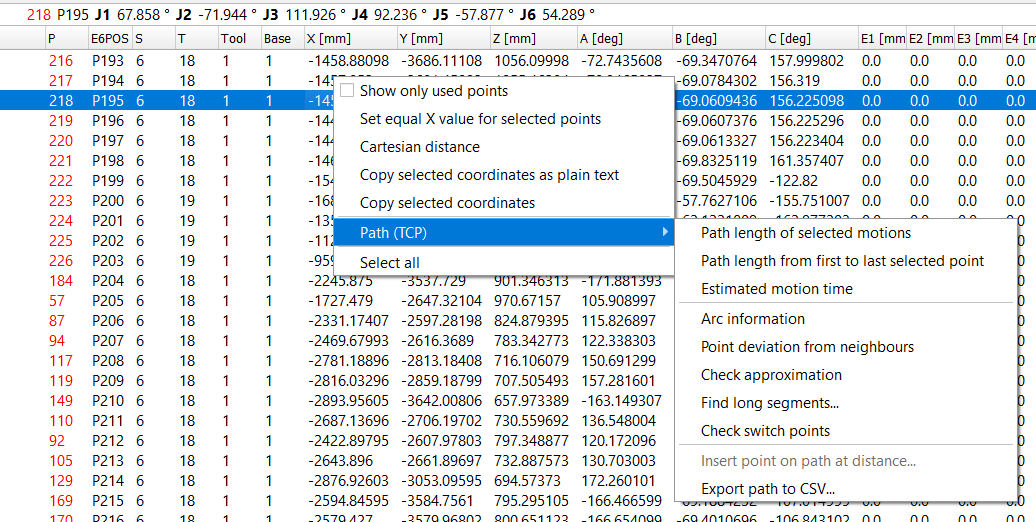
VKRC-Klebeprogramm: Punkte P13 und P195 ausgewählt, Kontextmenü der Punkttabelle mit dem Untermenü Path (TCP).
▲ Welche Bewegungen verwendet werden
Die Bahn folgt den Bewegungen in der Reihenfolge der Datei: Jeder Bewegungs-Fold (VKRC, KRC), jede Bewegungszeile (Fanuc, Yaskawa) bzw. jede Bewegungsanweisung (ABB) ist ein Schritt vom Zielpunkt der vorherigen Bewegung zum eigenen Zielpunkt. Unterprogrammaufrufe, Schleifen und Sprünge werden nicht verfolgt. Ein Punkt, der mehrfach im Programm verwendet wird, erscheint mehrfach auf der Bahn.
Funktionen, die auf einem Bereich arbeiten (Bewegungszeit, Überschleifen, lange Segmente, Schaltpunkte, CSV), verwenden den Programmteil von der ersten bis zur letzten Verwendung der ausgewählten Punkte. Sind weniger als zwei Punkte ausgewählt, verwenden sie das gesamte Programm.
▲ Path length of selected motions
Wählen Sie zwei oder mehr Punkte aus, die im Programm nacheinander verwendet werden (z. B. die Punkte einer Klebenaht), und wählen Sie Path (TCP) » Path length of selected motions. Das Fenster zeigt jede Bewegung mit
- Length – Länge der tatsächlichen Bahn, mit den Überschleifkurven,
- Geometry – Länge ohne Überschleifen (wie bei Genau = 0, VE = 0 %, FINE),
- Quality – exact, approx. oder estimate (siehe unten; das ist keine Einstellung, sondern folgt aus den Bewegungsdaten: Überschleifen in mm ergibt approx., VE% / CNT / PTP-Überschleifen ergeben estimate),
- s – kumulierte Länge ab dem ersten ausgewählten Punkt.
Summe der ausgewählten Zeilen – in den Ergebnisfenstern für Bahnlänge, Bewegungszeit, lange Segmente und CSV-Export können Sie Zeilen mit der Maus auswählen (Klick, Shift+Klick, Ctrl+Klick). Die Zeile über der Tabelle zeigt sofort die Anzahl der ausgewählten Zeilen sowie deren summierte Länge und Zeit, z. B. Länge und Zeit eines Nahtabschnitts.
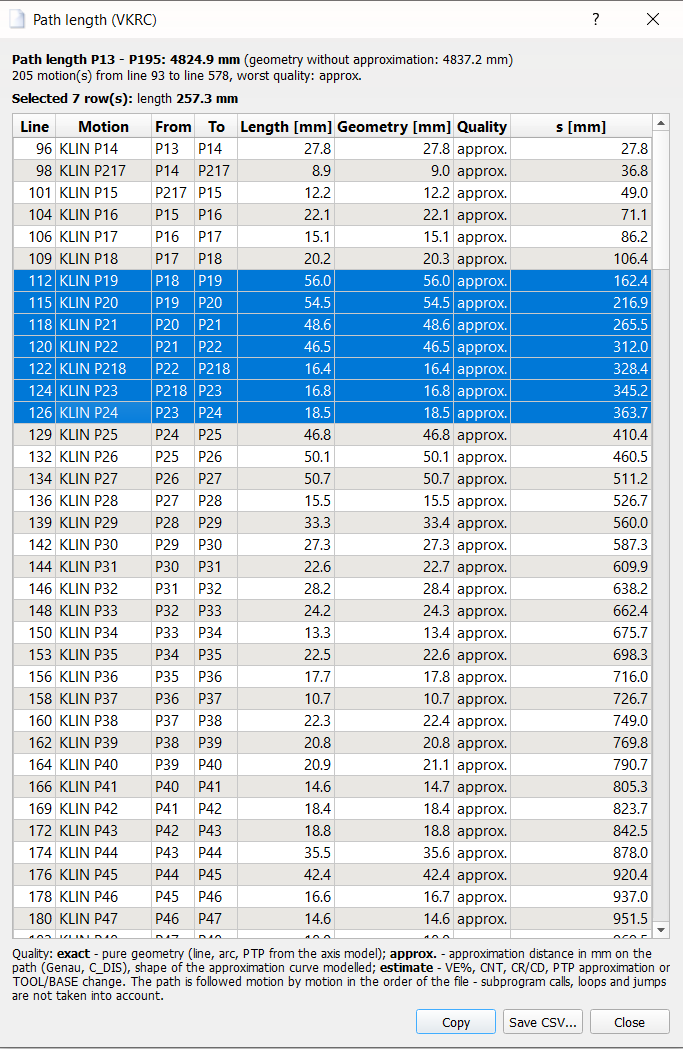
Bahnlänge P13 - P195: 205 Bewegungen, 4824,9 mm entlang der Bahn (4837,2 mm ohne Überschleifen); 7 Zeilen ausgewählt – ihre Länge von 257,3 mm wird über der Tabelle angezeigt.
▲ Path length from first to last selected point
Es genügt, den ersten und den letzten Punkt auszuwählen, z. B. Anfang und Ende einer Naht. Gemessen wird die gesamte Bahn dazwischen, einschließlich aller nicht ausgewählten Punkte.
▲ Estimated motion time
Für jede Bewegung wird die Zeit aus der Bahnlänge und der programmierten Geschwindigkeit berechnet:
- VKRC: VB von LIN, CIR, KLIN, KCIR, SLIN, SCIR [mm/s],
- KRC: Vel von LIN und CIRC aus dem LDAT [m/s],
- Fanuc: mm/sec, cm/min, inch/min von L und C,
- ABB: speeddata vN = N mm/s (siehe ABB),
- Yaskawa: V= in mm/s von MOVL und MOVC (siehe Yaskawa).
- Time at programmed speed – als ob sich der Roboter die ganze Zeit mit der programmierten Geschwindigkeit bewegen würde. Das ist die untere Grenze.
- With acceleration and braking – zusätzlich beschleunigt und bremst der Roboter an jedem Punkt ohne Überschleifen mit einer konstanten Bahnbeschleunigung (Standard 2 m/s²). Kurze Bewegungen, die die programmierte Geschwindigkeit nie erreichen, werden mit einem dreieckigen Geschwindigkeitsprofil berechnet.
Path_Tools, Schlüssel CP_Acceleration_mm_s2.
Fanuc: Bewegungsplaner. Für Fanuc-Programme verwendet der Planer die Achsgeschwindigkeiten $JNTVELLIM und die Beschleunigungszeiten $ACCEL_TIME1/2 aus SYMOTN.VA des Backups: J-Bewegungen sind synchron (die Achse mit der längsten Zeit bei den programmierten %), L / C nehmen die Bahnlänge und die Geschwindigkeit (mm/sec, cm/min, inch/min, deg/sec), Bewegungen mit sec / msec die im Programm geschriebene Zeit. Die Beschleunigungszeit (skaliert mit ACC) wird dort addiert, wo der Roboter anhält: ganz bei FINE / CNT0, teilweise bei CNTn, nicht bei CR / CD. Die Achsdaten liest die Roboterkonfiguration des Editors (eine Stelle für alle Funktionen); ohne sie werden Standardwerte verwendet, worauf die Zusammenfassung hinweist.
VKRC und KRC: Bewegungsplaner. Für VKRC- und KRC-Programme zeigt das Fenster einen dritten Wert und eine Spalte Planner [s]: die Zeit jeder Bewegung, berechnet vom Bewegungsplaner von DReS (derselbe wie im Robot Cell Simulator). Der Planer berücksichtigt alle Bewegungen, auch PTP (synchrone Achsen mit den Achsgeschwindigkeiten und -beschleunigungen aus $machine.dat des Roboterarchivs), LIN und CIRC mit ihrem Überschleifen. Die Zusammenfassung zeigt die Gesamtzeit des Planers und die Quelle der Achsdaten; ohne $machine.dat werden Standard-Achsgeschwindigkeiten verwendet, worauf die Zusammenfassung hinweist. Eine Bewegung, die nicht geplant werden kann (Punkt nicht erreichbar), wird als - angezeigt und in der Zusammenfassung gezählt. Bewegungen ohne Geschwindigkeit in mm/s (PTP in %) erhalten die Zeit des Planers auch in der Spalte Time [s] und in den ersten beiden Summen, damit diese die ganze Auswahl umfassen; die Zusammenfassung nennt die Anzahl der Bewegungen aus dem Planer. KRC: Die Punkte der Inline-Formulare (PDAT / LDAT, FDAT, E6POS / E6AXIS, auch globale Punkte aus $config.dat) werden für den Planer umgerechnet, C_DIS / C_PTP / C_VEL / C_ORI werden zu einem Überschleifen aus APO_DIST (C_VEL / C_ORI nur als Schätzung); Bewegungen ohne Punktdaten teilen den Bereich und werden nicht geplant. Verwendet wird die Geschwindigkeit, die der Roboter tatsächlich fährt: der Wert von BAS(#PTP_PARAMS, v) / BAS(#CP_PARAMS, v) im Fold (bzw. Vel im Fold-Kopf), nicht VEL aus PDAT / LDAT – Folds von Technologiepaketen (z. B. ServoGun Swi Spotpoint) haben kein VEL im PDAT. Ein Schweißpunkt ist ein Genauhalt (das Überschleifen des Hilfspunkts im Fold wird nicht verwendet); die Schweißzeit selbst ist nicht enthalten.
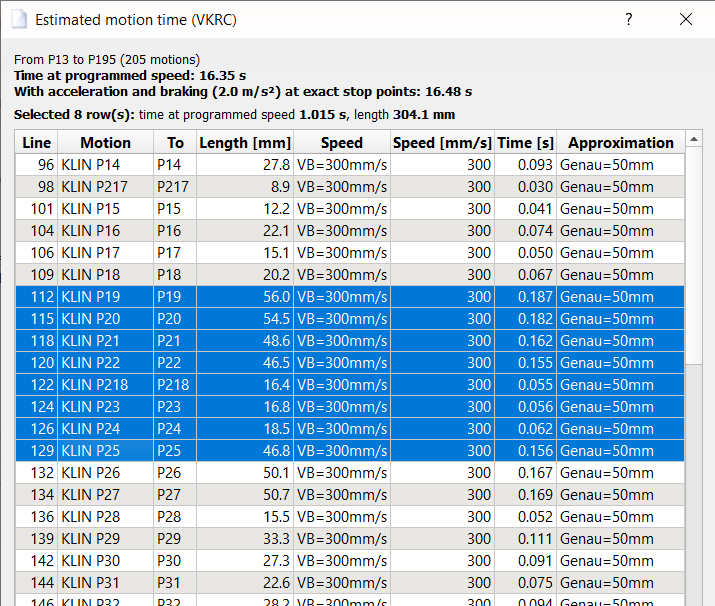
Geschätzte Bewegungszeit eines VKRC-Programms mit PTP- und LIN-Bewegungen: die 8 PTP-Bewegungen (VB in %)
erhalten in der Spalte Time die Zeit des Bewegungsplaners, die Summen umfassen damit das ganze Programm (3,07 s,
Planer 3,32 s); 4 ausgewählte Zeilen: 0,480 s, 279,4 mm, Planer 0,730 s. Die Quelle der Achsdaten ist im Bild verdeckt.
▲ Arc information
Für jede Kreisbewegung (CIR, KCIR, SCIR, CIRC, C, MoveC, MOVC), deren Ziel- oder Hilfspunkt ausgewählt ist: Radius, Winkel, Bogenlänge, Sehne, Mittelpunkt und die Lage des Hilfspunkts entlang des Bogens (50 % = in der Mitte). Hinweise warnen vor
- einem Hilfspunkt nahe am Start- oder Zielpunkt (der Kreis reagiert dann stark auf kleine Fehler, z. B. nach einem Touch-up),
- nahezu kollinearen Punkten (sehr großer Radius),
- Bögen über 180° und sehr kleinen Radien.
C P[a] : P[b] ist P[a] der Hilfspunkt und P[b] das Ziel; bei ABB MoveC ist der CirPoint der
Hilfspunkt; zu Yaskawa MOVC siehe unten.
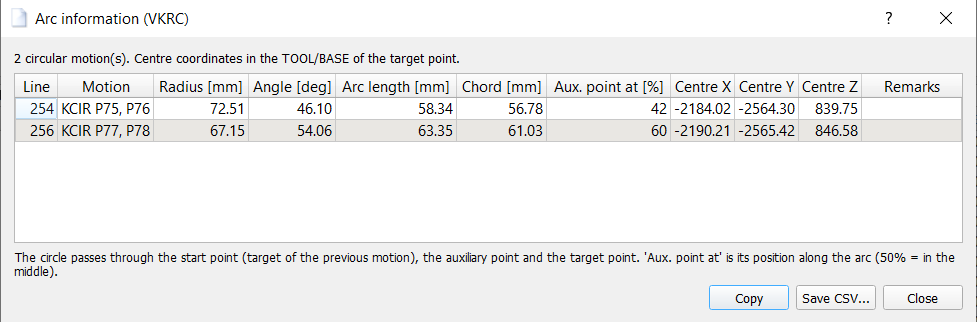
Zwei KCIR-Bewegungen einer VKRC-Klebenaht: Radius, Winkel, Bogenlänge, Sehne, Lage des Hilfspunkts und Mittelpunkt.
▲ Point deviation from neighbours
Abstand des ausgewählten Punktes von der Geraden durch den vorherigen und den nächsten Punkt sowie die Richtungsänderung im Punkt. Ein Punkt auf einer geraden Naht sollte eine Abweichung nahe 0 haben – so finden Sie Punkte, die nach einem Touch-up „herausspringen“. Die Spalten Previous, Point und Next zeigen die drei Punkte in der Reihenfolge der Bahn.
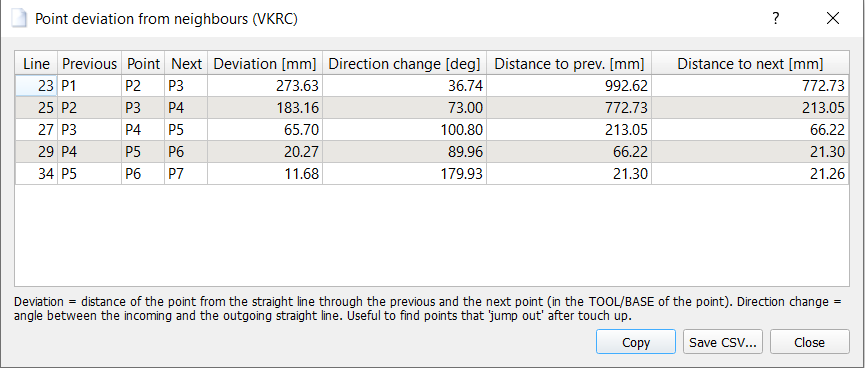
Fünf ausgewählte Punkte: Abweichung von der Geraden durch die Nachbarn, Richtungsänderung und Abstände zu den Nachbarpunkten.
▲ Check approximation
Die Steuerung beginnt das Überschleifen nie früher als in der Mitte der benachbarten Bewegungen. Ist Genau (VKRC), C_DIS (KRC) oder CR / CD (Fanuc) größer als die Hälfte der ankommenden oder abgehenden Bewegung, wird der Wert reduziert – stillschweigend. Die Bahn führt dann näher am Punkt vorbei als programmiert, und Länge und Zeit ändern sich. Das Fenster listet alle Punkte mit in mm angegebenem Überschleifen auf und markiert die Punkte, an denen der programmierte Abstand nicht erreicht werden kann. VE % und CNT werden nicht geprüft.
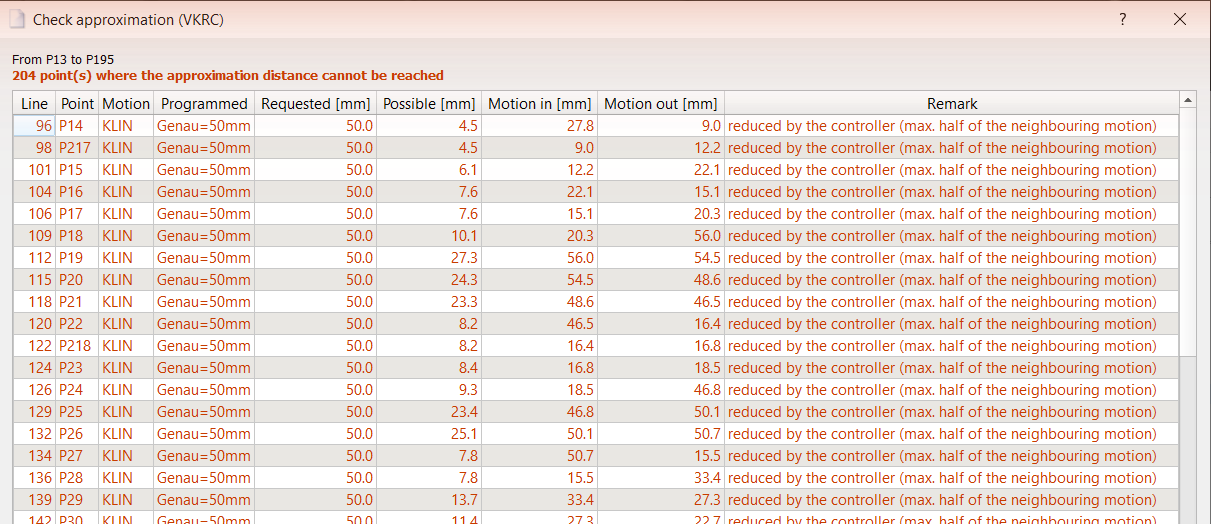
Genau = 50 mm bei Bewegungen von 10 - 50 mm: Die Steuerung reduziert das Überschleifen an 204 Punkten.
▲ Find long segments
Listet die Bewegungen auf, die länger als die angegebene Länge sind (Standard 50 mm – der übliche maximale Abstand zwischen Klebepunkten). Die Länge ist die geometrische Länge ohne Überschleifen. Für VKRC und KRC hat die Tabelle auch die Spalten Planner [s] – die Bewegungszeit aus dem Bewegungsplaner des Roboters (mit Überschleifen) – und Average [mm/s] (Länge / Zeit), so lässt sich ein langer, aber schneller PTP von einem kurzen, langsamen LIN unterscheiden; die Summenzeile addiert die Zeiten.
▲ Check switch points
Schaltpunkte mit einem Abstand in mm werden mit der Länge der Bewegung verglichen, in der sie liegen:
- VKRC:
BS A1544 ( EIN ) = !E15 Schaltpkt: -5 [mm]: -50[ms], - Fanuc:
PS +20mm -0.05sec GO[11]=(2), - KRC:
TRIGGER WHEN PATH = -20 DELAY = 0 DO ..., - VKRC-Punkt mit
SPSTrig=n[1/100 s]: der SPS_TRIG-Zweig startet n*10 ms vor dem Punkt (im Fold TRIGGER WHEN DISTANCE=1 DELAY=-n*10 DO SPS_TRIG(...)); er wird wie ein Zeitversatz geprüft (siehe unten) – ein Fehler, wenn n*10 ms länger ist als die Bewegung zum Punkt.
Zeitversatz. Der Zeitanteil eines Schaltpunkts (VKRC [ms], Fanuc sec, KRC DELAY) wird mit dem Bewegungsplaner geprüft (VKRC, KRC, Fanuc): Die Zeit vom Schaltpunkt auf der Bahn bis zum Zielpunkt ist die Zeit der Bewegung im Verhältnis zum Abstand, plus der Versatz. Das Fenster zeigt den Versatz, diese Zeit und die Zeit der Bewegung; ein Schaltpunkt, den der Versatz aus seiner Bewegung oder auf die andere Seite des Punkts schiebt, ist ein Fehler.
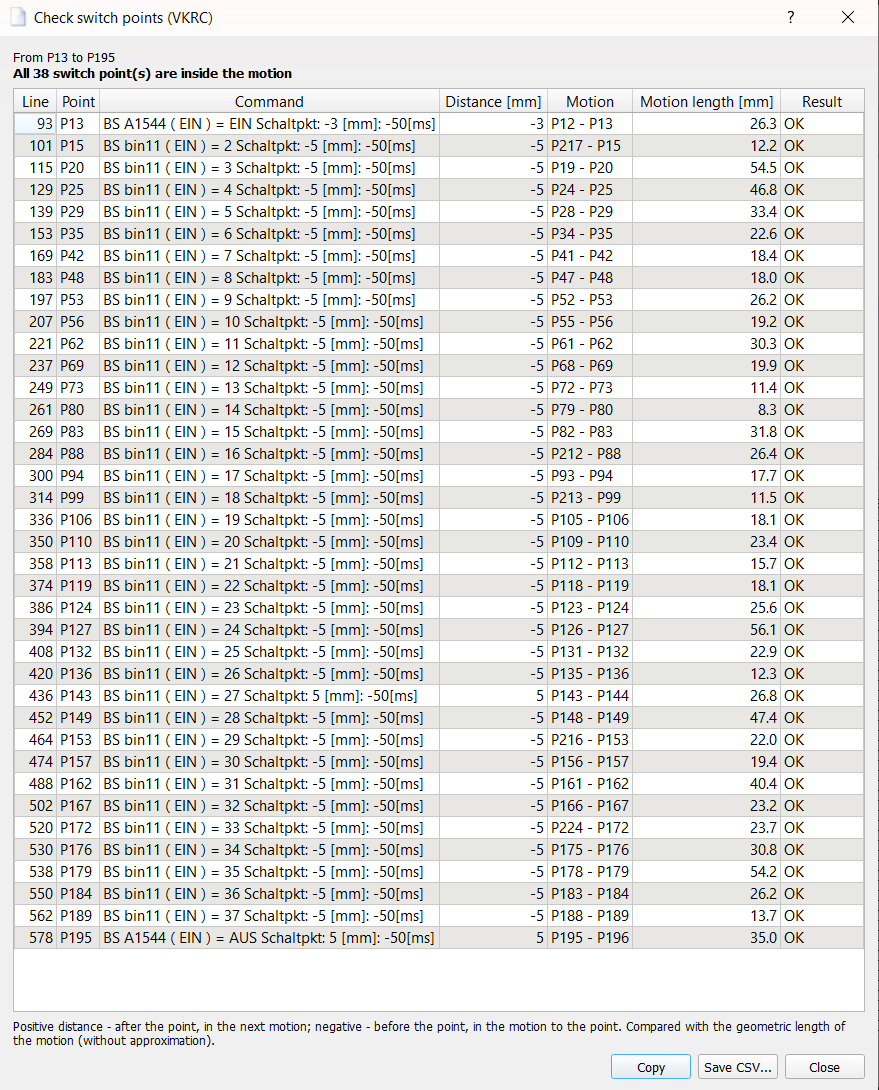
Alle 38 Schaltpunkte der Naht liegen innerhalb ihrer Bewegungen.
▲ Insert point on path at distance
Wählen Sie einen Punkt aus und wählen Sie Insert point on path at distance.... Der neue Punkt wird auf der Bewegung nach dem ausgewählten Punkt im angegebenen Abstand von ihm platziert (der Dialog zeigt die Länge der Bewegung; Standard ist die Mitte). Die Position liegt exakt auf der Geraden, die Orientierung wird zwischen beiden Punkten interpoliert (so wie der Roboter es bei einer LIN-Bewegung tut), auch die Linearachse E1 wird interpoliert.
- VKRC: Es wird ein neuer Bewegungs-Fold mit der Bewegungsart und den Daten des nächsten Punktes (KLIN / LIN / SLIN, VB, Genau / VE, ACC, TOOL, BASE) und der nächsten freien Punktnummer eingefügt.
- KRC und Fanuc: Es öffnet sich dasselbe Fenster wie bei Insert motion point mit den
berechneten Koordinaten (Auswahl kartesischer Punkt / Achspunkt, Punkteditor); der Punkt wird
mit Apply eingefügt, Cancel lässt das Programm unverändert. Bei Fanuc übernimmt die neue Bewegung
Bewegungsart, Geschwindigkeit, Bewegungsende und Optionen der geteilten Bewegung (z. B.
L ... 200mm/sec CD10 ACC100 RTCP); zeit- und wegabhängige Schaltoptionen (TB/TA/DB ...,P-SPS,DO[],CALL) sowieSkipwerden nicht kopiert, damit die Logik des alten Punktes nicht doppelt ausgeführt wird. - ABB: nur in Linearbewegungen. Ein neues robtarget wird auf Modulebene deklariert (Name nach der Namensvorlage für Punkte des Punkteditors), und eine Kopie der Anweisung mit allen ihren Argumenten wird eingefügt.
- Yaskawa: nur in MOVL-Bewegungen. Eingefügt werden eine neue Teach-Position C... (derselbe Datentyp
PULSE / RECTAN wie das Ziel) und eine MOVL-Zeile mit V und PL der geteilten Bewegung. Zeilen mit einer Station
(
+MOVJ EC...) erhalten eine zwischen beiden Zeilen interpolierte Stationsposition.
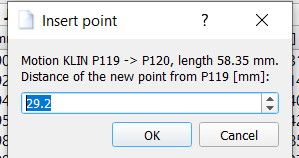
Einen Punkt 29,2 mm nach P119 auf der Bewegung P119 - P120 (58,35 mm) einfügen.
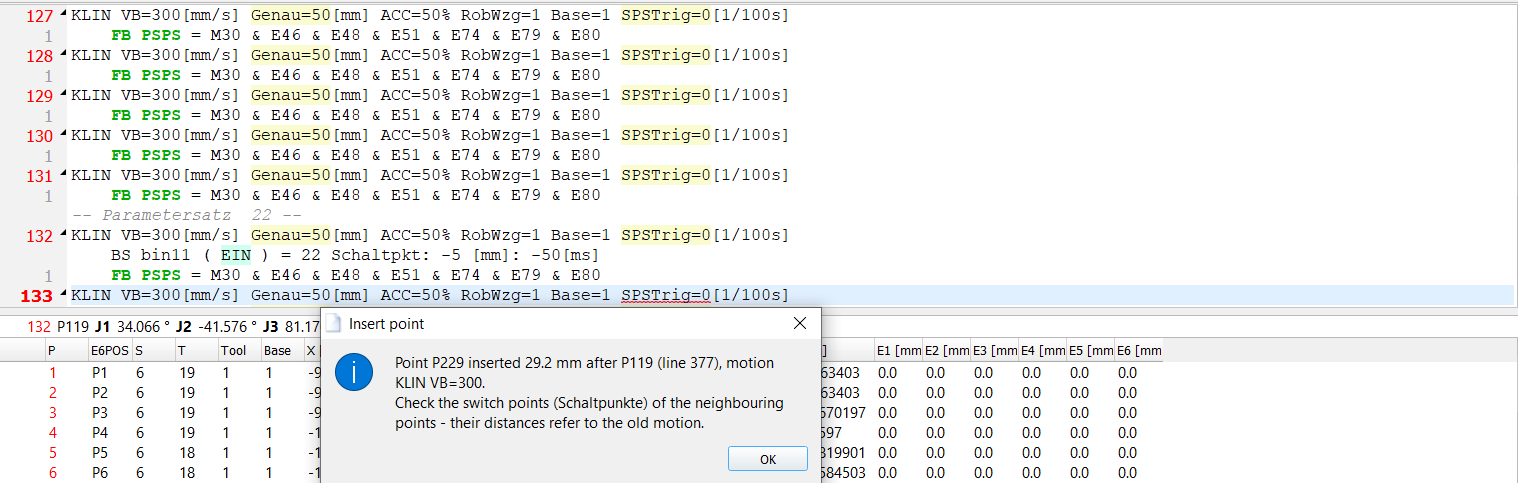
VKRC: der neue Fold KLIN P229 (Zeile 133) mit den Daten der Naht; seine Abweichung von der Bahn beträgt 0,00 mm.
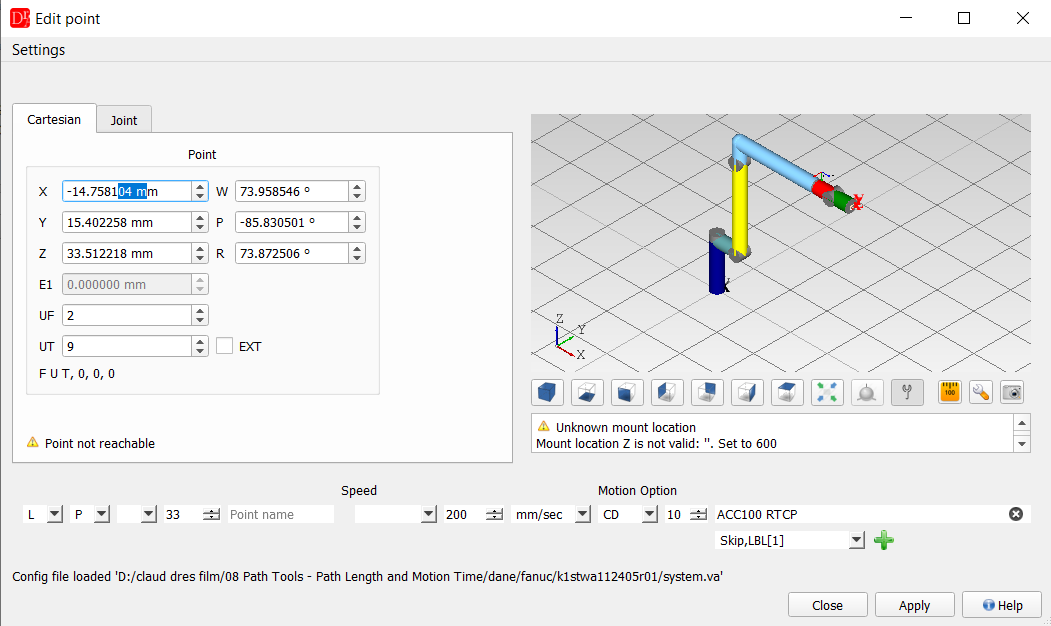
Fanuc: Punkteditor mit den berechneten Koordinaten und der Bewegung L P[33] 200mm/sec CD10 ACC100 RTCP.
▲ Export path to CSV
Tabelle aller Bewegungen des Bereichs mit den Segmentlängen, der kumulierten Länge s, Geschwindigkeit, Überschleifen und Zeit – zur Dokumentation oder weiteren Auswertung in Excel. Mit dem Bewegungsplaner (VKRC, KRC, Fanuc) erhalten Bewegungen ohne Geschwindigkeit in mm/s (PTP / J in %) in der Spalte Time [s] die Zeit des Planers, und die Spalte Planner [s] zeigt die Planerzeit jeder Bewegung.
▲ ABB (robtarget-Tabelle)
- Bewegungen: MoveL, MoveC, MoveJ, MoveAbsJ und die anderen vom Editor erkannten Bewegungsanweisungen (TriggL, ArcL, MoveLDO ..., VW MoveLIN / MoveCIRC / MovePTP, Benutzerprozeduren wie RF_LIN / RF_CIRC). Eine Anweisung mit einem zweiten robtarget ist ein Kreis (MoveC: CirPoint = Hilfspunkt). Benutzerprozeduren sind estimate, weil ihre anderen Argumente das Ziel verschieben können.
- Ziele: im Modul deklariert (auch LOCAL und über mehrere Zeilen) oder als Literal geschrieben. Offs() / RelTool() und Ziele anderer Module werden nicht unterstützt.
- Geschwindigkeit und Zone: speeddata vN = N mm/s (vmax und eigene speeddata sind nicht bekannt), zonedata zN = N mm (z0 = 0,3 mm), fine = Genauhalt; \V und \Z werden nicht verwendet.
- Koordinaten im tool / wobj der Bewegung; ein anderes tool / wobj wird mit den tooldata / wobjdata des Systems (system.xml) umgerechnet – nicht für einen Roboter auf einer Lineareinheit oder ein von einer mechanischen Einheit bewegtes Werkobjekt.
- MoveJ: TCP-Bahn aus den interpolierten Achswerten (inverse Kinematik mit den confdata); MoveAbsJ: Vorwärtskinematik des jointtarget.
- Behoben: bei einem Roboter auf einer Fahrachse verschob die Vorwärtskinematik E1 entlang X der Roboterbasis statt entlang X der Fahrachse (Fehler 2·E1 bei gedrehter Basis).
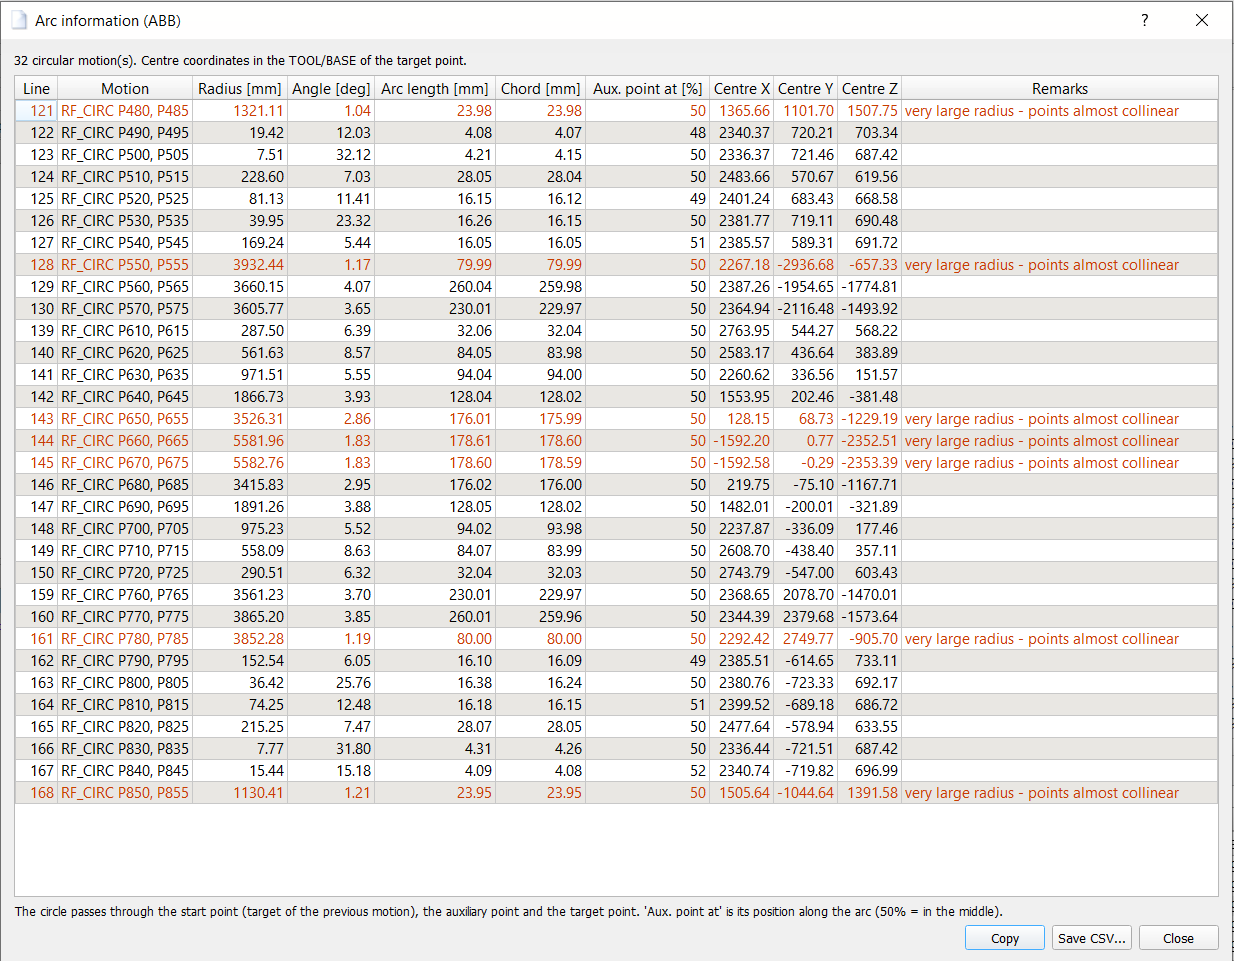
ABB: Arc information der Benutzerprozedur RF_CIRC (Download aus Process Simulate) – eine Anweisung mit einem zweiten robtarget ist ein Kreis; Bögen mit fast gerader Bahn werden markiert.
▲ Yaskawa (Tabelle der Roboterpunkte)
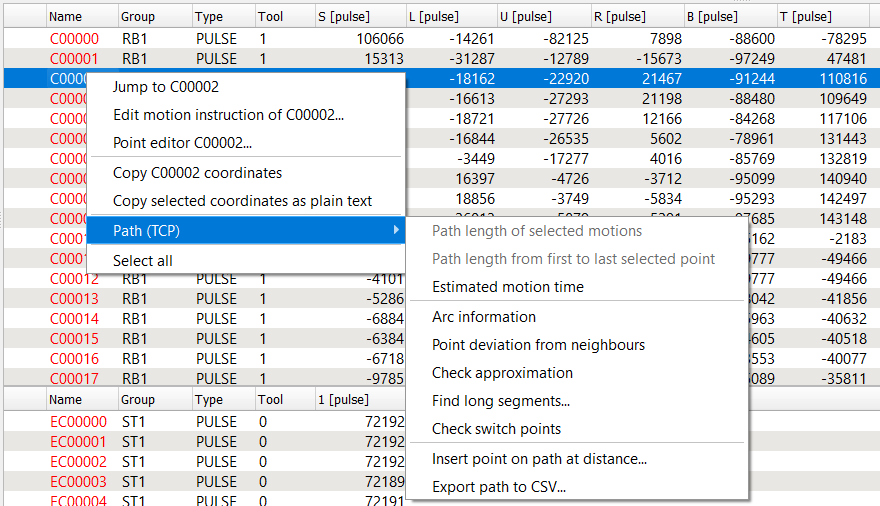
Yaskawa: Kontextmenü Path (TCP) der Tabelle der Roboterpunkte (Job eines VW-Roboters DX200 mit Drehtisch).
- Bewegungen: MOVL (linear), MOVJ (Achsbewegung; TCP-Bahn aus den interpolierten Achswerten), MOVC (Kreis), MOVS / SMOV* (sonstige, estimate).
- MOVC: aufeinanderfolgende MOVC-Punkte P0..Pn (mindestens 3): die Bewegung zu P0 ist linear, die Bewegung zu Pk (k < n) ist der Bogen durch Pk-1, Pk, Pk+1, die letzte Bewegung der Bogen durch Pn-2, Pn-1, Pn.
- Geschwindigkeit: V= in mm/s (ohne V= das vorherige V des Jobs); VJ= (%) und VR= (Grad/s) sind nicht in mm/s.
- Überschleifen: PL0..PL8 mit den Nennabständen 0 / 12,5 / 25 / 50 / 100 / 200 / 300 / 400 / 500 mm (estimate, die tatsächliche Verrundung hängt von der Geschwindigkeit ab).
- Positionen: PULSE-Positionen werden mit der Yaskawa-Kinematik umgerechnet (Modell aus der Kinematik-XML-Datei, Impulse aus RC.PRM / SV.PRM, Achsbereiche aus den Software-Endschaltern in SC.PRM; SC.PRM der YRC1000 wird jetzt richtig gelesen). RECTAN-Positionen im ROBOT- / BASE- / USER-Koordinatensystem (UFRAME.CND), Werkzeug aus TOOL.CND.
- Nicht berechnet (mit Meldung): Roboter auf einer Basisachse (Portal / Fahrachse), andere Montage als Boden / Decke, Positionsvariablen P..., TOOL- / MTOOL-Koordinatensysteme.
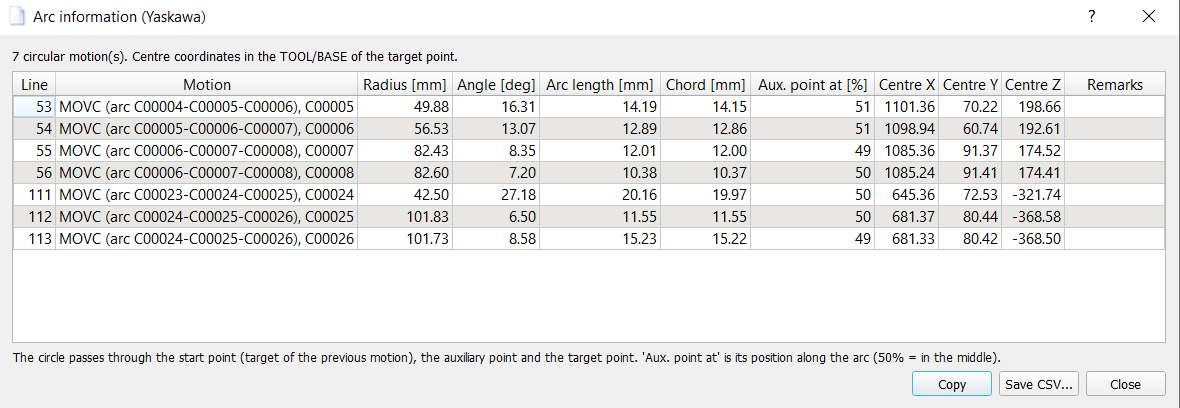
Arc information: MOVC-Bögen C00004 … C00008 – jede Bewegung ist ein Teil des Kreises durch den vorherigen, den eigenen und den nächsten MOVC-Punkt (die letzte durch die letzten drei Punkte).
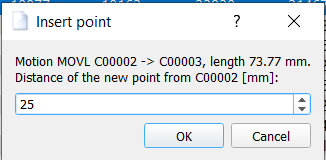
Insert point on path at distance in der MOVL-Bewegung C00002 → C00003: 25 mm nach C00002.
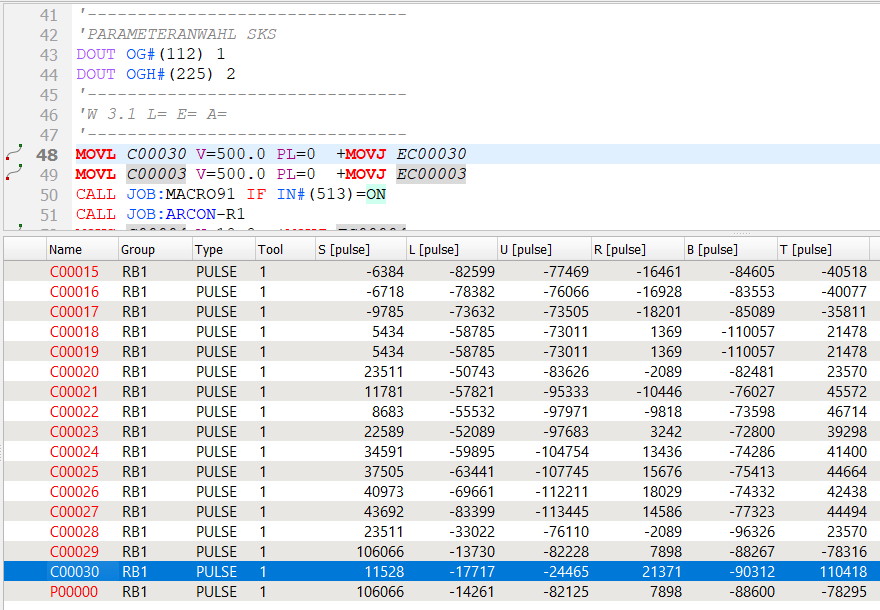
Ergebnis: die neue Zeile MOVL C00030 V=500.0 PL=0 +MOVJ EC00030 vor der geteilten Bewegung – V und PL der geteilten Bewegung, die Drehtischposition EC00030 interpoliert.
▲ Wie die Bahn berechnet wird und wie genau sie ist
| Bewegung | Modell | Genauigkeit |
|---|---|---|
| LIN, KLIN, SLIN, L, MoveL, MOVL | Gerade | exact |
| CIR, KCIR, SCIR, CIRC, C, MoveC | Kreis durch Start-, Hilfs- und Zielpunkt | exact |
| MOVC (Yaskawa) | Kreis durch drei aufeinanderfolgende MOVC-Punkte (siehe Yaskawa) | exact |
| PTP, KPTP, SPTP, J, MoveJ, MoveAbsJ, MOVJ | Gerade im Achsraum (synchrones PTP), TCP-Bahn aus der Vorwärtskinematik alle ≤ 0,5° | gut, erfordert die Kinematik in der Roboterkonfiguration |
| Genau [mm], C_DIS, zN | Ecke ersetzt durch eine Kurve vom Abstand d vor bis d nach dem Punkt, d begrenzt auf die Hälfte der benachbarten Bewegungen | approx. – KUKA veröffentlicht die Form der Kurve nicht; der Unterschied zu einem tangentialen Bogen beträgt 0,01 mm bei 30°, 0,2 mm bei 60° und etwa 1 mm bei einer 90°-Ecke (d = 20 mm) |
| VE %, CNT, CR / CD, C_VEL, C_ORI, PL, PTP-Überschleifen | gleiche Kurve, Abstand geschätzt | estimate – die tatsächliche Verrundung hängt von Geschwindigkeit und Beschleunigung ab |
Die Länge wird im TOOL / BASE (UT / UF) des Zielpunkts jeder Bewegung berechnet – bei einer stationären Zange (externer TCP) ist das die Bahn auf dem Bauteil. Bewegungen mit einem Wechsel von TOOL oder BASE werden ohne Überschleifen berechnet und als estimate markiert.
Nicht modelliert: ein Vorlaufstopp (z. B. WAIT FOR, WARTE BIS), der das Überschleifen aufhebt, Spline-Bewegungen (SPL), CIRC mit Kreiswinkel CA, Fanuc INC, Offset / Tool_Offset / VOFFSET (Schätzung), UF:F / UT:F.
Bei einer typischen Klebenaht (KLIN / KCIR, Genau ≈ VB / 5, kleine Richtungsänderungen) weicht das Modell nur in den Überschleifkurven von der programmierten Geometrie ab; der Fehler der Länge dürfte daher deutlich unter dem Fehler der früheren Punkt-zu-Punkt-Messung (Sehnen) liegen. Ein Vergleich mit einer Aufzeichnung eines realen Roboters steht noch aus.
▲ Wie genau ist die Bewegungszeit?
Die Bewegungszeit ist eine Schätzung, keine Taktzeit. Die reale Robotersteuerung plant jede Bewegung mit Beschleunigungs- und Ruckbegrenzung, Achsgeschwindigkeitsgrenzen, reduzierter Geschwindigkeit bei Umorientierung und beim Überschleifen, und ein Programm enthält Wartezeiten, Handshakes mit der SPS und Technologiezeiten. Am nächsten an der Realität liegt die Schätzung bei langen CP-Bewegungen (Kleben, Abdichten) mit konstanter Geschwindigkeit; bei kurzen Bewegungen ist die reale Zeit länger.
Die Path tools berechnen keine Taktzeit. Sie liefern eine schnelle, nachvollziehbare Schätzung direkt im Editor – nützlich, um Varianten zu vergleichen, langsame Abschnitte einer Naht zu finden und ein Programm zu prüfen, bevor der Roboter verfügbar ist.
▲ Lizenz und Demomodus
Die Path tools verwenden die Lizenz des Editors des jeweiligen Roboters: VKRC für VKRC-Programme, KRC für KRC-Programme, VFanuc für Fanuc-Programme, ABB für ABB-Programme und Yaskawa (YASKAWA) für Yaskawa-Jobs. Insert point on path at distance verwendet die Lizenz von Add point in der Robot View (VKRC, KRC, Fanuc) bzw. die Lizenz des Editors (ABB, Yaskawa).
Ohne Lizenz arbeiten die Path tools im Demomodus:
- jede Funktion berechnet höchstens die ersten 25 Bewegungen des ausgewählten Bereichs (das Ergebnisfenster gibt an, wie viele Bewegungen berechnet wurden und wie viele der Bereich enthält),
- Copy, Save CSV... und Export path to CSV... sind nicht verfügbar.