 DReS - CTB Data - Edit Tool, Base and Load Data Safely (KUKA, ABB) (YouTube, Englisch)
 DReS - CTB-Daten - Werkzeug-, Basis- und Lastdaten sicher bearbeiten (KUKA, ABB) (YouTube, Deutsch)
- Was geändert werden kann
- Einen Wert ändern
- Nach einer Änderung: Speichern-Schaltfläche und Hinweis
- Speichern - VKRC / KRC, ABB
- Nicht gespeicherte Änderungen
- Geänderte Datei in den Roboter laden
- Lizenz
- VKRC / KRC: am Roboter gemessene Lastdaten und der Lastbericht - Kuka-Load-Projekt
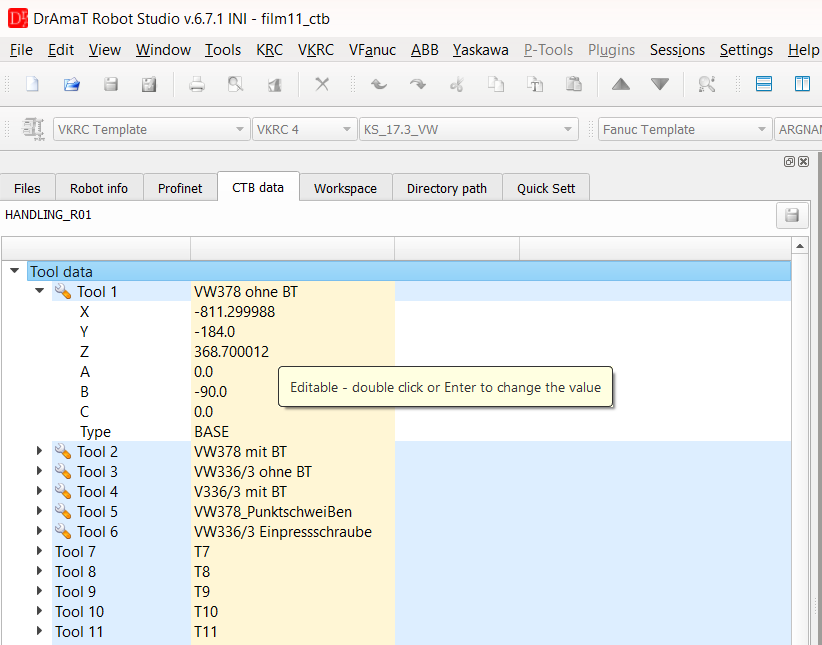
CTB-Daten eines VKRC-Roboters - die änderbaren Werte von Tool 1 sind hervorgehoben.
▲ Was geändert werden kann
| Roboter | Änderbar | Gespeichert in | Gesperrt |
| VKRC, KRC | Tool 1..n: Name, X, Y, Z, A, B, C, Typ (NONE / TCP / BASE) Base 1..n: Name, X, Y, Z, A, B, C, Typ Lastdaten: Masse, Schwerpunkt X, Y, Z, A, B, C, Trägheitsmomente Jx, Jy, Jz |
KRC/R1/System/$config.dat (TOOL_DATA, TOOL_NAME, TOOL_TYPE, BASE_DATA, BASE_NAME, BASE_TYPE, LOAD_DATA) |
Kalibrierdaten gemessene Lastdaten der Werkzeuge: Kuka-Load-Projekt |
| ABB | tooldata: X, Y, Z [mm], Masse [kg] wobjdata: X, Y, Z von uframe und von oframe [mm] |
die Deklaration der tooldata / wobjdata in ihrem RAPID-Modul (*.mod, *.sys) | Orientierung (Q1..Q4), Namen, robhold, ufprog, ufmec, Kalibrierdaten |
| Fanuc | - | - | alle Daten (nur lesen) |
| Yaskawa | - | - | alle Daten (nur lesen) |
Die Orientierung eines ABB-Werkzeugs oder Werkobjekts wird als Quaternion gespeichert. Ihre vier Werte müssen immer zueinander passen, deshalb sind sie gesperrt - ändern Sie die Orientierung am Roboter.
▲ Einen Wert ändern
- Doppelklicken Sie auf einen hervorgehobenen Wert oder wählen Sie ihn aus und drücken Sie Enter.
- Zahlen werden mit der Genauigkeit des aktuellen Werts eingegeben (mindestens 3 Nachkommastellen). Enter übernimmt den Wert, Esc verwirft ihn. Wird der Wert nicht geändert, wird nichts als geändert markiert.
- Der Typ von Werkzeug / Basis wird aus einer Liste gewählt (NONE, TCP, BASE).
- Namen dürfen kein Anführungszeichen enthalten.
- VKRC, KRC: Werkzeug-, Basis- und Lastdaten lassen sich auch über das Kontextmenü (rechte Maustaste auf Tool n / Base n) von einem Eintrag kopieren und einem anderen zuweisen: Copy Tool n data, dann auf dem Ziel Assign Tool n data.
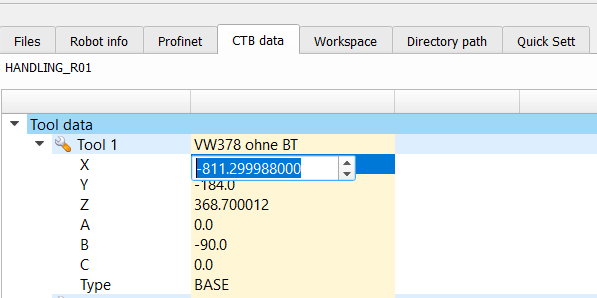
Ändern des X-Werts von Tool 1.
▲ Nach einer Änderung: Speichern-Schaltfläche und Hinweis
Nach der ersten Änderung
- wird die Speichern-Schaltfläche über dem Baum (rechts) aktiv,
- erscheint links unter dem Roboternamen ein Hinweis: Die CTB-Daten wurden geändert und sind noch nicht gespeichert; mit der Speichern-Schaltfläche werden sie in die Datei geschrieben, und nach dem Laden der geänderten Datei in den Roboter sollen alle Programme langsam abgefahren und alle Bahnen geprüft werden.
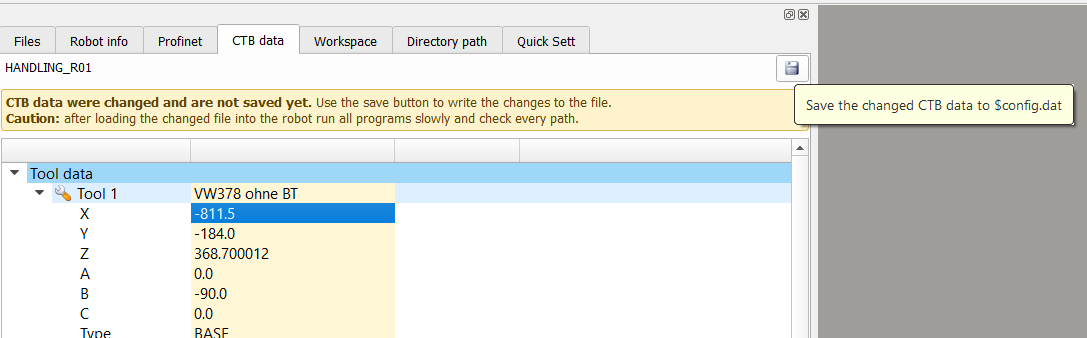
CTB-Daten geändert - Hinweis auf der linken Seite, die Speichern-Schaltfläche ist aktiv.
▲ Speichern
Klicken Sie auf die Speichern-Schaltfläche. Eine Warnung weist darauf hin, dass geänderte Werkzeug-, Basis- oder Lastdaten die Bahn des Roboters, die Geschwindigkeit des Werkzeugs und die Lastüberwachung verändern. Wählen Sie Save, um fortzufahren.
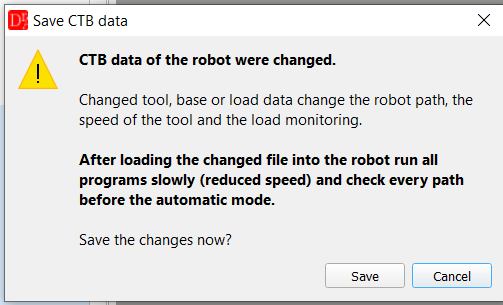
Warnung vor dem Speichern der CTB-Daten.
VKRC / KRC - $config.dat
- Ein Dateidialog mit der $config.dat des Roboters öffnet sich. Speichern Sie sie dort oder unter einem anderen Namen (z. B. um die Originaldatei zu behalten).
- Ersetzt werden nur die Zeilen der Werkzeug-, Basis- und Lastdaten (TOOL_DATA[1]={X ...}, TOOL_NAME[1,]="...", TOOL_TYPE[1]=#TCP ...). Alle anderen Zeilen, Kommentare am Ende dieser Zeilen und die Zeilenenden der Datei bleiben unverändert. Auskommentierte Zeilen werden nicht geändert.
- Vor dem Speichern werden die Namen geprüft: kein Anführungszeichen, nicht länger als in der Datei deklariert (z. B. DECL CHAR TOOL_NAME[16,24] - max. 24 Zeichen). Ist ein Name fehlerhaft, wird nichts gespeichert.
- DReS zeigt die Liste der RAPID-Module, die überschrieben werden (die Module, in denen die geänderten tooldata / wobjdata deklariert sind). Wählen Sie Yes, um zu speichern.
- In der Deklaration (z. B. PERS tooldata tGripper:=[TRUE,[[10,20,30],[1,0,0,0]],[2.5, ...]];) werden nur die geänderten Zahlen ersetzt. Der Rest des Moduls bleibt unverändert, Deklarationen in Kommentaren werden nicht geändert.
- Wird eine Deklaration nicht gefunden oder kommt sie mehrmals im Modul vor, wird dieses Modul nicht gespeichert und eine Meldung nennt das Problem.
▲ Nicht gespeicherte Änderungen
- Wird die Konfiguration des Roboters erneut geladen (ein anderer Roboter im Projektbaum wird aktiviert, das Archiv wird erneut geöffnet), werden nicht gespeicherte Änderungen verworfen. DReS zeigt eine Meldung mit dem Namen der Datei.
- Wird DReS mit nicht gespeicherten Änderungen geschlossen, fragt das Programm, ob die Änderungen verworfen werden sollen.
▲ Geänderte Datei in den Roboter laden
Achtung! Geänderte Werkzeug-, Basis- oder Lastdaten verschieben die Bahnen aller Programme, die sie verwenden.
- Bewahren Sie eine Kopie der Originaldatei auf (Backup des Roboters).
- Fahren Sie nach dem Laden der geänderten Datei in den Roboter alle Programme langsam ab (Handbetrieb, reduzierte Geschwindigkeit) und prüfen Sie jede Bahn, die Anfahrt an die Vorrichtungen und die Störbereiche, bevor der Automatikbetrieb verwendet wird.
- Prüfen Sie die Lastdaten am Roboter - falsche Lastdaten beeinflussen die Lastüberwachung und die Kollisionserkennung.
▲ Lizenz
Zum Speichern ist die Lizenz des Robotertyps erforderlich: VKRC-Lizenz für VKRC, KRC-Lizenz für KRC, ABB-Lizenz für ABB. Ohne Lizenz können die Werte im Baum geändert, aber nicht gespeichert werden.