
Das Plugin KRC OLP (Menü KRC » Plugins » KRC OLP) zeigt das im KRC-Viewer geöffnete Programm in einer 3D-Umgebung: den Roboter (CAD-Modell aus dem CAD-Repository oder ein aus der Kinematik des Roboters erzeugtes Ersatzmodell), alle Bewegungspunkte des Programms als Bahn, die Basis-Frames und den TCP.
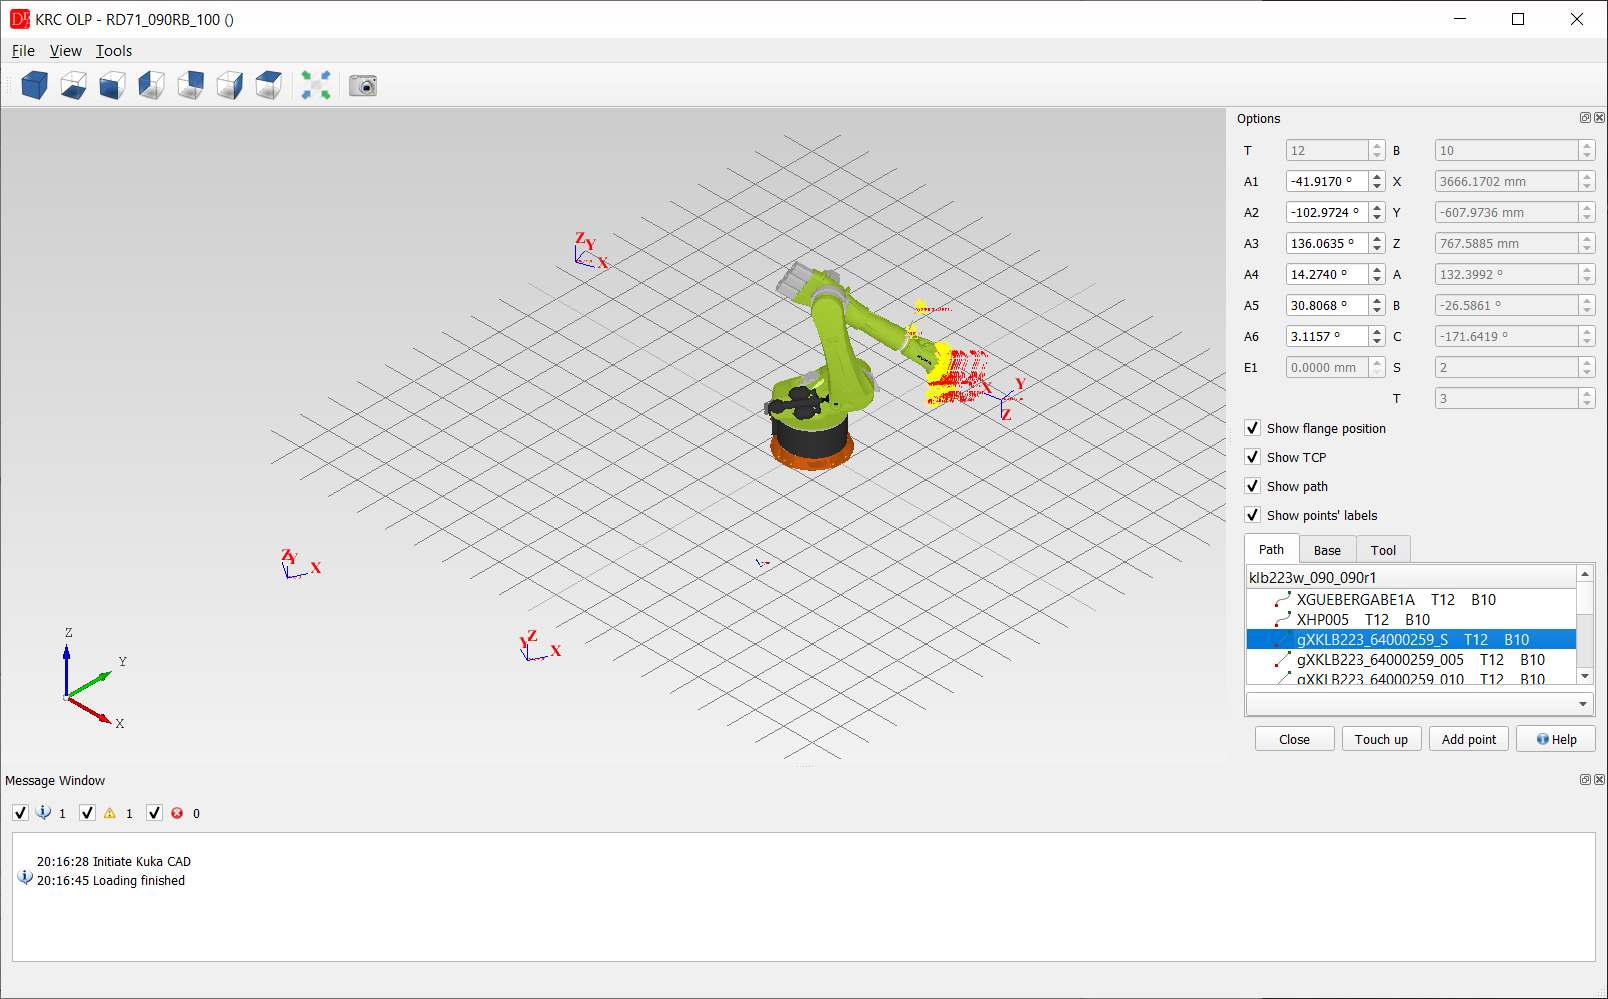
Fenster
- 3D-Ansicht - Robotermodell, Bahn des Programms, Frames und TCP; Ansichten (axonometrisch, vorne, oben ...), Fit in view und Grab the preview (Export der Ansicht als Bild) in der Werkzeugleiste,
- Menü View - Darstellungsmodus (schattiert / Drahtgitter), Raster ein / aus,
- Menü Tools - einen Würfel oder eine Kugel in die Szene einfügen (z. B. zur Prüfung eines Zauns oder Hindernisses), Ansicht als Bild speichern, Options (Einstellungen für Raster und Farben),
- Message Window - Informationen zum Modell, zur Kinematik und zu den Punkten (Fehler, Achsgrenzen, nicht erreichbare Positionen).
- T / B - Werkzeug und Basis des ausgewählten Punktes,
- A1 .. A6, E1 - Achswerte; ihre Änderung bewegt den Roboter, die kartesische Position X, Y, Z, A, B, C und die Konfiguration S / T werden berechnet (Vorwärtskinematik),
- X, Y, Z, A, B, C - editierbar: der TCP in der Basis B mit dem Werkzeug T des Panels; ein neuer Wert bewegt den Roboter über die inverse Kinematik, die Konfiguration S / T bleibt erhalten. Der Wert wird mit Enter, beim Verlassen des Feldes oder mit den Pfeilen übernommen (nicht nach jedem getippten Zeichen). Gibt es keine Lösung, wird eine Achsgrenze überschritten oder ist die Montage nicht unterstützt, nennt das Meldungsfenster den Grund und die vorherigen Werte kommen zurück. Die Felder sind zusammen mit den Achsfeldern aktiv,
- Show flange position - kartesische Werte des Flansches statt des TCP,
- Show TCP, Show path, Show points' labels, Show range (Arbeitsraum),
- Show workspaces (standardmäßig ein, wird gespeichert) - die kartesischen Arbeitsräume
$WORKSPACE[n]der Steuerung (KRC\STEU\Mada\$custom.datdes Roboters) als transparente Quader mit der Beschriftung $WORKSPACE[n] <MODE>: rot - der Roboter wird gestoppt (MODE ..._STOP), gelb - nur ein Signal wird gesetzt, grau - ausgeschaltet (#OFF). Das sind Überwachungs-Arbeitsräume der Steuerung, nicht die Sicherheitszonen von SafeOperation. Die Arbeitsräume liegen in WORLD: bei$ROBROOT!= 0 (Roboter steht nicht in WORLD) werden sie nicht gezeigt und das Meldungsfenster nennt den Grund (ebenso bei fehlender$custom.datoder fehlender Lizenz KRC / KUKA iiQKA), - Achsarbeitsräume - mit Show workspaces zeigt eine Zeile unter dem Transparenz-Schieberegler für jeden
achsspezifischen Arbeitsraum
$AXWORKSPACE[n]der Steuerung (KRC\R1\Mada\$machine.datdes Roboters) den Zustand für die aktuellen Achsen der Ansicht (A1 .. A6, E1, wenn sein Feld aktiv ist), z. B.$AXWORKSPACE[8] #OUTSIDE_STOP (Name): inside - ok (A1 81.0 in 80.0 .. 125.0, A4 0.0 in -5.0 .. 5.0): grün - in Ordnung, keine Reaktion; rot - der Roboter würde gestoppt (MODE ..._STOP: außerhalb eines#OUTSIDE_STOP-Arbeitsraums oder innerhalb eines#INSIDE_STOP-Arbeitsraums); gelb - nur der Ausgang wird gesetzt (MODE ohne STOP); grau - ausgeschaltet (#OFF) oder keine Daten (Wert einer überwachten Achse fehlt,$machine.datnicht gefunden, keine Lizenz, Roboter nicht geladen - der Grund steht in der Zeile). Innen = jede überwachte Achse in ihrem Bereich [N, P]; eine Achse mit N = P wird nicht überwacht (dieselben Regeln wie in Robot Safety View; in unseren Unterlagen nicht durch eine KUKA-Dokumentation bestätigt). Der Zustand folgt jeder Änderung der Achsen; die Achsarbeitsräume hängen nicht von$ROBROOTab. Das sind Überwachungs-Arbeitsräume der Steuerung, keine Sicherheitszonen, und sie werden nicht in 3D gezeichnet, - Transparenz - Schieberegler ohne Beschriftung unter Show workspaces (der Wert steht im Tooltip; 0 .. 100 %, Standard 85 %, wird gespeichert): 0 % = undurchsichtige Flächen, 100 % = unsichtbare Flächen, nur die Kanten bleiben; ein ausgeschalteter Arbeitsraum wird etwas heller gezeichnet,
- Cell coordinates (iiQWorks.Sim project) - nur KUKA iiQKA (bei KUKA-KSS-Programmen ausgeblendet; standardmäßig
aus, wird gespeichert): die Position des Roboters in der Zelle des iiQWorks.Sim-Projekts des Backups
(
PROJECT\*.vctemp, dessenlayout.rsc) wird gelesen und die Zeile Cell: X Y Z A B C zeigt den TCP in Zellenkoordinaten (Roboterposition im Layout + TCP in WORLD mit dem Werkzeug aus Feld T und Basis 0; A, B, C bleiben gleich). Eine in der Zelle gedrehte Roboterposition wird nicht unterstützt und ergibt einen Fehler, ebenso ein Backup ohne oder mit mehreren iiQWorks.Sim-Projekten oder ein im Layout nicht gefundener Roboter. Erfordert die Lizenz KUKA iiQKA.
- Path - alle Bewegungen des Programms (PTP / LIN / CIRC); die Auswahl eines Punktes bewegt den Roboter dorthin,
- Base - Basis-Frames des Roboters, jeder kann ein- oder ausgeblendet werden,
- Tool - CAD-Modelle von Werkzeugen (STEP), die am Flansch montiert werden können,
- Compare with... - zeichnet die Bahn eines anderen Programms desselben Roboters.
- Touch up - schreibt die aktuelle Position des Roboters in den ausgewählten Punkt,
- Add point - fügt nach dem ausgewählten Punkt eine neue Bewegung mit der aktuellen Position ein.
Touch up und Add point ändern das Programm im Editor (die Datei wird wie gewohnt gespeichert) und erfordern die
Lizenz KRC. Offline erzeugte Bahnen sind nicht sicher - testen Sie ein Offline-Programm, bevor Sie den Roboter im
Automatikbetrieb fahren.
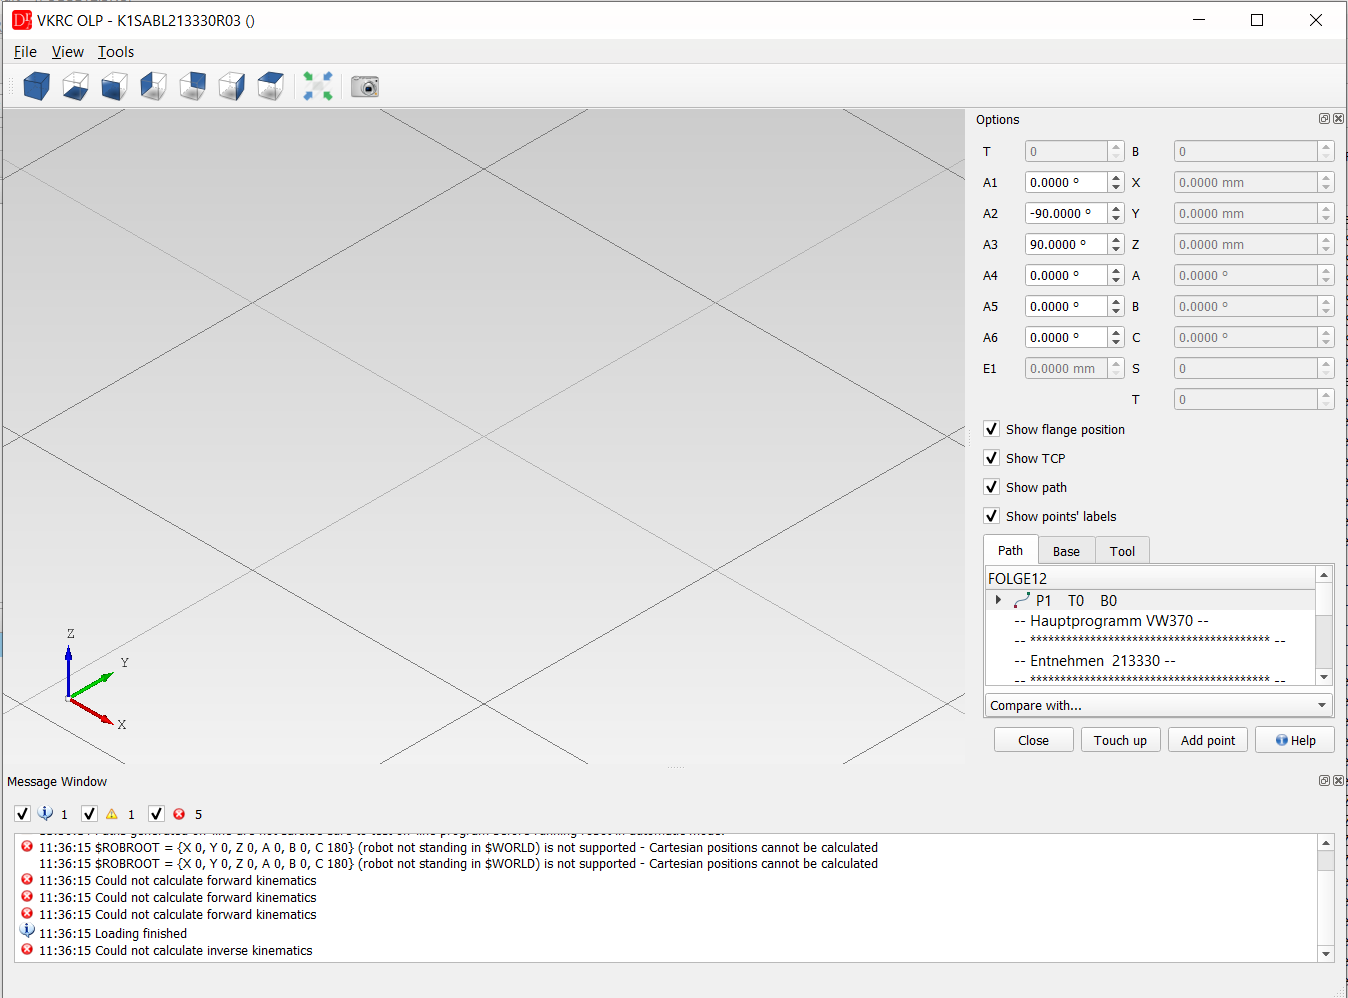
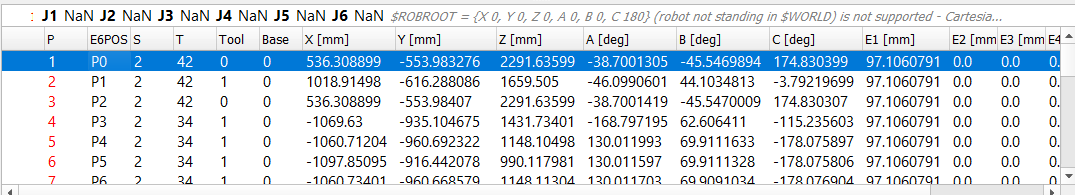
Robotermontage: Unterstützt wird nur ein in $WORLD stehender Roboter ($ROBROOT = {0,0,0,0,0,0} in
$machine.dat) oder ein Roboter auf der Linearachse E1 ($ERSYSROOT = 0). Bei einem anderen $ROBROOT
(Decke, Wand, verschobener Roboter) werden keine kartesischen Positionen berechnet und der Roboter wird nicht gezeichnet - das
Meldungsfenster zeigt den Wert von $ROBROOT an.
Kommando-API
Die Optionen sind überplugin_cmd mit plugin = "KRC OLP" erreichbar (siehe
VeRa / Kommando-API). Zuerst die Ansicht mit run_plugin "KRC OLP" öffnen, während ein
KRC-Programm im Editor geöffnet ist; sonst ist die Antwort ein Fehler.
| Kommando | Parameter | Bedeutung | Standard |
|---|---|---|---|
olp_status | - | Zustand der Ansicht: open, program,
connected (Viewer des Programms), profile (KUKA KSS / KUKA iiQKA), robotLoaded,
showWorkspaces, cell (wie olp_cell) | - |
olp_workspaces | show (bool) | Option Show workspaces ein / aus (wird gespeichert); ohne den Parameter wird der Zustand nur gelesen | unverändert (GUI: true) |
transparency (0 .. 100) | Transparenz-Schieberegler unter Show workspaces (wird gespeichert); ein Wert außerhalb 0 .. 100 ist ein Fehler | unverändert (GUI: 85) | |
olp_cell | show (bool) | Option Cell coordinates (iiQWorks.Sim project) ein / aus; nur KUKA iiQKA (ein KSS-Programm, eine fehlende Lizenz oder ein nicht lesbares Projekt ergeben einen Fehler) | unverändert (GUI: false) |
olp_pose | x, y, z (mm) | TCP in der Basis B mit dem Werkzeug T des Panels - wie die Eingabe in die Felder X, Y, Z: inverse Kinematik, der Roboter wird bewegt | die aktuellen Feldwerte |
a, b, c (Grad) | Orientierung, wie die Felder A, B, C | die aktuellen Feldwerte | |
s, t (int) | Konfiguration Status / Turn | die aktuellen Felder S / T (beibehalten) |
olp_pose: x .. c, s, t, tool,
base, axes [A1 .. A6], e1 (wenn verwendet) und singular. Ohne einen der
Werte x .. t wird nur die aktuelle Pose gelesen. Bei einem Fehler (keine Lösung, Achsgrenze, nicht
unterstützte Montage, Roboter nicht geladen) ist ok = false, error nennt den Grund und
die Pose bleibt unverändert (die Antwort enthält die unveränderten Werte).
Antwort von olp_workspaces: showWorkspaces, transparency, file (die
$custom.dat), workspaceError (wenn nicht gezeigt) und workspaces - je Arbeitsraum
index, mode, kind (stop / signal / off),
inside, tcpOnly, line und die 8 corners; zusätzlich
axWorkspaces (die Achsarbeitsräume $AXWORKSPACE[n] für die aktuellen Achsen), axWorkspaceFile
(die $machine.dat) und axWorkspaceError (wenn sie nicht gezeigt werden können). Die Antwort von
olp_pose enthält ebenfalls axWorkspaces für die neuen Achsen. Felder jedes Eintrags von
axWorkspaces:
| Feld | Bedeutung | Standard |
|---|---|---|
index | n von $AXWORKSPACE[n] | - |
mode | MODE, z. B. #OUTSIDE_STOP, #INSIDE, #OFF | - |
kind | stop (MODE mit STOP) / signal (ohne STOP) / off | - |
modeInside | true = MODE ...INSIDE... (die Reaktion kommt innen) | - |
name | $AXWORKSPACE_NAMEn | fehlt (Standardname) |
axes | überwachte Achsen {"A1": [N, P], ...} | - |
line | Deklaration, wie aus der Datei gelesen | - |
state | ok (grün), stop (rot), signal (gelb), off
oder not evaluated (grau, mit error) | - |
inside | true = jede überwachte Achse in [N, P] | fehlt, wenn nicht ausgewertet |
active | true = die Steuerung reagiert (Stopp oder Ausgang) | fehlt, wenn nicht ausgewertet |
margin_deg | Abstand auf der erlaubten Seite in Grad (< 0 = Verletzung); nur wenn keine externe Achse überwacht wird | fehlt |
error | warum der Arbeitsraum nicht ausgewertet wird | fehlt |
axWorkspaces ist leer, solange Show workspaces aus ist (mit olp_workspaces
show: true einschalten). Antwort von olp_cell:
iiqka, cellCoordinates, project, robotNode, robotLocation
{X, Y, Z}, tcpCell {X, Y, Z, A, B, C} (wenn eingeschaltet) oder cellError. Jede Antwort enthält
ok und bei einem Fehler error.
Siehe auch 3D-Modellierung zum CAD-Repository der Robotermodelle.