
Das Plugin ABB Robot 3D View (Menü ABB » Plugins » ABB Robot 3D View) zeigt das im ABB-Viewer geöffnete RAPID-Modul in einer 3D-Umgebung. Die Bahn wird aus den Bewegungsanweisungen des Moduls (MoveJ, MoveL, MoveC, MovePTP ...) mit ihren Angaben \Tool und \WObj aufgebaut; der Roboter wird mit einem CAD-Modell dargestellt, falls vorhanden, andernfalls mit einem aus den DH-Parametern erzeugten Ersatzmodell.
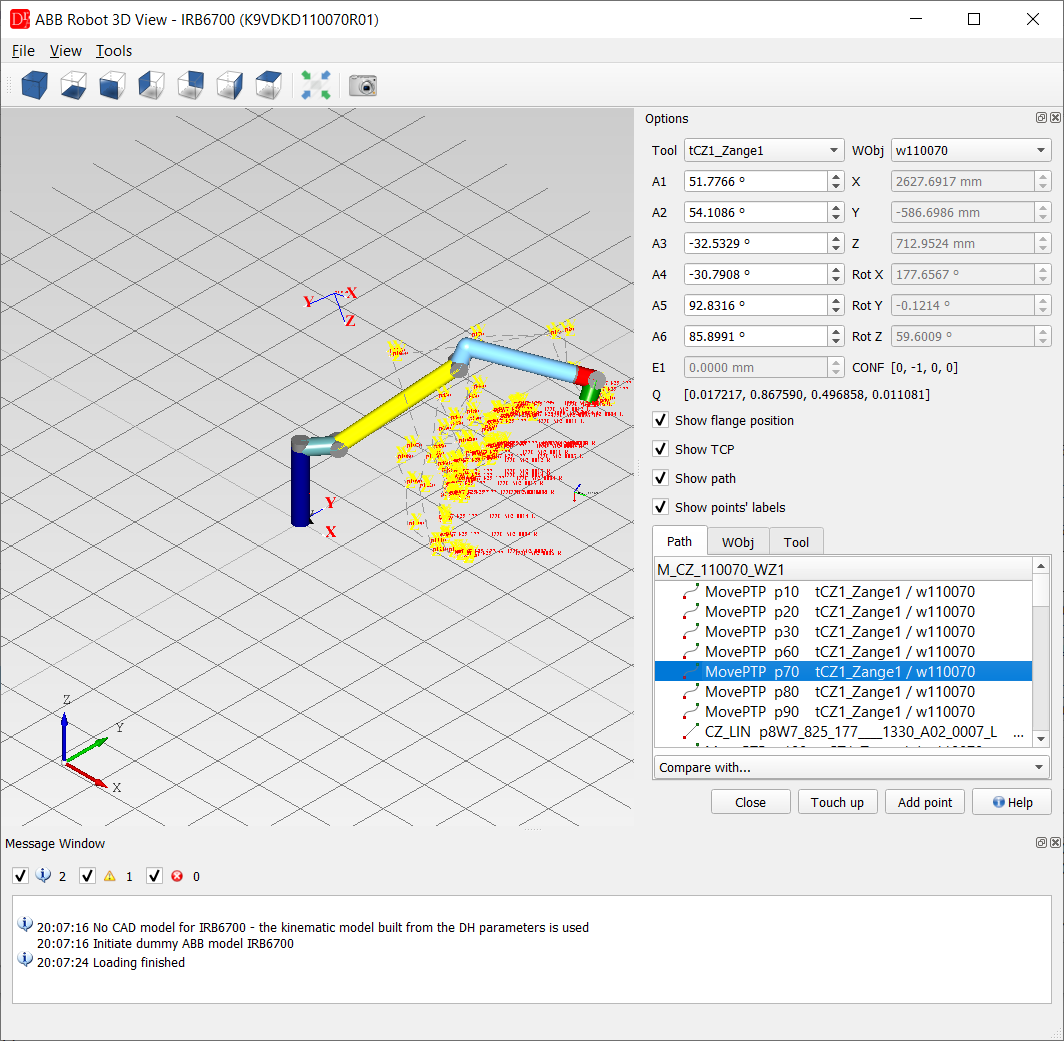
Fenster
- 3D-Ansicht - Robotermodell, Bahn des Programms, Koordinatensysteme und TCP; Ansichten (axonometrisch, von vorne, von oben ...), Fit in view und Grab the preview (Export der Ansicht als Bild) in der Werkzeugleiste,
- Menü View - Darstellungsart (schattiert / Drahtgitter), Raster ein / aus,
- Menü Tools - Würfel oder Kugel zur Szene hinzufügen (z. B. um einen Zaun oder ein Hindernis zu prüfen), Vorschau aufnehmen, Options (Raster- und Farbeinstellungen),
- Message Window - Informationen zum Modell, zur Kinematik und zu den Punkten (Fehler, Achsgrenzen, nicht erreichbare Positionen).
- Tool / WObj - Werkzeugdaten und Werkobjekt der ausgewählten Anweisung,
- A1 .. A6, E1 - Achswerte; eine Änderung bewegt den Roboter, X, Y, Z, Rot X/Y/Z, das Quaternion Q und die Konfiguration CONF werden berechnet,
- X, Y, Z, Rot X/Y/Z - editierbar: der TCP der Werkzeugdaten Tool im Werkobjekt WObj des Panels (Orientierung als Euler-Winkel ZYX); ein neuer Wert bewegt den Roboter über die inverse Kinematik, die confdata der aktuellen Achsen bleibt erhalten. Der Wert wird mit Enter, beim Verlassen des Feldes oder mit den Pfeilen übernommen (nicht nach jedem getippten Zeichen). Gibt es keine Lösung, wird eine Achsgrenze überschritten oder ist die Montage nicht unterstützt, nennt das Meldungsfenster den Grund und die vorherige Position kommt zurück,
- Show flange position, Show TCP, Show path, Show points' labels,
- Path - Bewegungsanweisungen des Moduls mit Ziel, Werkzeug und Werkobjekt,
- WObj - Werkobjekte des Moduls,
- Tool - Werkzeugdaten des Moduls,
- Compare with... - zeichnet die Bahn eines anderen Moduls aus demselben Verzeichnis.
- Touch up - schreibt die aktuelle Roboterposition in den ausgewählten Punkt,
- Add point - fügt nach dem ausgewählten Punkt eine neue Bewegung mit der aktuellen Position ein.
Touch up und Add point ändern das Programm im Editor (die Datei wird wie gewohnt gespeichert) und
erfordern die Lizenz ABB. Offline erzeugte Bahnen sind nicht sicher - testen Sie ein Offline-Programm, bevor
Sie den Roboter im Automatikbetrieb fahren.
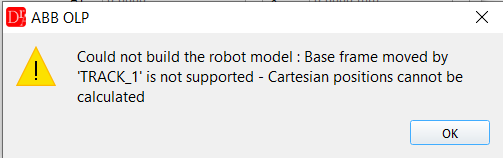
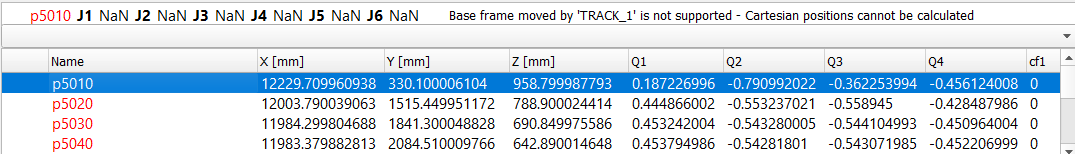
Es werden nur 6-achsige Roboter unterstützt. Ein Roboter mit Fahrbahn oder externer mechanischer
Einheit (zum Beispiel TRACK in MOC.cfg) wird mit Only 6 DOF ABB robots are supported gemeldet.
Robotermontage: Ohne Fahrbahn muss das Basiskoordinatensystem des Roboters dem
Weltkoordinatensystem entsprechen (base_frame_pos / base_frame_orient in MOC.cfg nicht gesetzt
oder 0), und gravity_alpha / gravity_beta müssen 0 sein (Bodenmontage). Andernfalls werden keine
kartesischen Positionen berechnet und der Roboter wird nicht gezeichnet - das Meldungsfenster zeigt die Werte an.
Kommando-API
Die Pose des Roboters ist überplugin_cmd mit plugin = "ABB OLP" erreichbar (siehe
VeRa / Kommando-API), z. B. {"cmd": "plugin_cmd", "plugin": "ABB OLP", "command": "olp_pose",
"z": 1200, "tool": "tool0", "wobj": "wobj0"}. Zuerst die Ansicht mit run_plugin "ABB OLP" öffnen, während
ein ABB-Programm im Editor geöffnet ist; sonst ist die Antwort ein Fehler. Die Kommandos verwenden dieselben Funktionen wie die
Felder des Panels.
| Kommando | Parameter | Bedeutung | Standard |
|---|---|---|---|
olp_status | tool, wobj (Namen) | Zustand der Ansicht: open,
program, connected (Viewer des Programms), robotLoaded, task,
tools / wobjs (Einträge der Auswahllisten), mountingSupported /
mountingError und die Pose des Panels (wie olp_pose); tool / wobj
wählen die Listen Tool / WObj | die aktuelle Auswahl |
olp_pose | x, y, z (mm) | TCP des Werkzeugs der Liste Tool im Werkobjekt der Liste WObj - wie die Eingabe in die Felder X, Y, Z: inverse Kinematik, Achsgrenzen, der Roboter wird bewegt | die aktuellen Feldwerte |
rx, ry, rz (Grad) | Orientierung wie die Felder RX, RY, RZ = Euler-Winkel ZYX (das Quaternion nur in der Antwort) | die aktuellen Feldwerte | |
cf1, cf4, cf6, cfx (int) | confdata der Lösung | die confdata der aktuellen Achsen | |
tool, wobj (Namen) | werden zuerst gewählt, wie in den Auswahllisten; ein unbekannter Name ist ein Fehler mit der Liste der Namen | die aktuelle Auswahl | |
olp_axes | a1 .. a6 (Grad) | Achsfelder A1 .. A6; die Grenzen der Felder werden geprüft - ein Wert außerhalb ergibt einen Fehler und der Roboter wird nicht bewegt; die kartesische Pose folgt über die Vorwärtskinematik | die aktuellen Feldwerte |
e1 | Linearachse E1; ein Fehler, wenn der Roboter kein E1 hat (Feld nicht aktiv) | der aktuelle Feldwert |
olp_pose und olp_axes: axes [A1 .. A6], e1 (wenn der Roboter E1
hat), x .. rz, poseKnown, quaternion [q1 .. q4], confdata
[cf1, cf4, cf6, cfx], tool, wobj. Ohne Parameter wird nur die aktuelle Pose gelesen.
Fehler stehen in der Antwort: ok = false und error mit dem Grund (keine Lösung,
Achsgrenze, unbekanntes Werkzeug / Werkobjekt, Roboter oder Konfiguration nicht geladen, keine Kinematikdaten - Pose nicht
bekannt, ein Wert mit falschem Typ, unbekanntes Kommando); die Achsen bleiben unverändert und die Antwort enthält die
unveränderten Werte.
Siehe auch 3D-Modellierung zum CAD-Repository der Robotermodelle.