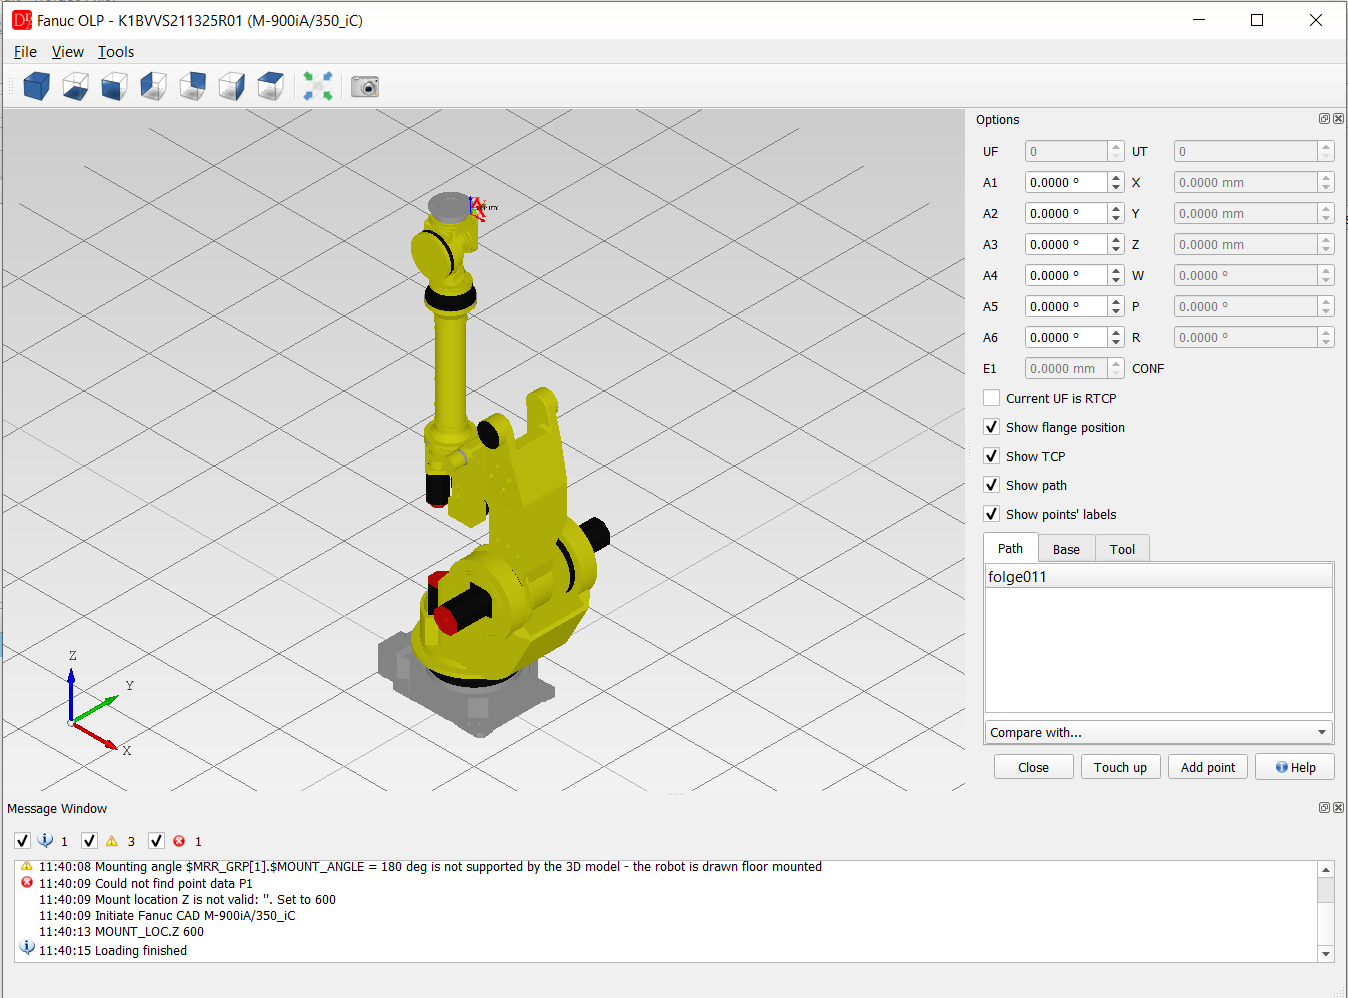
Das Plugin Fanuc OLP (Menü VFanuc » Plugins » Fanuc OLP) zeigt das im Fanuc-Viewer geöffnete UP / die Folge in einer 3D-Umgebung: den Roboter (CAD-Modell aus dem CAD-Repository oder ein Dummy-Modell, das aus den DH-Parametern der Steuerung aufgebaut wird), alle Punkte des Programms als Bahn, die User Frames, den TCP (UTOOL) und die Linearachse E1.
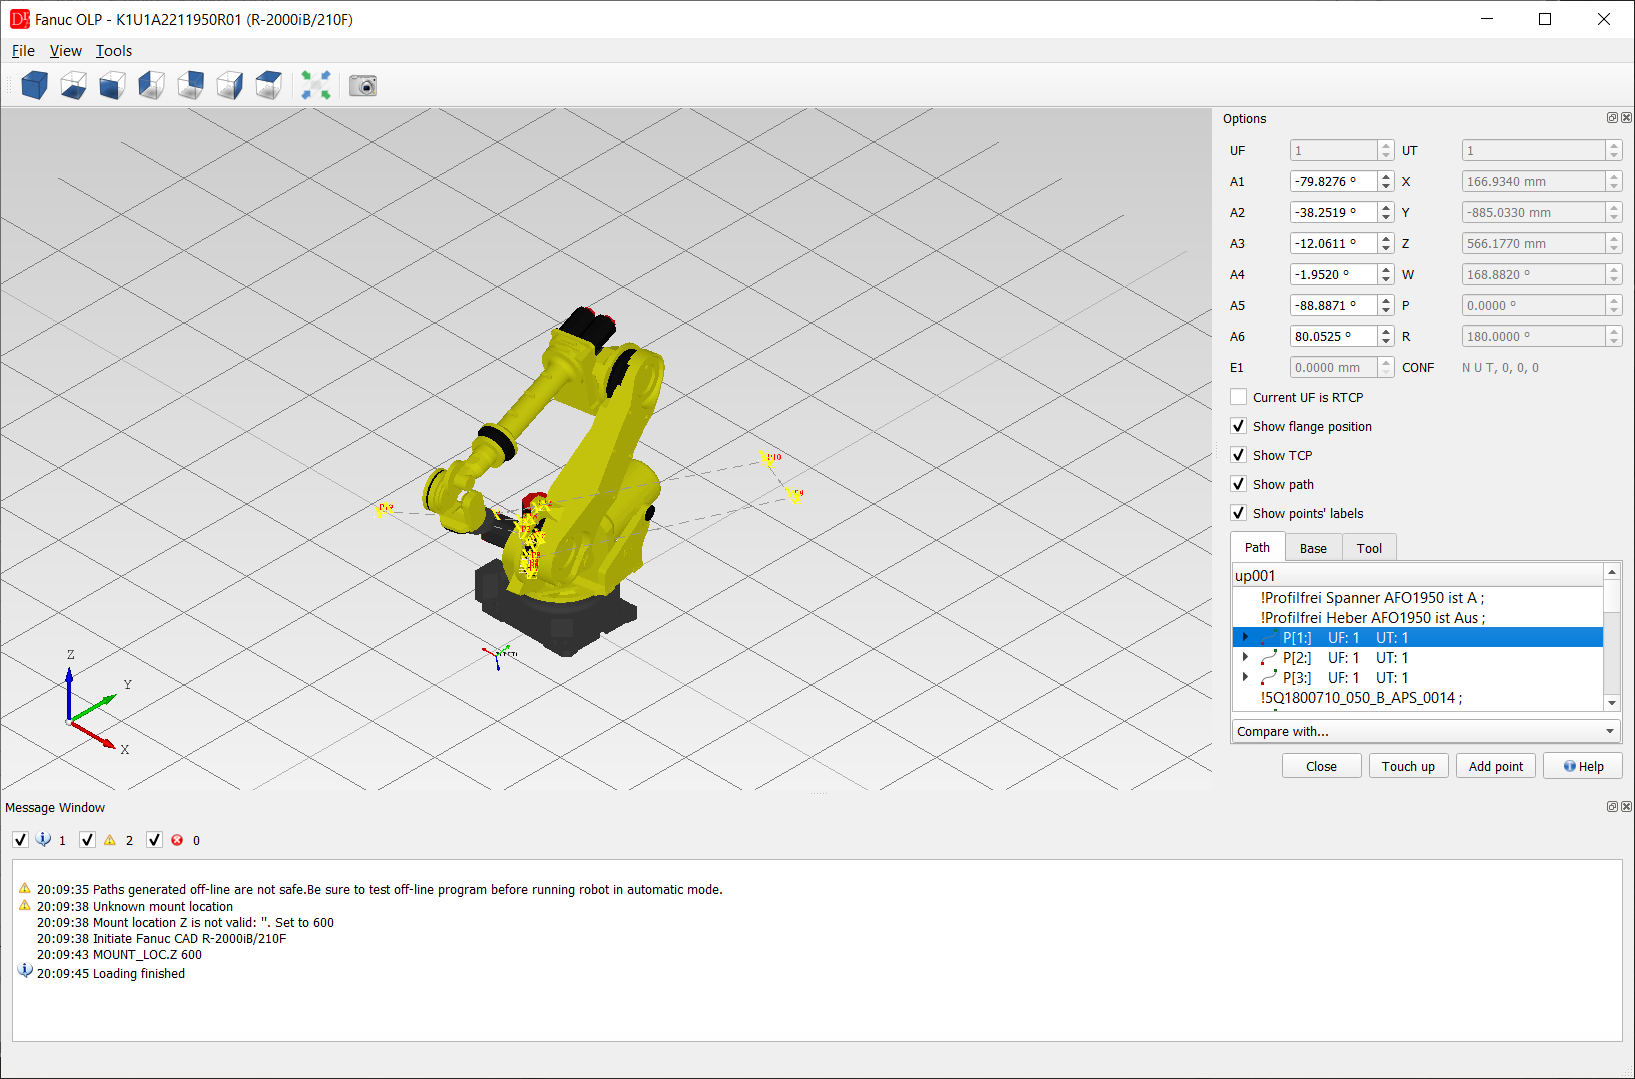
Fenster
- 3D-Ansicht - Robotermodell, Bahn des Programms, Frames und TCP; Ansichten (axonometrisch, vorne, oben ...), Fit in view und Grab the preview (Export der Ansicht als Bild) in der Werkzeugleiste,
- Menü View - Darstellungsmodus (schattiert / Drahtgitter), Raster ein / aus,
- Menü Tools - Würfel oder Kugel zur Szene hinzufügen (z. B. um einen Zaun oder ein Hindernis zu prüfen), Vorschau speichern, Options (Einstellungen für Raster und Farben),
- Message Window - Informationen zum Modell, zur Kinematik und zu den Punkten (Fehler, Achsgrenzen, nicht erreichbare Positionen).
- UF / UT - User Frame und User Tool des ausgewählten Punkts,
- A1 .. A6, E1 - Achswerte; eine Änderung bewegt den Roboter, X, Y, Z, W, P, R und die Konfiguration CONF werden berechnet,
- Current UF is RTCP - der User Frame ist ein externer TCP (Remote TCP),
- Show flange position, Show TCP, Show path, Show points' labels, Show range,
- Path - alle Bewegungen des Programms mit UF / UT; Kommentare und Anweisungen zwischen den Bewegungen werden im Baum angezeigt; die Auswahl eines Punkts bewegt den Roboter dorthin,
- Base - User Frames, die jeweils ein- oder ausgeblendet werden können,
- Tool - CAD-Modelle von Werkzeugen (STEP), die am Flansch montiert werden können,
- Compare with... - zeichnet die Bahn eines anderen UP / einer anderen Folge desselben Roboters.
- Touch up - schreibt die aktuelle Position des Roboters in den ausgewählten Punkt,
- Add point - fügt nach dem ausgewählten Punkt eine neue Bewegung mit der aktuellen Position ein.
Touch up und Add point ändern das Programm im Editor (die Datei wird wie gewohnt gespeichert) und erfordern die
Lizenz VFanuc OLP. Offline erzeugte Bahnen sind nicht sicher - testen Sie ein Offline-Programm, bevor Sie den Roboter im
Automatikbetrieb fahren.
Robotermontage: Die Positionen eines Fanuc-Roboters liegen in seinem eigenen World Frame und werden daher
immer berechnet. Ein Roboter mit $MRR_GRP[1].$MOUNT_ANGLE ungleich 0 (Wand, Decke) wird trotzdem bodenmontiert
gezeichnet - eine Warnung im Meldungsfenster weist darauf hin.
Fanuc M-900 mit Parallelarm: Für M-900iA/260L, M-900iB/280L und
M-900iB/400L ist der Versatz des Unterarms bestätigt, daher berechnen die 3D-Ansicht und die Punktumrechnungen
des Editors (Achsen ↔ X Y Z W P R) diese Roboter korrekt. Für andere Robotertypen mit Parallelarm ist die Kinematik
noch nicht bestätigt: Der Editor berechnet ihre Positionen nicht und zeigt die Meldung The kinematics of ...
(parallel link) is not yet confirmed in DReS - positions cannot be calculated.