
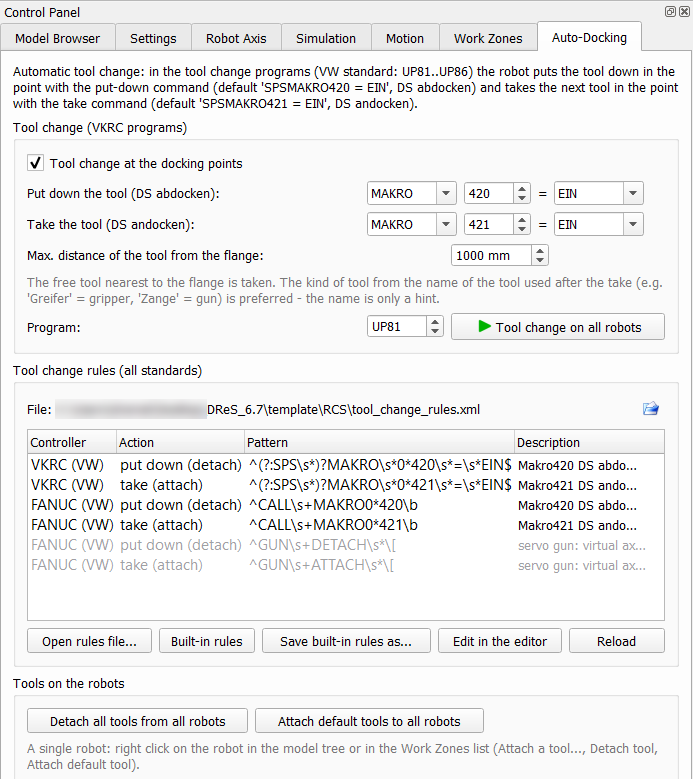
Im VW-Standard legen die Werkzeugwechselprogramme (UP81 ... UP86) das Werkzeug im Punkt mit SPSMAKRO420 = EIN (DS abdocken) ab und nehmen das nächste Werkzeug im Punkt mit SPSMAKRO421 = EIN (DS andocken) auf. Das Auto-Docking bildet dies in der Simulation von VKRC-Programmen nach. Simulation
 |
|
Jedes Ablegen und Aufnehmen wird mit Punkt, Station und Abstand in die Konsole geschrieben:
R_6600R01_G P20: tool '..._gre_11_...' taken from the station (MAKRO421 = EIN, DS andocken, 607 mm from the flange)
R_6550R01_G P23: tool take (MAKRO421 = EIN, DS andocken) - no free tool within 1000 mm of the flange (nearest Gripper: ..., 2848 mm)
Die letzte Meldung bedeutet, dass das vom Programm erwartete Werkzeug im Layout nicht an der Andockposition steht – hängen Sie es von Hand an oder erhöhen Sie den maximalen Abstand.
Die Werkzeuge in den Andockstationen bleiben immer undurchsichtig, auch bei transparenten Komponenten.
Werkzeugwechselregeln (alle Standards)
Die Gruppe Tool change rules erweitert die beiden obigen Befehle um Regeln aus einer XML-Datei – für andere Standards und andere Steuerungen. Eine Regel besteht aus einem regulären Ausdruck auf den Text eines Programmbefehls und der Aktion detach (das Werkzeug bleibt in der Station) oder attach (der Roboter nimmt das Werkzeug auf):
- VKRC – der Titel des Folds ohne Schrittnummer, z. B. SPSMAKRO420 = EIN, UP81 = M83, A17 = EIN,
- FANUC – die Programmzeile (LS, Englisch) ohne Zeilennummer und ohne ';', z. B. CALL MAKRO420.
Integrierte Regeln (VW-Standard): VKRC SPSMAKRO420 = EIN / SPSMAKRO421 = EIN, Fanuc CALL MAKRO420 / CALL MAKRO421; GUN DETACH / GUN ATTACH (Fanuc-Servozangen) sind enthalten, aber ausgeschaltet, da sie auch außerhalb des Andockens verwendet werden (z. B. GUN ATTACH am Anfang von Programmen).
| Schaltfläche | Funktion |
| Open rules file... | verwendet die Regeln aus einer XML-Datei (der Dateiname wird in den Einstellungen gespeichert) |
| Built-in rules | zurück zu den Regeln des VW-Standards |
| Save built-in rules as... | Vorlage der Regeldatei zur Anpassung an einen anderen Standard |
| Edit in the editor | öffnet die Regeldatei im DReS-Editor |
| Reload | liest die Datei nach einer Änderung erneut ein |
<Standard name="VW" controller="VKRC">
<Rule action="detach" pattern="^(?:SPS\s*)?MAKRO\s*0*420\s*=\s*EIN$" description="Makro420 DS abdocken"/>
<Rule action="attach" pattern="^(?:SPS\s*)?MAKRO\s*0*421\s*=\s*EIN$" description="Makro421 DS andocken"/>
</Standard>
<Standard name="VW" controller="FANUC">
<Rule action="detach" pattern="^CALL\s+MAKRO0*420\b" description="Makro420 DS abdocken"/>
<Rule action="detach" pattern="^GUN\s+DETACH\s*\[" enabled="false" description="servo gun"/>
</Standard>
</ToolChangeRules>
Die Tabelle listet die verwendeten Regeln auf; eine graue Zeile ist eine mit enabled="false" ausgeschaltete Regel (sie wird gelesen, aber nicht verwendet).
Eigene Regeln erstellen
- Save built-in rules as... – speichern Sie die Vorlage (z. B. tool_change_rules.xml neben der Studie) und beantworten Sie Use the saved file as the tool change rules? mit Yes.
- Edit in the editor – Regeln ändern, hinzufügen oder entfernen; um eine ausgeschaltete Regel zu verwenden (z. B. GUN DETACH / GUN ATTACH, wenn die Servozangen tatsächlich mit diesen Befehlen angedockt werden), setzen Sie enabled="true" oder entfernen Sie das Attribut. Speichern Sie die Datei.
- Reload – die Tabelle zeigt die neuen Regeln, die Konsole die Anzahl der Regeln oder den Fehler mit der Zeilennummer.
Die Installation enthält die Regeldatei template\RCS\tool_change_rules.xml (im Installationsverzeichnis von DReS, mit denselben Regeln wie die integrierten). Sie wird verwendet, solange noch keine Regeldatei festgelegt ist. Eine andere Datei wählen Sie mit Open rules file... oder mit dem Ordnersymbol rechts neben dem Dateinamen (ein langer Pfad wird in der Mitte gekürzt, der Tooltip zeigt den vollständigen Pfad); der Dateiname wird in den Einstellungen von Robot Cell Simulator gespeichert und beim nächsten Start verwendet. Built-in rules schaltet zurück auf den VW-Standard (die Datei wird nicht geändert). Kopieren Sie die Vorlage, bevor Sie sie ändern – eine Neuinstallation überschreibt die Dateien in template\RCS.
| Element / Attribut | Bedeutung |
| <Standard name controller> | Regelgruppe; name – freier Text (z. B. VW, BMW, Daimler), controller – VKRC oder FANUC (ABB, YASKAWA, KRC sind für spätere Versionen reserviert). Mehrere Gruppen für dieselbe Steuerung werden alle verwendet; es entscheidet die erste passende Regel (Reihenfolge in der Datei). |
| action | erforderlich: detach – das Werkzeug wird in der Station abgelegt, attach – der Roboter nimmt das nächstgelegene freie Werkzeug auf |
| pattern | erforderlich: regulärer Ausdruck (Perl-Syntax, ohne Unterscheidung von Groß-/Kleinschreibung) auf den oben beschriebenen Befehlstext; verwenden Sie ^ und $, um den ganzen Befehl zu erfassen, \s* für optionale Leerzeichen, 0* für führende Nullen. Schreiben Sie in XML &, <, > statt &, <, >. |
| enabled | optional: false schaltet die Regel aus (Standard true) |
| description | optional: Text, der in der Tabelle und in den Konsolenmeldungen des Werkzeugwechsels angezeigt wird |
Eine Regeldatei mit einem Fehler (falscher regulärer Ausdruck, Regel ohne Aktion) wird nicht verwendet – die Meldung nennt die Zeile, und die bisherigen Regeln bleiben aktiv. Die obigen Befehle haben Vorrang vor den Regeln. Die Regeln fließen in die Berechnung der Arbeitsbereiche ein (Werkzeug am Flansch zwischen detach und attach); eine Änderung der Regeln berechnet die Bereiche neu.