
Wurde der Robotertyp im CAD-Repository gefunden, wird ein echtes Robotermodell angezeigt, andernfalls ein Ersatzmodell.
Weitere Informationen zu dieser Funktion finden Sie unter 3D-Modellierung.
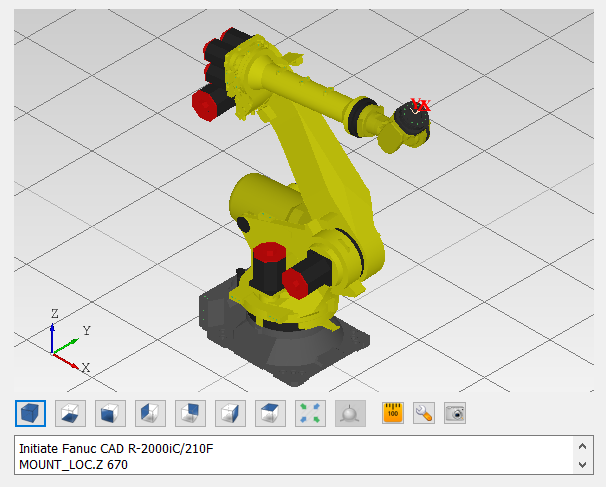
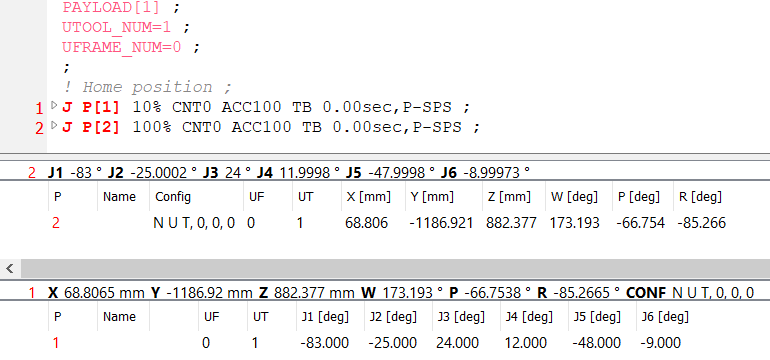
Tabelle der Punktkoordinaten
Die folgende Abbildung zeigt eine Tabelle mit den Koordinaten aller Punkte eines Programms.
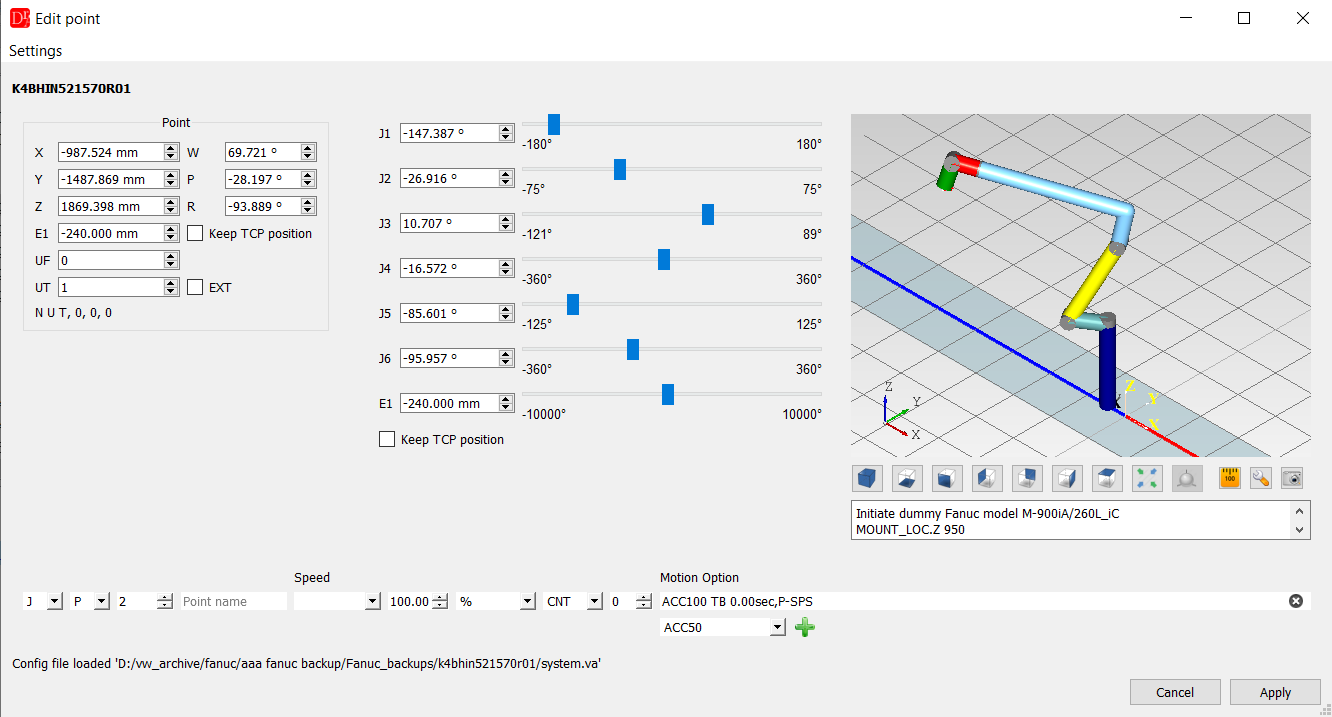
Bestimmte Werte können durch Doppelklick auf die Zelle bearbeitet werden.
Nach Auswahl einer Zeile wird, sofern die Konfigurationsdatei des Roboters vorhanden ist, die inverse / direkte Position des Punkts angezeigt.
Das Kontextmenü enthält viele zusätzliche Funktionen, die beim Ändern der Werte helfen.
Das Untermenü Path (TCP) misst die Bahnlänge und die Bewegungszeit der ausgewählten Punkte, zeigt Informationen zu Kreisbögen, prüft das Überschleifen und die Schaltpunkte (PS) und fügt in einem vorgegebenen Abstand einen neuen Punkt auf der Bahn ein - siehe Path tools.
Nicht verwendete Punkte
Ein im Abschnitt /POS deklarierter Punkt, den keine Bewegung des Programms verwendet, wird in grauer Kursivschrift mit einem Warnsymbol angezeigt; der Tooltip nennt den Grund. Seine Werte können in der Tabelle weiterhin bearbeitet werden. Ein Doppelklick darauf springt nirgendwohin - es gibt keine Bewegungszeile -, stattdessen weist der Editor darauf hin. Ein solcher Punkt kann über das Kontextmenü weder kopiert noch zugewiesen werden, da diese Funktionen über die Bewegung arbeiten, die den Punkt verwendet.
UF und UT von JOINT-Punkten
Bei einem XYZWPR-Punkt fragt das Ändern von UF oder UT in der Tabelle, ob die Koordinaten neu berechnet werden sollen, damit der TCP an derselben Stelle bleibt. Ein JOINT-Punkt beschreibt die Achswinkel und hängt weder vom Benutzerkoordinatensystem noch vom Werkzeug ab; bei ihm wird daher nur die UF- / UT-Nummer selbst geändert - es wird nichts neu berechnet.
Einfügen eines neuen Bewegungspunkts
Insert motion point (Roboter-Werkzeugleiste oder Menü VFanuc) fügt nach der Cursorzeile eine neue Bewegung ein und öffnet dafür den Punkteditor.
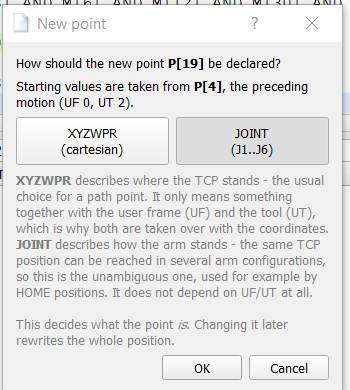
- Zuerst fragt ein Fenster, wie der neue Punkt deklariert wird: XYZWPR (Position des TCP im Benutzerkoordinatensystem und Werkzeug) oder JOINT (Winkel J1..J6). Nur eine der beiden Schaltflächen kann aktiv sein; die Auswahl wird für das nächste Mal gespeichert. Das Fenster gibt außerdem an, woher die Startwerte stammen. Cancel fügt nichts ein.
- Der neue Punkt startet von der benachbarten Bewegung - der vorangehenden oder, falls es vor dem Cursor keine gibt, der nachfolgenden - zusammen mit deren UF und UT, da XYZWPR-Koordinaten nur in diesen Koordinatensystemen eine Bedeutung haben. Ist der Nachbar in der jeweils anderen Form gespeichert, werden die Werte umgerechnet (inverse / direkte Kinematik). Gibt es keinen Nachbarn oder schlägt die Umrechnung fehl, startet der Punkt mit Nullen sowie UF 0 und UT 0, und der Editor weist darauf hin.
- Der neue Punkt erhält die nächste freie Nummer (höchste verwendete Nummer + 1).
- Die neue Bewegung wird nie innerhalb einer anderen Bewegung platziert. Steht der Cursor auf einer Bewegung - auch einer zugeklappten -, kommt die neue Bewegung nach deren letzter Zeile, nicht zwischen Kopf und Rumpf dieser Bewegung.
- Wird das Fenster ohne Apply geschlossen, wird die eingefügte Bewegung wieder entfernt und der Zustand „geändert“ des Dokuments wiederhergestellt, sodass kein unbestätigter Punkt im Programm verbleibt.