 DReS - Point Tools: Reverse Path, Mirror for the Left/Right Robot, CSV Export and Import (YouTube, Englisch)
 DReS - Punkt-Werkzeuge: Bahn umkehren, Spiegeln (links/rechts), CSV-Export und -Import (YouTube, Deutsch)
- Reihenfolge der markierten Punkte umkehren – alle Roboter
- Markierte Punkte spiegeln – alle Roboter, mit 3D-Vorschau
- Punkte als CSV / XLSX exportieren, aus CSV importieren – alle Roboter
- Punkte neu nummerieren und bereinigen (Renumber & clear points) – alle Roboter (Menü des Roboters), auch automatisch beim Speichern
- Transform selected points – alle Roboter, mit 3D-Vorschau und Erreichbarkeitsprüfung
- Match configuration (S/T) of selected points – alle Roboter
- Rename points – KRC, ABB (Menü des Roboters)
- Tool / base usage – alle Roboter (Menü des Roboters)
- Benutzerkoordinatensystem / Werkobjekt / Werkzeug der markierten Punkte ändern – Yaskawa, ABB (Menü des Roboters); Set equal ... for selected points – Kontextmenü der Punkttabelle
Funktionen für markierte Punkte arbeiten mit den markierten Zeilen des Programmtextes (nicht mit der Punkttabelle). Ohne Markierung erklärt die Meldung, wie die Punkte markiert werden:
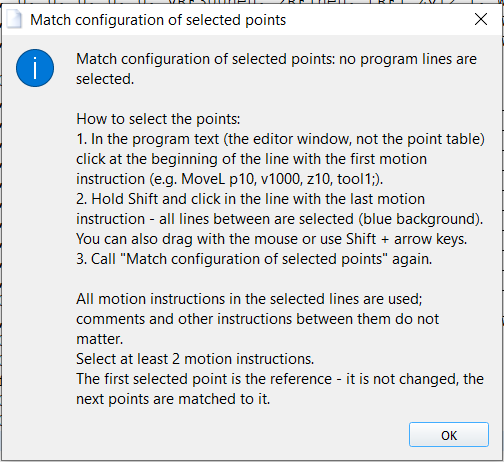
Meldung ohne Markierung – wie die Punkte markiert werden (Match configuration of selected points, ABB).
▲ Reihenfolge der markierten Punkte umkehren
Markieren Sie die Bewegungspunkte (es werden ganze Zeilen übernommen, ein Punkt mit allen seinen Zeilen) und wählen Sie Point tools » Reverse order of selected points. Die Punkte werden in umgekehrte Reihenfolge gebracht – z. B. um aus einer Kopie einer Bahn den Rückweg zu erstellen.
- Jeder Punkt behält seine eigenen Bewegungsdaten (Bewegungsart, Geschwindigkeit, Überschleifen, Werkzeug, Basis) und seine Unterzeilen (SPS-Unterfolds in VKRC, die Zeilen bis ------ ; in VFanuc).
- Zeilen zwischen zwei Punkten (Kommentare, Ausgänge, Wartebefehle) bleiben zwischen denselben zwei Punkten und behalten ihre Reihenfolge. Zeilen vor dem ersten und nach dem letzten markierten Punkt bleiben an ihrem Platz.
- Nicht möglich bei: Kreisbewegungen (CIRC, KCIR, C, MoveC, MOVC – der Hilfspunkt gehört zur vorherigen Bewegung), Kontrollstrukturen (IF, LOOP, FOR, WHILE ...), Labels und Sprüngen, DEF- / END- und NOP- / END-Zeilen. Das Programm wird nicht geändert, und eine Meldung zeigt die Zeile an.
- VKRC und VFanuc verwenden denselben Mechanismus wie Cut + Paste mit Swap points; die Zwischenablage wird nicht verändert. In VKRC behalten die umgekehrten Punkte die Namen der Auswahl (P1, P2, ... in der neuen Reihenfolge). In VFanuc erhalten die Punkte neue Nummern P[n] – mit Renumber & clear points nummerieren Sie sie wieder in der Reihenfolge des Programms.
- ABB und Yaskawa: ein Schritt für Undo. KRC, VKRC, VFanuc: der Undo-Verlauf wird gelöscht (Programme mit Punktdaten).
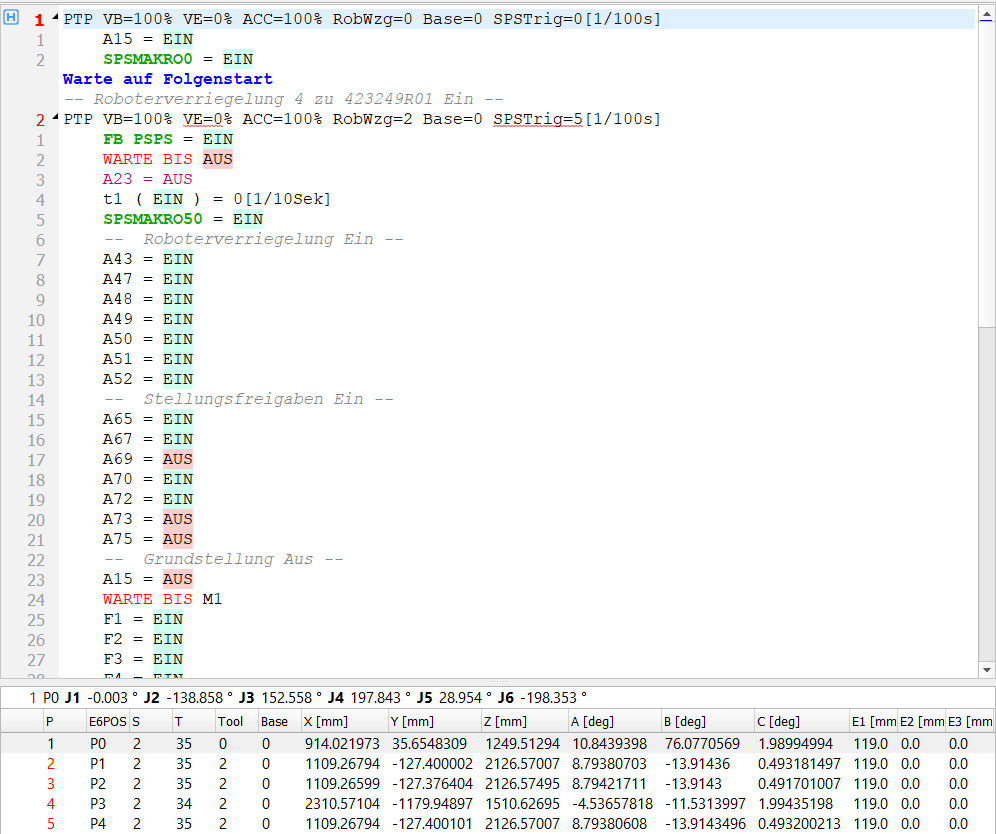
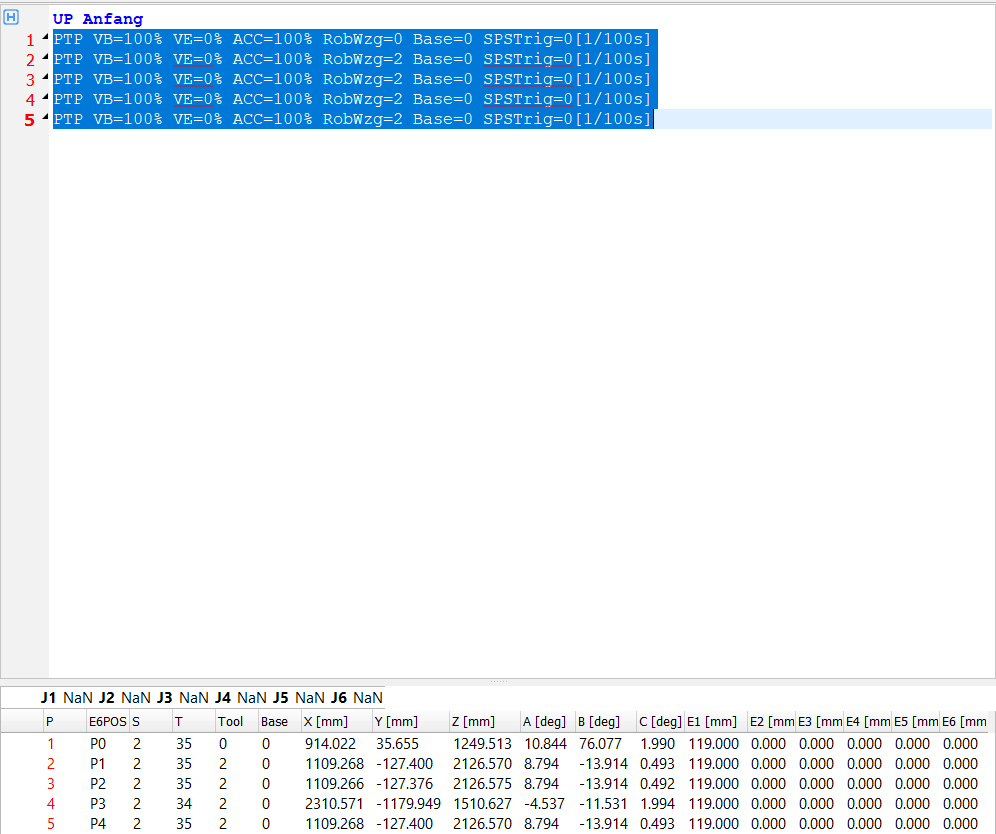
Vorher
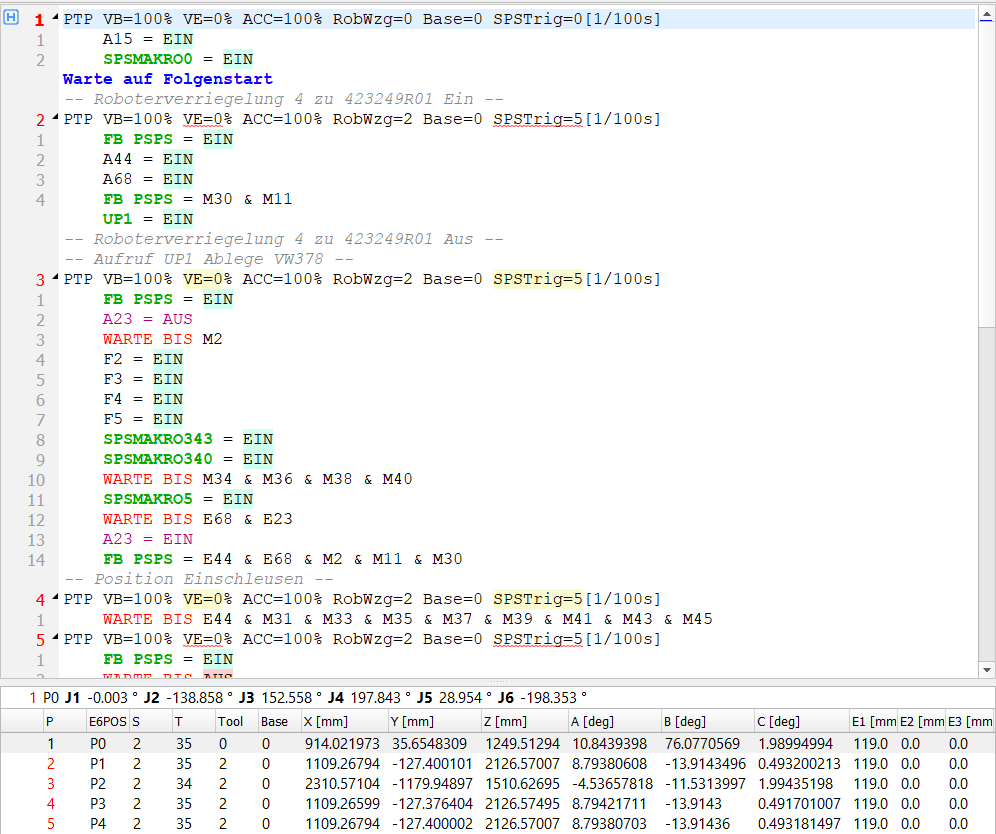
Nachher: die Koordinaten und die SPS-Befehle in umgekehrter Reihenfolge, die Namen P1 - P4 bleiben erhalten
▲ Markierte Punkte spiegeln
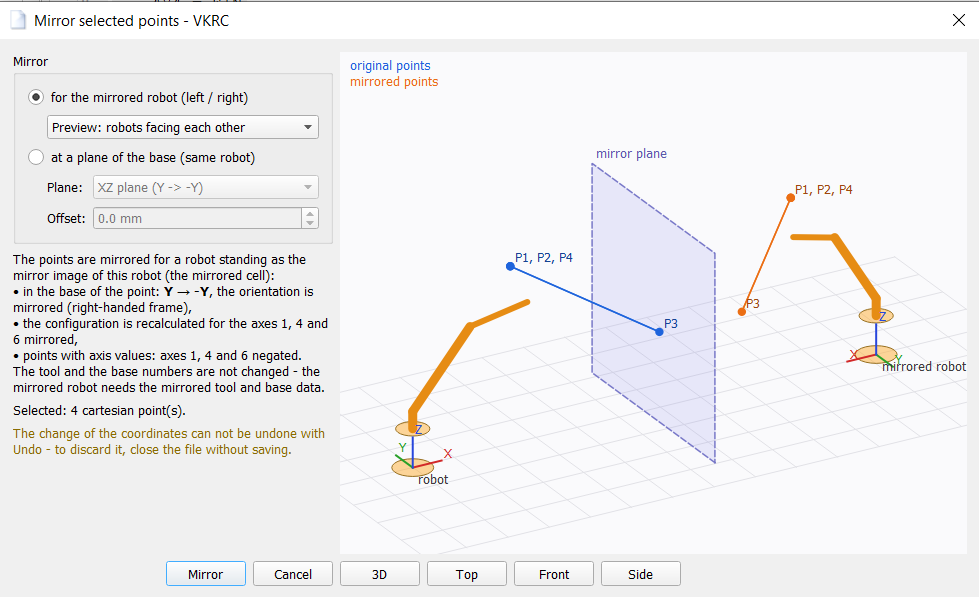
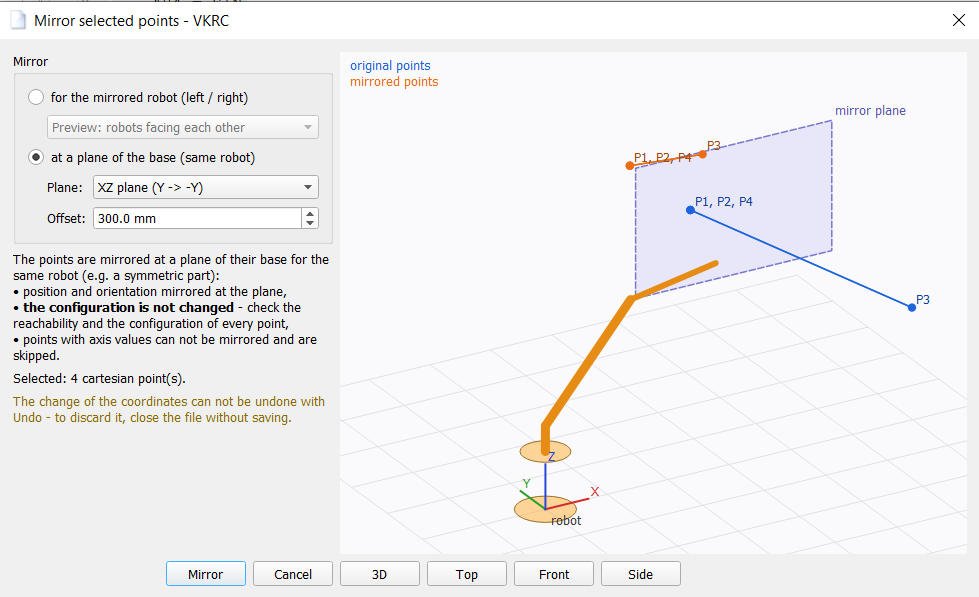
Point tools » Mirror selected points... spiegelt die Koordinaten der Bewegungspunkte der Auswahl. Die Funktion benötigt die Basislizenz des Robotertyps. Der Dialog zeigt eine 3D-Vorschau: den Roboter, die Spiegelebene, die ursprünglichen Punkte (blau) und die gespiegelten Punkte (orange). Ziehen mit der Maus dreht die Ansicht, das Mausrad zoomt; Schaltflächen 3D, Top, Front, Side.
| Modus | Beschreibung |
|---|---|
| for the mirrored robot (left / right) | Die Zelle wird an einer Ebene zwischen zwei Robotern gespiegelt – z. B. das Programm des linken Roboters für den rechten
Roboter. In der Basis (User Frame, Werkobjekt, Koordinatensystem) des Punktes:
Y → -Y, die Orientierung wird so gespiegelt, dass das Koordinatensystem rechtshändig bleibt.
Die Konfiguration wird für die Achsen 1, 4 und 6 des gespiegelten Roboters neu berechnet:
|
| at a plane of the base (same robot) | Die Punkte werden für denselben Roboter an einer Ebene ihrer Basis gespiegelt, z. B. für ein symmetrisches Bauteil: Ebene YZ (X → -X), XZ (Y → -Y) oder XY (Z → -Z) und deren Versatz. Position und Orientierung werden gespiegelt, die Konfiguration wird nicht geändert – prüfen Sie Erreichbarkeit und Konfiguration jedes Punktes. Punkte mit Achswerten werden übersprungen. |
- Punkte, deren Konfiguration nicht berechnet werden kann (kein Robotermodell oder keine Werkzeug- / Basisdaten), werden nicht geändert und in der Meldung aufgeführt.
- KRC: globale Punkte ($config.dat) werden nicht geändert. ABB: nur Targets, die im Modul des Programms deklariert sind.
- Die Änderung der Punktdaten kann nicht mit Undo rückgängig gemacht werden (ABB: ein Schritt) – um sie zu verwerfen, schließen Sie die Datei ohne zu speichern.
▲ Punkte als CSV exportieren / aus CSV importieren
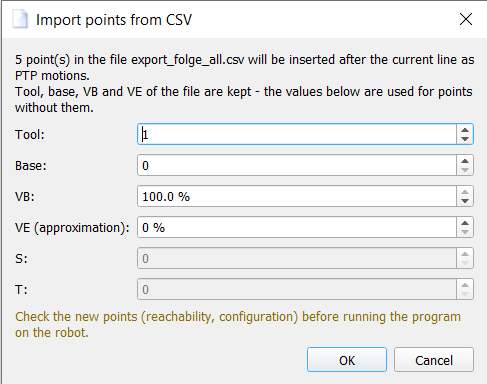
KRC / VKRC / VFanuc / ABB / Yaskawa » Point tools » Export points to CSV... speichert die Bewegungspunkte der Auswahl – oder des gesamten Programms, wenn nichts markiert ist – in der Reihenfolge des Programms. Import points from CSV... fügt die Punkte einer CSV-Datei als neue Achsbewegungen nach der aktuellen Zeile ein: PTP (KRC, VKRC), J (VFanuc), MoveJ (ABB), MOVJ (Yaskawa). Beide Funktionen benötigen die Lizenz des jeweiligen Editors (KRC, VKRC, VFanuc, ABB oder Yaskawa). Export points to XLSX... speichert dieselbe Tabelle als Excel-Arbeitsmappe (ein Blatt mit dem Namen des Programms, fette und fixierte Kopfzeile, Zahlen als Zahlenzellen) – mit derselben Lizenz wie der CSV-Export. Achspunkte werden mit der Vorwärtskinematik in X, Y, Z, A, B, C umgerechnet, die Meldung nennt ihre Anzahl.
| Roboter | Spalten des Exports |
|---|---|
| VKRC | Point; Motion; X; Y; Z; A; B; C; S; T; E1..E6; Tool; Base; VB; VE – eine Kreisbewegung ergibt zwei Zeilen (Hilfspunkt ..._AUX und Endpunkt) |
| VFanuc | Point; Name; Motion; Type; X; Y; Z; W; P; R; Config; UF; UT; E1..E3 – Type C = kartesisch, J = Achswerte (J1..J6 in den Spalten X..R) |
| KRC | Point; Motion; X; Y; Z; A; B; C; S; T; E1..E6; Tool; Base; Vel; Cont; Apo_Dist; Ipo_Frame – lokale und globale Punkte; Achspunkte (E6AXIS) werden mit der Kinematik des Roboters umgerechnet (ohne Roboterkonfiguration werden sie mit einer Meldung übersprungen); eine Kreisbewegung ergibt zwei Zeilen |
| ABB | Point; Motion; X; Y; Z; Q1..Q4; Rx; Ry; Rz; CF1; CF4; CF6; CFX; EAX_A..EAX_F; Tool; Wobj; Speed; Zone – robtargets der Bewegungen (Rx, Ry, Rz = Euler-Winkel ZYX des Quaternions, wie im Punkteditor); Bewegungen mit jointtargets (MoveAbsJ) und nicht im Modul deklarierte Ziele werden mit einer Meldung übersprungen |
| Yaskawa | Point; Motion; Group; X; Y; Z; Rx; Ry; Rz; RCONF; Tool; User; Frame; VJ; V; PL; External – RECTAN-Positionen unverändert, PULSE-Positionen mit der Kinematik des Roboters umgerechnet; Punkte, die nicht umgerechnet werden können (keine Kinematikdaten, TOOL-Koordinatensystem, Roboter auf einer Basisachse), werden mit einer Meldung übersprungen |
- Dateien mit Kopfzeile (Spaltennamen, Groß-/Kleinschreibung spielt keine Rolle; W, P, R und RX, RY, RZ werden als A, B, C gelesen; UT, UF als Tool, Base) – andere Spalten werden ignoriert,
- Dateien ohne Kopfzeile: [name;] X; Y; Z; A; B; C [; S; T],
- die Trennzeichen ;, TAB und ,; bei ; oder TAB auch ein Dezimalkomma.
| Option | Beschreibung |
|---|---|
| Tool / Base, UT / UF | Werkzeug und Basis der neuen Punkte, für die in der Datei kein Tool / Base (UT / UF) angegeben ist. |
| VB / Speed | Geschwindigkeit der neuen PTP- / J-Bewegungen, für die in der Datei kein VB (Speed) angegeben ist. |
| VE / Termination | Überschleifen (VKRC) bzw. Termination FINE / CNT (VFanuc) der Punkte, für die in der Datei kein VE (Termination) angegeben ist. |
| S, T / CONFIG | Wird nur für Punkte ohne S / T bzw. CONFIG in der Datei verwendet. Die Standardwerte stammen vom Bewegungspunkt neben dem Cursor. |
| KRC | Tool, Base, Geschwindigkeit [%] und Überschleifen (Genauhalt oder CONT C_PTP) der neuen PTP-Bewegungen, S / T. Die Punkte erhalten die nächste freie Nummer n; die Namen der Deklarationen in der .dat des Programms richten sich nach dem Bewegungspunkt neben dem Cursor (z. B. PTP P5 ... PDAT5 → XPn, FPn, PPDATn; auch die Varianten P5 und PP5 für die Bewegungsdaten). Ohne einen solchen Punkt werden die Namen des KUKA-Standards verwendet: Pn mit den Bewegungsdaten PDATn. |
| ABB | tooldata, wobjdata, speeddata und zonedata der neuen MoveJ-Anweisungen sowie confdata (cf1, cf4, cf6, cfx) der Punkte ohne diese Angabe. Die robtargets werden auf Modulebene im Stil des Moduls deklariert (z. B. LOCAL CONST robtarget). |
| Yaskawa | Tool, Benutzerkoordinatensystem (oder Roboterkoordinatensystem), VJ [%], PL und RCONF der neuen MOVJ-Zeilen. Die Punkte werden als RECTAN-Positionen Cnnnnn deklariert; Jobs mit mehr als einer Steuergruppe werden abgelehnt. |
- Öffnen Sie das Programm, markieren Sie die Punkte (oder nichts für alle Punkte) und wählen Sie Export points to CSV...,
- erstellen Sie ein neues Programm mit File » New (z. B. VKRC4 UP / VFanuc UP),
- setzen Sie den Cursor in die Zeile, nach der die Punkte eingefügt werden sollen, und wählen Sie Import points from CSV....
▲ Transform selected points
Point tools » Transform selected points... verschiebt und dreht die Bewegungspunkte der Auswahl (oder des ganzen Programms, wenn nichts ausgewählt ist) – z. B. wenn eine Vorrichtung oder ein Bauteil um einige Millimeter versetzt wurde. Im Fenster geben Sie ein:
- das Koordinatensystem der Änderung: BASE der Punkte (die Änderung wird in der Base beschrieben), TOOL (die Punkte werden um den TCP verschoben und gedreht) oder WORLD (nur verfügbar, wenn die Daten aller Basen der ausgewählten Punkte bekannt sind),
- die Verschiebung X, Y, Z und die Drehung (KUKA A, B, C; Fanuc W, P, R; ABB und Yaskawa Rx, Ry, Rz),
- wahlweise den Drehpunkt (in BASE / WORLD); die Schaltfläche Centre of the selected points übernimmt die Mitte der Auswahl.
Vor der Änderung prüft die inverse Kinematik des Roboters jeden Punkt. Punkte, die nicht erreichbar oder nur mit einer anderen Konfiguration erreichbar sind (z. B. reachable with S 2, T 3), werden aufgelistet, und Sie wählen Transform all, Only points without problems oder Cancel – die Konfiguration wird nie stillschweigend geändert. Achspunkte (E6AXIS / AXIS, Fanuc J, ABB jointtarget, Yaskawa PULSE) werden mit der Vorwärtskinematik umgerechnet, transformiert und mit der Lösung, die den alten Achsen am nächsten liegt, zurückgerechnet. Punkte, deren Tool oder Base im Archiv nicht definiert ist, Punkte mit externem TCP und globale Punkte (KRC $config.dat) werden nicht geändert; sie werden in der Meldung genannt. Die Funktion benötigt die Lizenz des Robotereditors.
| Roboter | Hinweise |
|---|---|
| KRC, VKRC | Punkte eines Roboters auf einer Linearachse (ERSYS E1) werden unterstützt. Speichern Sie danach das Programm. |
| VFanuc | UF:F / UT:F, Remote-TCP und im Backup nicht gesetzte Frames werden übersprungen. |
| ABB | Die neuen confdata werden aus den Achsen berechnet. Ein bewegtes Werkobjekt (ufmec) und ein stationäres Werkzeug (robhold) werden nicht unterstützt. Alle Änderungen sind ein Undo-Schritt. |
| Yaskawa | Pulspunkte werden mit den Parametern der Steuerung in Pulse zurückgerechnet. |
▲ Match configuration (S/T) of selected points
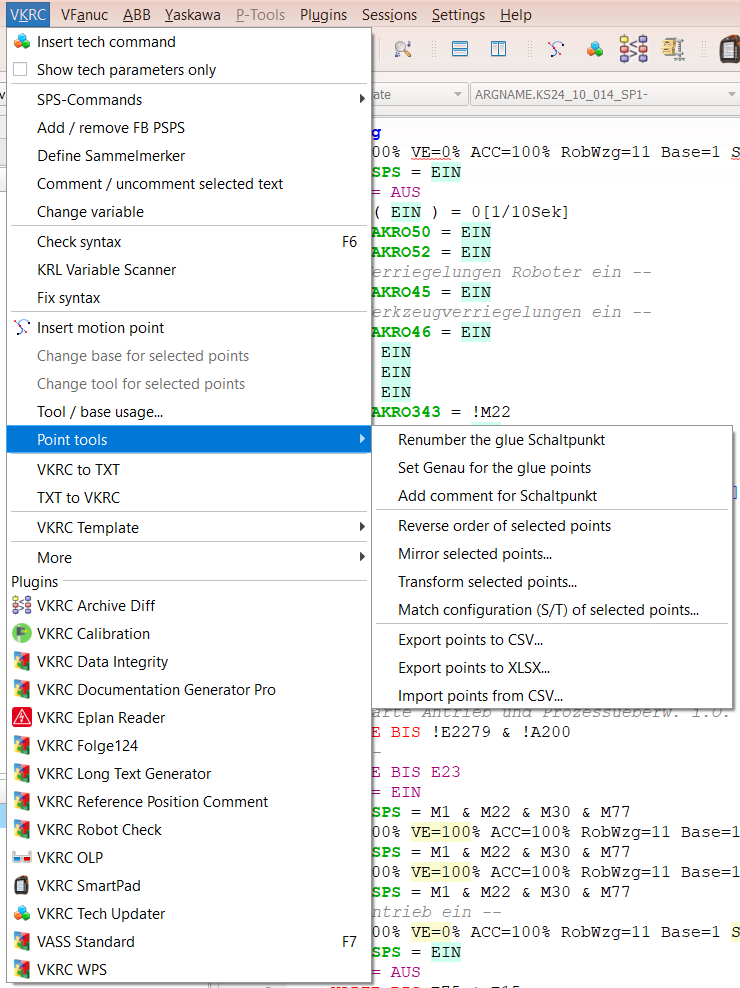
Point tools » Match configuration (S/T) of selected points... setzt die Konfiguration der ausgewählten Punkte (KUKA S und T, Fanuc CONFIG, ABB cf1 / cf4 / cf6 / cfx, Yaskawa RCONF) so, dass der Roboter mit der kleinsten Achsbewegung von Punkt zu Punkt fährt – zum Beispiel nach dem Spiegeln oder Importieren von Punkten oder wenn sich Achse 4 oder 6 zwischen zwei Punkten um 360 Grad dreht. Der erste erreichbare Punkt (in KRC auch ein Achspunkt) ist die Referenz. Ein Punkt behält seine Konfiguration, wenn er damit erreichbar ist und die Achsbewegung nicht größer ist als mit einer anderen. Kann kein Punkt die Referenz sein, nennt die Meldung für jeden Punkt den Grund (z. B. ein im Archiv nicht gesetztes Tool oder eine nicht gesetzte Base).
Das Fenster zeigt eine Tabelle: Punkt, alte und neue Konfiguration, die größte Achsbewegung mit der alten und mit der neuen Konfiguration sowie Hinweise. Nur geänderte Zeilen haben ein Kontrollkästchen – entfernen Sie das Häkchen bei Punkten, die ihre Konfiguration behalten sollen. Eine Änderung der Hauptkonfiguration (KUKA S, Fanuc N/F U/D T/B, ABB cfx, Yaskawa l, m, n) wird gelb hervorgehoben, mit einer roten Warnung über der Tabelle, denn der Roboter erreicht den Punkt dann mit einer anderen Armstellung. Muss nichts geändert werden, meldet das Fenster dies (0 of n). Die Koordinaten X, Y, Z, A, B, C werden nicht geändert; die neue Konfiguration wird beim Speichern des Programms in die Programmdateien geschrieben.
▲ Rename points (KRC, ABB)
KRC » Rename points... und ABB » Rename points... geben den Punkten eines Programms neue Namen. Die Tabelle zeigt für jeden Punkt den Namen, den neuen Namen (Doppelklick zum Bearbeiten) und Typ / Verwendung. Ein Muster mit Zähler {n} (Start, Schrittweite, Anzahl der Stellen, z. B. P_{n} = P_010, P_020 ...) kann auf die ausgewählten Zeilen angewendet werden (Apply to selected, ohne Auswahl auf alle); Reset stellt die alten Namen wieder her. Die Vorschau listet jede Zeile, die geändert wird – sie wird von derselben Funktion erzeugt, die danach die Dateien ändert. Rename ist nur aktiv, wenn alle neuen Namen gültig sind: Regeln für Bezeichner, reservierte Wörter, Duplikate und Kollisionen mit anderen Namen (Groß- und Kleinschreibung spielt keine Rolle).
| Roboter | Was geändert wird |
|---|---|
| KRC | Lokale Punkte der .dat-Datei (nicht GLOBAL). Ein Punkt eines Inline-Formulars wird mit seinem Namen angezeigt (z. B. PICK für XPICK / FPICK). Geändert werden die Deklarationen X... und F..., die nach dem Punkt benannten Bewegungsdaten (PPICK → PNEW; PDAT5 und DEFAULT bleiben), Text und %P-Liste des Fold-Kopfes sowie alle Bezeichner im Code; Kommentare und die Namen Tool[n]: / Base[n]: bleiben. Höchstens 24 Zeichen mit dem Präfix X. Die Funktion arbeitet mit den gespeicherten Dateien (ein geändertes Programm muss zuerst gespeichert werden), legt Sicherungskopien an und lädt das Programm neu; der Rest der Dateien bleibt Byte für Byte unverändert. |
| ABB | robtarget / jointtarget des Moduls. Deklarationen ohne LOCAL, die in anderen Modulen verwendet werden, sind gesperrt (Grund im Tooltip). Die Änderungen im Modul sind ein Undo-Schritt; Zeichenketten und Kommentare werden nicht geändert. |
▲ Tool / base usage (alle Roboter)
KRC / VKRC / VFanuc / ABB / Yaskawa » Tool / base usage... zeigt, welche Tools und Basen (Frames, Werkobjekte) von den Programmen des Roboters verwendet werden. Das Backup-Verzeichnis wird vom geöffneten Programm aus nach oben gesucht, und alle Programme des Roboters werden gelesen. Der Baum listet jedes Tool und jede Base mit dem Namen aus dem Backup, der Anzahl der Punkte, der anderen Verwendungen und der Programme, darunter die Programme, die es verwenden. Tools und Basen, die im Backup definiert sind, aber von keinem Programm verwendet werden, sind grau dargestellt (not used). Ein Doppelklick auf ein Programm öffnet es im Editor. Das Fenster liest die Dateien nur; Sicherungskopien von DReS (~Name) werden übersprungen. Verwenden Sie es, bevor ein Tool oder eine Base geändert wird: Sie sehen sofort, welche Programme geprüft werden müssen.
| Roboter | Backup-Verzeichnis | Points | Other | Namen |
|---|---|---|---|---|
| KRC | mit System\$config.dat | Bewegungspunkte: TOOL_NO / BASE_NO der FDAT-Daten (lokal, GLOBAL, $config.dat) | $TOOL=TOOL_DATA[n], $BASE=BASE_DATA[n], BAS(#TOOL / #BASE, n) | $config.dat |
| VKRC | mit System\$config.dat | Bewegungs-Folds: RobWzg (oder ExtWzg, angezeigt als Tool Ext n) und Base | wie KRC, im Code von Makros und Programmen | $config.dat |
| VFanuc | mit SYSTEM.VA | Positionen des Programms: UT und UF der Gruppe 1 in /POS | UTOOL_NUM=n, UFRAME_NUM=n | Kommentare der Tool- und User-Frames des Backups |
| ABB | mit system.xml | Anweisungen mit einem tooldata-Argument (MoveL, MoveJ, TriggL, eigene Bewegungsroutinen ...); das Werkobjekt aus \WObj, ohne diesen wobj0 | Zuweisungen und andere Verwendungen der Namen | Deklaration (PERS / CONST / VAR) und Modul |
| Yaskawa | mit SYSTEM.SYS | Roboterpositionen C des Jobs: ///TOOL vor den Positionen, der User-Frame ///USER nur für Positionen in Benutzerkoordinaten | TOOL#(n), UF#(n) in den Anweisungen | TOOL.CND, UFRAME.CND |
▲ Benutzerkoordinatensystem / Werkobjekt / Werkzeug der markierten Punkte ändern (Yaskawa, ABB)
Yaskawa » Change user frame / tool for selected points... und ABB » Change work object / tool for selected points... stehen an derselben Stelle wie Change base / tool for selected points bei VKRC, KRC und Fanuc (vor Renumber & clear points). Der Dialog fragt nach der neuen Nummer (Yaskawa) bzw. dem neuen Namen (ABB) und hat die Option Recalculate the coordinates (the robot keeps its positions) (Koordinaten umrechnen, der Roboter behält seine Positionen).
| Roboter | Was geändert wird |
|---|---|
| Yaskawa | RECTAN-Positionen werden mit TOOL.CND / UFRAME.CND umgerechnet. PULSE-Positionen behalten ihre Achswerte, nur die Werkzeugnummer ändert sich (ein Benutzerkoordinatensystem gilt nicht für PULSE). Die Deklaration in //POS erhält die benötigten Zeilen ///TOOL, ///USER, ///POSTYPE. Benutzerkoordinatensystem 0 = ROBOT-Koordinatensystem. Das Hauptmenü verwendet die markierten Zeilen des Jobs. |
| ABB | Das Werkzeug bzw. das Argument \WObj der markierten Anweisungen (\WObj:= oder ein Positionsargument von Benutzerprozeduren) und, mit Umrechnung, die robtargets (einzeilige Deklarationen im Modul, Literale). Ziele, die auch von anderen Anweisungen oder mit anderen Koordinatensystemen verwendet werden, werden nicht geändert. Würden die Anweisungen nach der Änderung nicht mehr erkannt, wird die ganze Änderung zurückgenommen. |
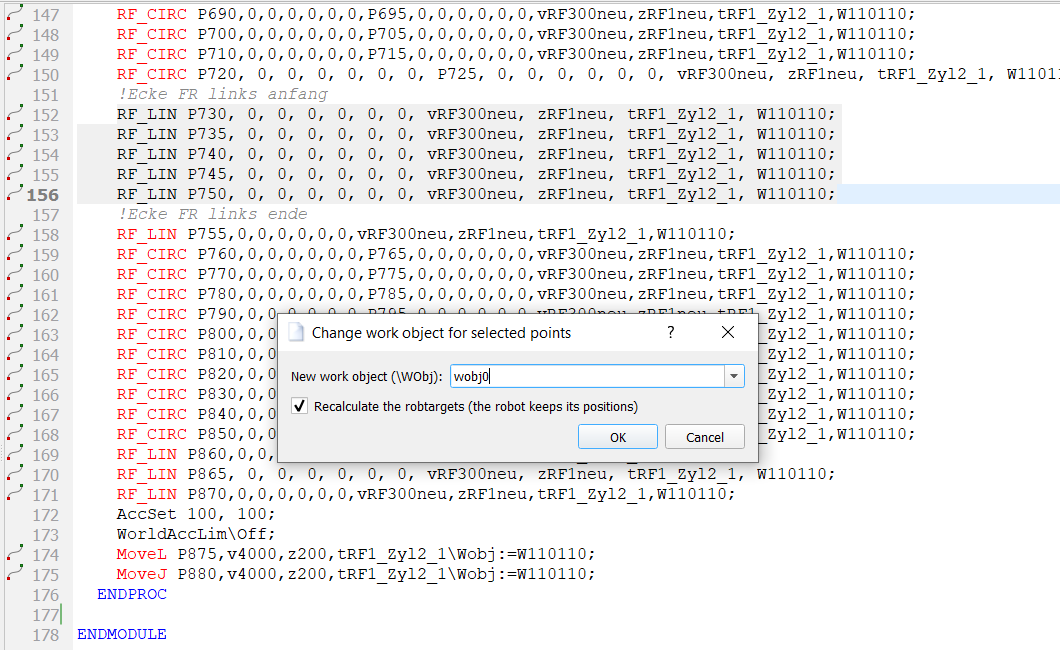
ABB: Change work object for selected points – fünf RF_LIN-Anweisungen markiert; die robtargets werden umgerechnet, damit der Roboter seine Positionen behält.
Ohne Umrechnung fährt der Roboter andere Positionen an – prüfen Sie das Programm in T1 / mit reduzierter
Geschwindigkeit.
Set equal ... for selected points (Kontextmenü der Punkttabelle)
- Yaskawa: Set equal Tool/User value for selected points... in den Spalten Tool / User – derselbe Dialog wie oben.
- ABB: Set equal <column> value for selected points in den Zahlenspalten (X..E6 der robtargets, A1..E6 der jointtargets; einzeilige Deklarationen) und Copy selected coordinates as plain text.
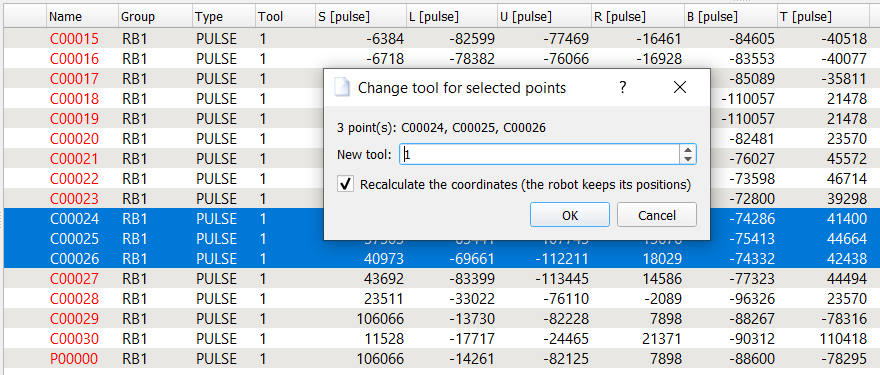
Yaskawa: Set equal Tool value for selected points – derselbe Dialog wie Change tool for selected points im Yaskawa-Menü.
▲ Punkte neu nummerieren und bereinigen (Renumber & clear points)
Nach vielen Änderungen (Bewegungen einfügen, kopieren, umkehren, löschen) sind die Punktnummern eines Programms durcheinander, und die Punktdaten gelöschter Bewegungen bleiben im Programm. Renumber & clear points im Menü des Roboters (VFanuc, KRC, ABB, Yaskawa – bei den anderen Punktfunktionen) räumt das Programm auf:
- die Punkte erhalten neue Nummern in der Reihenfolge ihrer ersten Verwendung im Programm; ein Punkt, den mehrere Bewegungen verwenden, behält eine Nummer,
- Punktdaten, die das Programm nicht verwendet, werden entfernt.
| Roboter | Was neu nummeriert und entfernt wird |
|---|---|
| VFanuc | Die Positionen P[n] der Bewegungszeilen erhalten die Nummern 1, 2, 3 ...; der Name einer Position (P[3:APPROACH]) bleibt erhalten. Positionsdaten, die keine Bewegungszeile verwendet, werden entfernt. |
| KRC | Punkte, die in der .dat des Programms als XPn (E6POS, E6AXIS, POS, AXIS) deklariert sind, erhalten die
Nummern P1, P2, P3 ... Ihre Frame-Daten FPn und die Bewegungsdaten ihrer Folds folgen nach der
Namensgebung der Datei (KUKA-Standard PDATn / CPDATn, auch Pn und PPn);
gemeinsam genutzte Bewegungsdaten wie DEFAULT werden nicht umbenannt. Auch die Kopfzeilen der
Bewegungsfolds (angezeigter Text und Daten des Inline-Formulars) werden geändert, die Folds lassen sich also
weiterhin im Inline-Formular öffnen. Deklarationen von Punkten, FDAT, PDAT und LDAT in der .dat, die in der
.src nicht verwendet werden, werden entfernt.
Nicht geändert: Punkte mit anderen Namen (XHOME, XPICK ...), GLOBAL-Deklarationen, FRAME-Daten. Die Funktion arbeitet mit den gespeicherten Dateien: ein geändertes Programm muss zuerst gespeichert werden (das Programm fragt danach). Die .src- und die .dat-Datei werden beide auf dem Datenträger geändert – von beiden werden Sicherungskopien angelegt – und das Programm wird neu geladen. |
| ABB | Modul-robtargets, deren Name zur Namensvorlage für Punkte des Punkteditors passt (Vorlage, Zähler,
Schrittweite und Stellenzahl – Standard p0010, p0020 ...), erhalten neue Namen in der Reihenfolge der
Verwendung. Modul-robtargets und -jointtargets, die das Modul nicht verwendet, werden entfernt. Andere Namen
(pHome) bleiben erhalten. Namen in Kommentaren und Zeichenketten werden nicht geändert.
Deklarationen ohne LOCAL sind für alle Module des Tasks sichtbar: verwendet ein Modul im selben Verzeichnis ein solches Target, wird es weder umbenannt noch entfernt (in der Meldung aufgeführt). Ein Schritt für Undo. |
| Yaskawa | Die Teach-Positionen C, BC und EC erhalten die Nummern 00000, 00001 ... in der Reihenfolge
ihrer ersten Verwendung zwischen NOP und END. Unbenutzte Positionen werden entfernt; der Abschnitt //POS wird
in aufsteigender Reihenfolge neu geschrieben, mit den Zeilen ///TOOL, ///USER,
///POSTYPE, ///RECTAN / ///PULSE und ///RCONF, die jeder Punkt benötigt, und
///NPOS wird aktualisiert. Kommentarzeilen werden nicht geändert. Die Positionsvariablen P, BP und EX
sind global und werden nicht geändert.
Verwendet der Job eine Position, die in //POS nicht deklariert ist, wird nichts geändert, und die Meldung nennt die Position. Die Bewegungszeilen lassen sich mit Undo wiederherstellen; den Abschnitt //POS (im Editor nicht angezeigt) nur, indem Sie den Job ohne Speichern schließen. |
Punkte beim Speichern bereinigen und neu nummerieren (Clear and renumber points on save)
Das automatische Neunummerieren und Bereinigen lässt sich in den Einstellungen ein- und ausschalten – für jeden Robotertyp getrennt: Settings » Configure » VKRC / KRC / Fanuc / ABB / Yaskawa » General » Clear and renumber points on save (unter den Optionen für die Syntaxprüfung). Ist die Option eingeschaltet, wird dasselbe bei jedem Speichern des Programms automatisch ausgeführt – ohne Bestätigungsfenster:
- VKRC: standardmäßig eingeschaltet (Verhalten des VW-Standards). Ausgeschaltet behalten die Bewegungen ihre Punktnummern, und die unbenutzten Punkte bleiben in der .dat-Datei; VW_NEXT_FREE ist die Nummer nach dem höchsten Punkt.
- VFanuc, ABB, Yaskawa: standardmäßig ausgeschaltet. Eingeschaltet werden die Punkte im Editor unmittelbar vor dem Schreiben der Datei neu nummeriert und bereinigt.
- KRC: standardmäßig ausgeschaltet. Eingeschaltet werden die gespeicherten .src- und .dat-Dateien neu nummeriert und bereinigt (mit Sicherungskopien), und das Programm wird neu geladen.