
 DReS Robot Cell Simulator - Programme und Bahnen: Folgen, UPs, Bahnen aller Roboter in 3D (YouTube, Deutsch)
Programmbaum
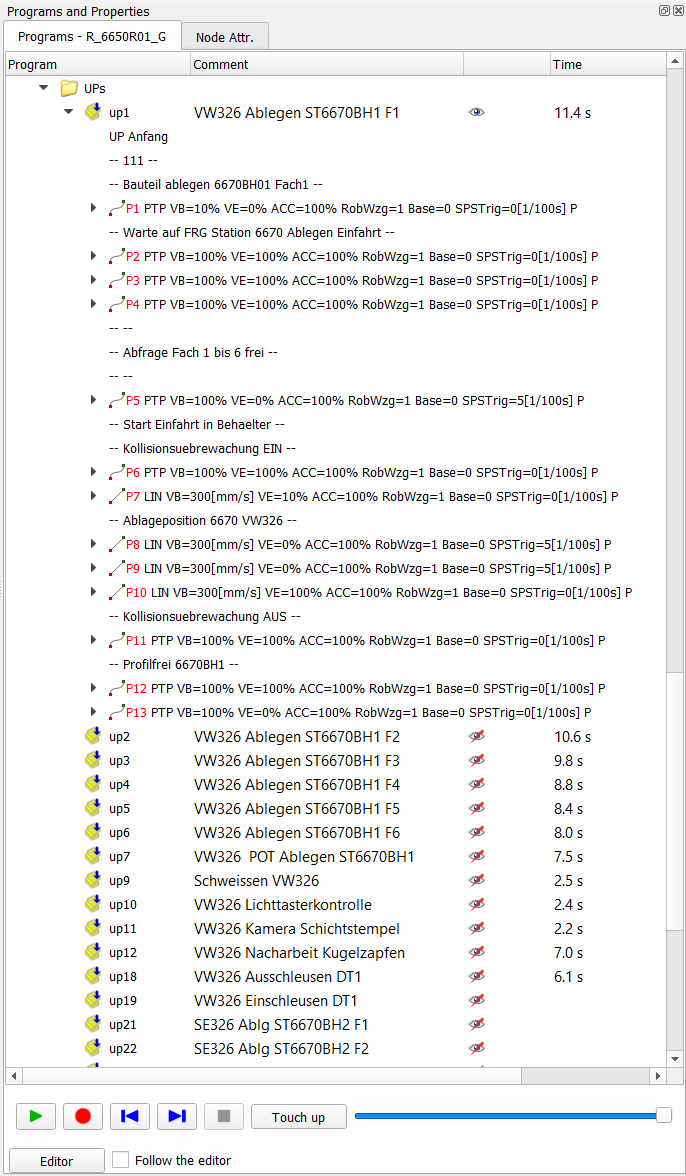 |
Das Fenster Programs zeigt die Folgen und UPs des aktuellen Roboters aus seinem Archiv. Ein aufgeklapptes Programm listet seine Punkte mit Bewegungsart, Geschwindigkeit, Überschleifen, Werkzeug, Basis und Trigger sowie die Kommentare des Programms (Folds, Verriegelungen, Unterprogrammaufrufe) auf. Für einen Fanuc-Roboter zeigt der Baum die für die Simulation übersetzten Programme (FOLGE31 → Folge 31, UP031 → UP 31, Bewegungsprogramme MOTNnnn als UPs mit einer freien Nummer); nicht simulierte Fanuc-Zeilen erscheinen als Kommentare -- FANUC: ... --. Die .ls-Dateien des Archivs bleiben unverändert. Die Spalte Time zeigt die zuletzt vom Bewegungsplaner berechnete Bewegungszeit des Programms (Schätzung): bei einer Folge der gesamte Ablauf mit den aufgerufenen UPs, bei einem UP sein letzter Aufruf. Bewegen Sie die Maus über einen Punkt: Der Tooltip zeigt die Bewegungszeit ab dem vorherigen Punkt und ab dem Programmanfang. Kontextmenü:
|
Bahnen
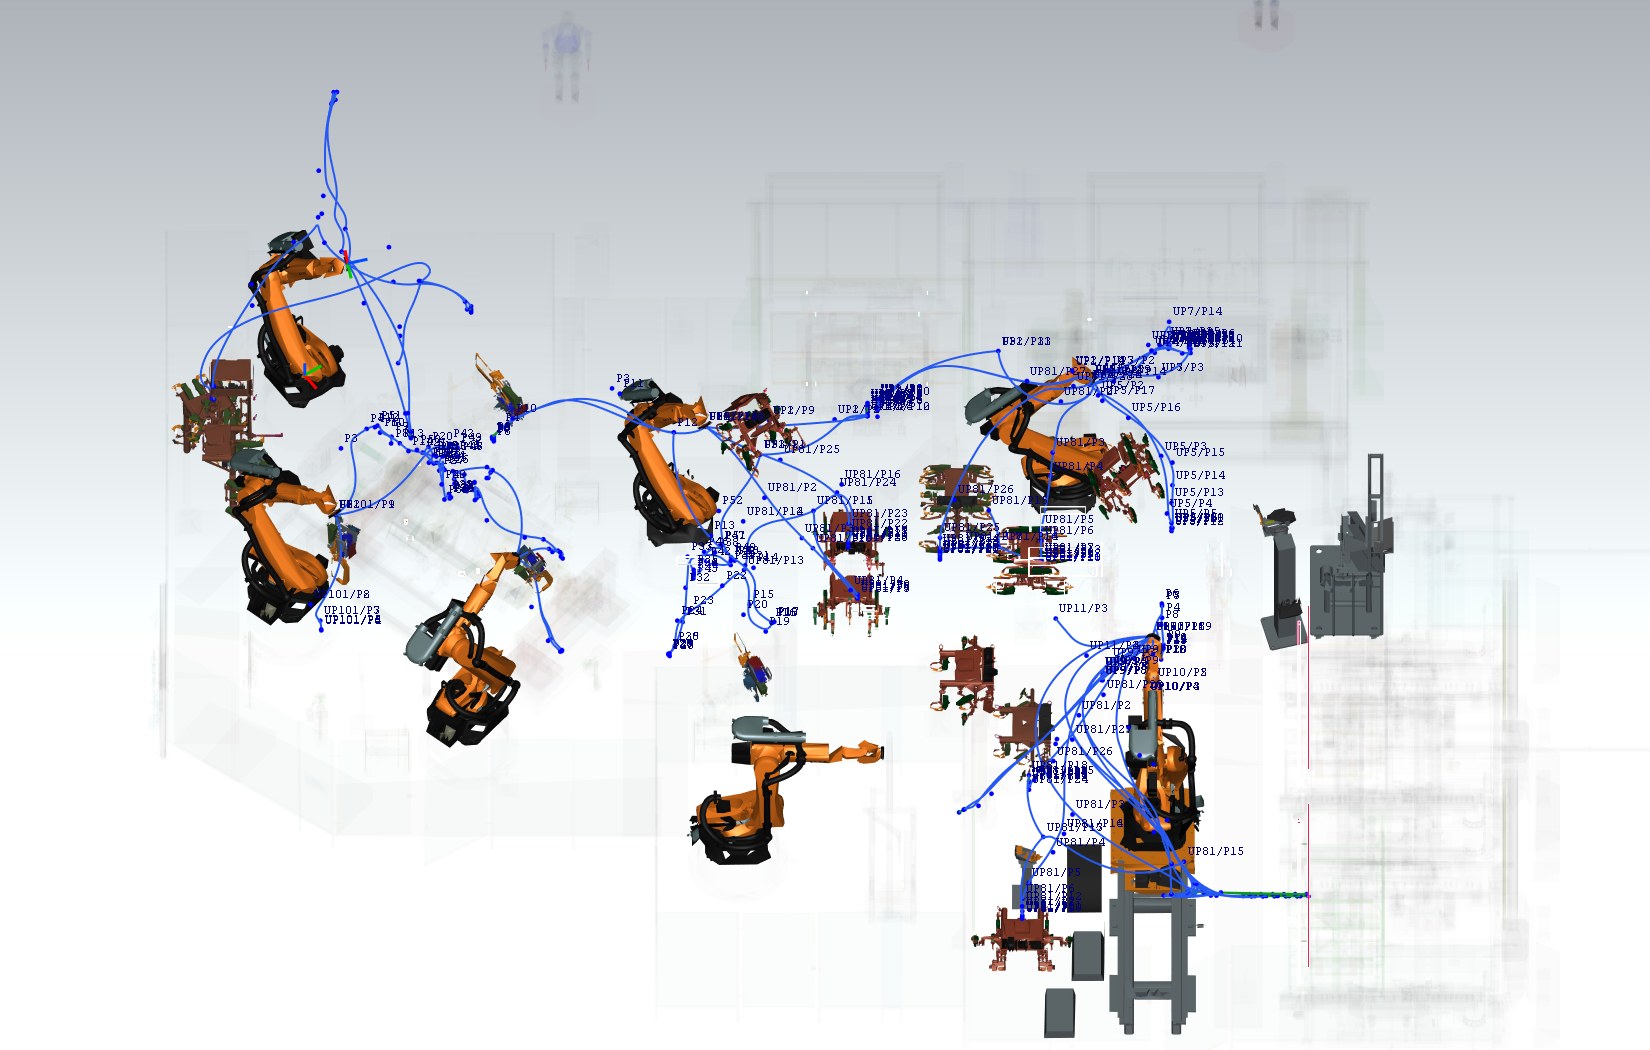
Das Augensymbol neben einem Programm zeichnet dessen Bahn in der 3D-Ansicht – mit dem Bewegungsplaner (Registerkarte Motion) als reale Bahn: PTP blau, LIN grün, CIRC orange, einschließlich überschliffener Ecken. Punktbeschriftungen (P7, UP81/P3) können ein- oder ausgeschaltet werden.
Simulation → Show Folge path for all robots... (oder Show UP path...) zeichnet ein Programm mit der angegebenen Nummer für jeden Roboter der Zelle, optional mit den in seinen Punkten aufgerufenen Unterprogrammen.
Show paths (Kontextmenü der 3D-Ansicht und des Programmbaums; der Menüeintrag hat einen Tooltip) zeigt die Bahn
und die Punkte des Programms jedes Roboters: während und nach einem Lauf das Programm des Laufs (mit den
aufgerufenen UPs), ohne Lauf das für den Roboter gewählte Programm. Vor dem 25.10.2026 zeigte es nur das im Baum des
aktuellen Roboters markierte Programm. Haben alle Roboter dasselbe Programm (z. B. Folge 81), wird die Auswahl in der
Simulationsdatei wie Show Folge path for all robots gespeichert. Hide all paths ist unverändert. API:
view mit "programPaths": true / false (API).
Show point frames (Koordinatensysteme der Punkte; Kontextmenü der 3D-Ansicht, neben Show point
labels; standardmäßig aus, wird in den Einstellungen gespeichert; der Menüeintrag hat einen Tooltip) zeichnet an jedem
Punkt jeder angezeigten Programmbahn ein Koordinatensystem (X rot, Y grün, Z blau, 100 mm) in der Orientierung des Punkts
im Programm. Ohne angezeigte Bahn wird nichts gezeichnet; die Koordinatensysteme verschwinden mit den Bahnen. Die
Beschriftungen der Punkte bleiben unter Show point labels. API: view mit "pointFrames": true /
false (API).
Programm ausführen
| Schaltfläche | Funktion |
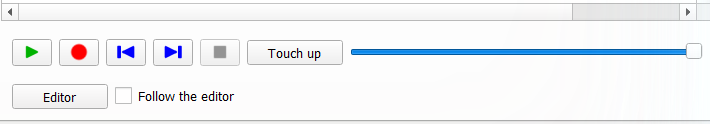
| ▶ | führt das ausgewählte Programm des aktuellen Roboters aus (kontinuierlicher Modus) |
| ● | zeichnet während der Bewegung den TCP und die Werkzeugposition auf (View → Show robot recorded path) |
| |◀ ▶| | markiert den vorherigen / nächsten Punkt und fährt den Roboter dorthin (Einzelschritt) – der Cursor bleibt immer auf dem Punkt, in dem der Roboter steht |
| Fahren (Move) | fährt den Roboter zum markierten Punkt; der Cursor bleibt auf diesem Punkt |
| ■ | hält das Programm an |
| Schieberegler | Geschwindigkeit der Animation |
| Editor, Follow the editor | Editor öffnet den ausgewählten Punkt im DReS-Editor; mit Follow the editor fährt der Roboter zu dem Punkt unter dem Editor-Cursor (siehe unten) |
Die in den Punkten aufgerufenen Unterprogramme (UP-Aufrufe) werden entsprechend den Optionen Program flow in der Registerkarte Simulation ausgeführt; die Konsole listet jedes betretene UP und jede ignorierte Bedingung auf. Ohne die Simulationslizenz wird ein einzelnes Programm mit Achsinterpolation verfahren.
Ansicht → Werkzeug-TCP während der Simulation anzeigen zeichnet das TCP-Koordinatensystem des Werkzeugs des letzten Programmpunkts (z. B. die Spitze der festen Elektrode einer Punktschweißzange) – während ein Programm läuft und auch, wenn der Roboter steht oder von Hand zu einem Punkt gefahren wird (Fahren, |◀ ▶|). Am Roboter wird nur das TCP-Koordinatensystem des Werkzeugs gezeichnet: Es wird aus denselben Achswerten wie das gezeichnete Robotermodell berechnet, bleibt also nie hinter dem Roboter zurück und zeigt die Zielposition nicht im Voraus; in der Version ohne JT-Leser folgt es dem Roboter in jedem Bild (wie die Roboterbeschriftungen). Das frühere Koordinatensystem des Programmpunkts / Ziels daneben entfällt (beide Versionen) – die Koordinatensysteme der Punkte zeigt Show point frames. Der Hüllquader, der für ein Werkzeugteil ohne geladenes Netz gezeichnet wird, fährt mit dem Roboter mit.
Haltepunkte
Haltepunkte werden im Kontextmenü eines Punkts gesetzt. Ein laufendes Programm hält an einem Haltepunkt an; in der Registerkarte Simulation wendet Stop on breakpoints sie auch auf Run on all robots an.
Touch-up
Touch up schreibt die aktuelle Position des Roboters (in der Registerkarte Robot Axis verfahren oder durch ein Programm erreicht) in den ausgewählten Punkt, im Werkzeug und in der Basis des Punkts. Bevor etwas geschrieben wird, zeigt ein Dialog die alte und die neue Position, den Abstand und die zu ändernde .dat-Datei an – die Standardantwort ist No.
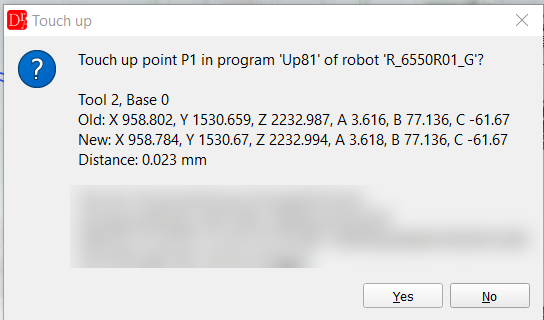
Die Konsole protokolliert den neuen und den bisherigen Wert des Punkts, sodass eine Änderung von Hand rückgängig gemacht werden kann.
Punkt im Editor, Follow the editor
- Editor (unter dem Programmbaum) – öffnet das Programm des ausgewählten Punkts im DReS-Editor und setzt den Cursor auf den Fold des Punkts (ein ausgewähltes Programm wird nur geöffnet).
- Follow the editor – bewegt sich der Cursor im DReS-Editor auf einen Punkt eines Programms eines Roboters der Zelle (Ordner Folgen / UP des Roboterarchivs), fährt der Roboter zu diesem Punkt (inverse Kinematik mit S / T des Punkts). Die Konsole nennt Roboter und Punkt. Die Punktdaten werden aus der gespeicherten Datei gelesen – speichern Sie das Programm nach einer Änderung der Koordinaten. Während ein Programm läuft, geschieht nichts.