
Welche Art des Robustheitstests findet welche Kollisionen? Ein Vergleich an einer realen Rohbaustation (anonymisiert: Roboter R1..R5, Unterprogramme U1..U4).
Finde alle möglichen Kollisionen der geöffneten Station: Basislauf, Arbeitsbereiche, Verriegelungen prüfen, dann einen Plan für den Robustheitstest mit Live 3D schreiben und ausführen. Gib mir den Bericht.Das ersetzt die manuellen Schritte:
- alle Roboter in HOME fahren (Folge 125),
- Basislauf der Folge (Zeiten, Warten, Wettläufe),
- Arbeitsbereiche berechnen,
- Verriegelungen prüfen,
- die anonymisierte Studie exportieren, einem KI-Assistenten geben und seine Antwort übernehmen,
- den Plan des Robustheitstests schreiben oder importieren,
- den Robustheitstest mit Live 3D starten und abwarten,
- den Bericht öffnen und die Kollisionsfälle auswerten.
Daten: im anonymen Modus (
/anonymous on) sendet der Chat Kennungen (R1, R2
…, <file N>, <name>) statt der echten Namen an das Modell – wie die anonymisierte Studie
– und die ganze Studie läuft trotzdem selbst. Ohne ihn fragt der Chat, bevor die ersten echten Daten gesendet
werden.Station A
5 Roboter: R1, R4, R5 Punktschweißen, R2, R3 Bürsten. Eine Folge auf allen Robotern, Start durch die Stations-SPS, 5 Paare von Verriegelungsbereichen, Taktzeit etwa 72 s. Dummy-Werkzeuge (Kugel im TCP und Körper vom Flansch zum TCP). Arbeitsbereiche aus den Dreiecken der 3D-Modelle, Live-3D-Kollisionsprüfung mit Zellen 20 mm, Warnung unter 50 mm.
Bekannte Kollisionsstellen (Referenz)
| Bewegung ohne Verriegelung | Partner | Wann es kollidiert | |
|---|---|---|---|
| A | R5 U2/P47..P49 (Schweißpunkt P49) | R3 U4/P18..P24 | R5 bleibt in P49 stehen (Schweißfehler) |
| B | R1 U1/P7..P8 | R2 U4/P11..P12 | schon im normalen Takt, Dummy-Werkzeug an Dummy-Werkzeug 5..13 mm (an der Anlage keine Kollision – Näherung der Dummy-Werkzeuge) |
| C | R1 U1/P36 | R3 U4/P7..P12 | R3 wartet 7,5 s oder länger in U4/P7 |
| D | R5 U2/P45..P64 (Bereich zu früh freigegeben) | R3 U4/P19..P24 | R5 wartet 7,5 s oder länger vor P45 |
| E | R5 U2/P91..P111 (zurück in der Ecke, Bereich nicht wieder angefordert) | R2 U4/P19..P24 (zweites Bürsten) | R2 ist etwa 20 s zu spät |
| N | R1 U1/P9..P10 (nahe B) | R2 U4/P12 | neue, vom KI-Agenten vorhergesagte Stelle: R2 gibt Bereich 1 zu früh frei (U4/P10) |
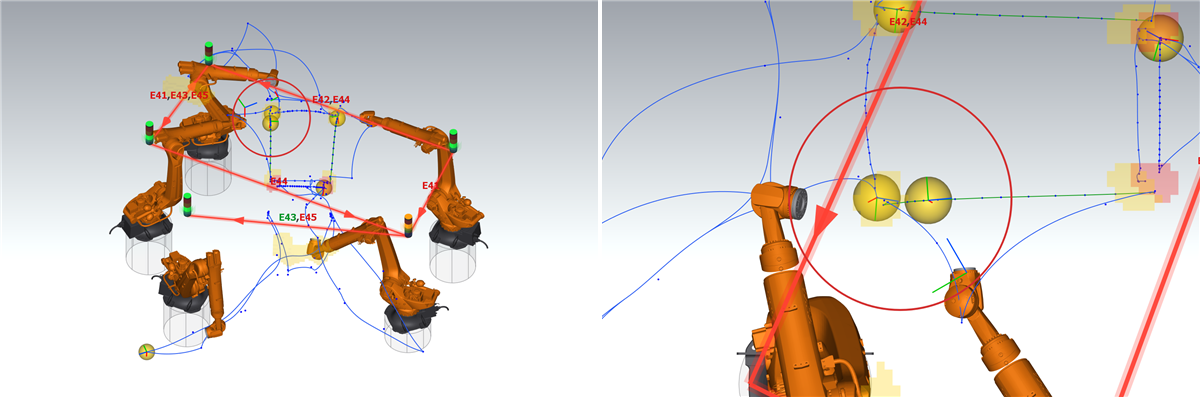
Testarten und Ergebnisse
| Test | Wie | Zeit | Geschw. | Fälle (3D-Berührung / Gefahr Bereich / Annäherung) | A | B | C | D | E |
|---|---|---|---|---|---|---|---|---|---|
| Fester Plan | Halt in einem Schweißpunkt, ein Roboter langsam in den gemeinsamen Bereichen | 18 min | 100 % | 13 (7 / 4 / 2) | ja | ja | nein | ja | nein |
| Zufallsgenerator | ohne Wissen über die Station: Override 20..100 %, zufällige Halte 5..40 s, Startversatz | 45 min | 100 % | 57 (25 / 25 / 7) | nein | ja | nein | nein | ja |
| Plan des KI-Agenten | der Agent bekam die anonymisierte Studie mit dem Ergebnis des Basislaufs (dessen Kollisionsfälle, darunter B und Berührungen von A) und schrieb 7 gezielte Schritte | 10 min | 400 % | 44 (18 / 21 / 5) | ja | ja | ja | ja | ja |
| Verzögerungstest (MISSING) | jede Bewegung ohne Verriegelung einzeln, Partner oder Roboter wartet 5..60 s, Halbierung bis 2 s | etwa 5 h für alle 20 Bewegungen (100 %) | 100 % | kürzeste Verzögerung je Bewegung | C und D: 7,5 s (erste 4 Bewegungen geprüft) | ||||
Ergebnis
- Der Zufallsgenerator findet echte Stellen, aber nur die, die der Zufall trifft.
- Der Plan eines KI-Agenten aus anonymisierten Daten (Bewegungen ohne Verriegelung, gemeinsame Bereiche, Zeiten und die Kollisionsfälle des Basislaufs) fand alle fünf Stellen in 10 Minuten und eine neue, die er vorhergesagt hatte. Einige Stellen kannte der Agent schon aus dem Basislauf – der Plan vertieft bekannte Stellen (mehr Punkte, die Störung, die sie sicher macht). Er ist daher kein Beweis, dass ein Agent unbekannte Stellen besser findet als die anderen Arten; ein Vergleich mit einer Studie ohne die Ergebnisse der Simulation (nur Arbeitsbereiche und Check interlocks): siehe Wettläufe und Variante B.
- Der Verzögerungstest ist am genauesten (ab wie vielen Sekunden Verzögerung es kollidiert) – ein Test für die Nacht; er kann unterbrochen und später fortgesetzt werden.
- 400 % mit Live-3D-Prüfung findet dieselben Stellen wie 100 % in einem Viertel der Zeit.
- Eine Berührung schon im normalen Takt, die an der Anlage nicht auftritt, weist auf die Näherung der Dummy-Werkzeuge hin – die 3D-Modelle der echten Werkzeuge laden.
Wettläufe und Variante B
Dieselbe Station, dieselben Bereiche (Dreiecke), Live 3D mit Zellen 20 mm, 400 %, vor jedem Test alle Roboter mit Folge 125 nach HOME. Die Liste der bekannten Stellen oben bekam der KI-Agent nicht. A und D zählen zusammen (dasselbe Paar R5 U2/P45..P64 – R3 U4/P18..P24, andere Ursache der Verzögerung).
| Test | Eingabe | Zeit | Fälle (3D / Annäherung / Bereiche) | A/D | B | C | E | N |
|---|---|---|---|---|---|---|---|---|
| Zufallsgenerator, Grenze 30 min | ohne Wissen über die Station | 44 min | 33 (14 / 4 / 15) | ja | ja | nein | ja | nein |
| KI-Agent ohne Ergebnisse – Runde 1 | Studie ohne Ergebnisse der Simulation, Check interlocks ohne COLLISION | 64 min | 51 (25 / 8 / 18) | ja | ja | nein | ja | ja |
| KI-Agent – Runde 2 | anonymisierte Ergebnisse der Runde 1 (Störungen, Taktzeiten, Fälle) | 46 min | 60 (35 / 8 / 17) | ja | ja | nein | ja | nein |
| KI-Agent – Runde 2B | die Schritte der Runde 2, jeder mit Variante B des Wettlaufs um Bereich 4 | 43 min | 120 (54 / 17 / 49) | ja | ja | nein | ja | nein |
In Runde 2 fand der Agent, dass R2 und R5 den Bereich 4 fast gleichzeitig anfordern (etwa 1 s): wer zuerst kommt, ändert die Reihenfolge der ganzen Station, und ein Plan von Halten kann das nicht ausschließen. Seit 2026-10-17 erkennt die Simulation solche Wettläufe, und der Robustheitstest kann mit raceOrder die Variante B fahren (der andere Roboter zuerst).
A/B-Test der Wettläufe (Basislauf 2 Zyklen, dann je Schritt 2 Zyklen, ohne Störungen). In jedem Schritt gefundene Wettläufe:
| Bereich | Roboter (Punkte) | Kleinster Abstand | Gewinner in der Simulation |
|---|---|---|---|
| 4 | R2 U4/P5 – R5 U2/P5 | 0,40 s | R2 |
| 1 | R3 U4/P3 – R5 U2/P5 | 0,66 s | R3 |
| 5 | R1 U2/P2 – R2 U4/P2 | 0,86 s | R2 |
| Schritt | Taktzeit der Station | Bemerkungen |
|---|---|---|
| Basislauf, A (ohne Regel) | 72,1 s | Reihenfolge der Simulation: R2 vor R5 in Bereich 4 |
| B1 (Bereich 4: R2 zuerst) | 72,1 s | = A, R2 gewinnt ohnehin |
| B2 (Bereich 4: R5 zuerst) | 84,3 s (+12,2 s, +17 %); später mit der Regel je Zyklus 82,3 s | R2 wartet in U4/P5 auf R5; ohne Störungen keine neuen Kollisionen |
| B3 (Bereich 4: Reihenfolge R2 → R5) | 72,1 s | = A |
Runde 2 und Runde 2B (dieselben 8 Schritte; in Runde 2B jeder Schritt mit Bereich 4: R5 vor R2, Modus order):
| Schritt | Takt Runde 2 | Takt Runde 2B | Fälle Runde 2 | Fälle Runde 2B |
|---|---|---|---|---|
| Basislauf | 72,1 s | 72,1 s | 4 | 4 |
| R5 Halt U2/P44 6 s | 78,3 s | 82,4 s | 4 | 25 |
| R5 Halt U2/P44 12 s | 84,2 s | 84,3 s | 27 | 47 |
| R5 langsam in den gemeinsamen Bereichen | 139,3 s | 139,3 s | 18 | 19 |
| R5 steht in U2/P55 | 112,3 s | 112,3 s | 13 | 13 |
| R5 steht in U2/P61 | 112,3 s | 112,3 s | 13 | 13 |
| R4 Schweißhalt U2/P18 | 96,6 s | 94,9 s | 4 | 15 |
| R2 Prozesshalt U4/P20 | 350,7 s | 373,7 s | 18 | 18 |
| zufällige Halte, 2 Zyklen | 75,6–108,1 s | 82,3–84,4 s | 4 | 40 |
| Summe der Fälle | 60 | 120 (3D 54 / Annäherung 17 / Bereiche 49) |
In beiden Runden gefundene bekannte Stellen: A/D, B, E. C und N nicht (N nur in Runde 1 gefunden).
Ergebnis
- Die Reihenfolge beim Wettlauf um Bereich 4 entscheidet über etwa 10 s Taktzeit der Station (72 s oder 82..84 s). Die Reihenfolge in der Zelle festlegen: den Bereich bei dem Roboter, der ihn zuerst bekommen soll, einen Genauhaltpunkt früher anfordern, oder ein Vorrang in der SPS (mit demselben Baustein Interlock priority simulieren).
- Variante B zeigt doppelt so viele Kollisionsfälle – vor allem an denselben Stellen zu anderen Zeitpunkten, keine neuen Stellen.
- C fand keine Methode ohne Kenntnis der Ergebnisse der Simulation (nur der Verzögerungstest (MISSING) und der Plan des Agenten mit den Ergebnissen des Basislaufs); N wurde ohne Ergebnisse nur in Runde 1 gefunden, nicht in den Runden 2 und 2B.
- Offener Punkt: der Schutz der Reihenfolge bei einem Wettlauf (Reihenfolge der Roboter bei einem Wettlauf beibehalten) fügt im Basisschritt des Robustheitstests Bausteine Interlock priority ein (hier Bereich 5: R2 vor R1, Bereich 1: R3 vor R5) und hält diese Reihenfolge in allen folgenden Schritten. Der Robustheitstest soll aber die Reihenfolge der Roboter ändern – die beibehaltene Reihenfolge kann Fälle verdecken (Runde 2 lief noch ohne diesen Schutz; Runde 2B unterscheidet sich also durch Variante B und durch die beibehaltene Reihenfolge der Bereiche 1 und 5). Bis zur Entscheidung: Variante B gezielt mit raceOrder testen und den Schutz für Robustheitstests ausschalten (Plugin-Einstellungen > Simulation > Reihenfolge der Roboter bei einem Wettlauf beibehalten).