▲ Punkteditor
Der Punkteditor bearbeitet einen Punkt des Jobs in Grad, in Impulsen und in kartesischen Koordinaten und zeigt den Roboter in 3D. Er wird geöffnet durch:- einen Doppelklick auf den Punktnamen im Text,
- Edit point C..... im Kontextmenü des Viewers,
- Point editor C..... im Kontextmenü der Punkttabelle.
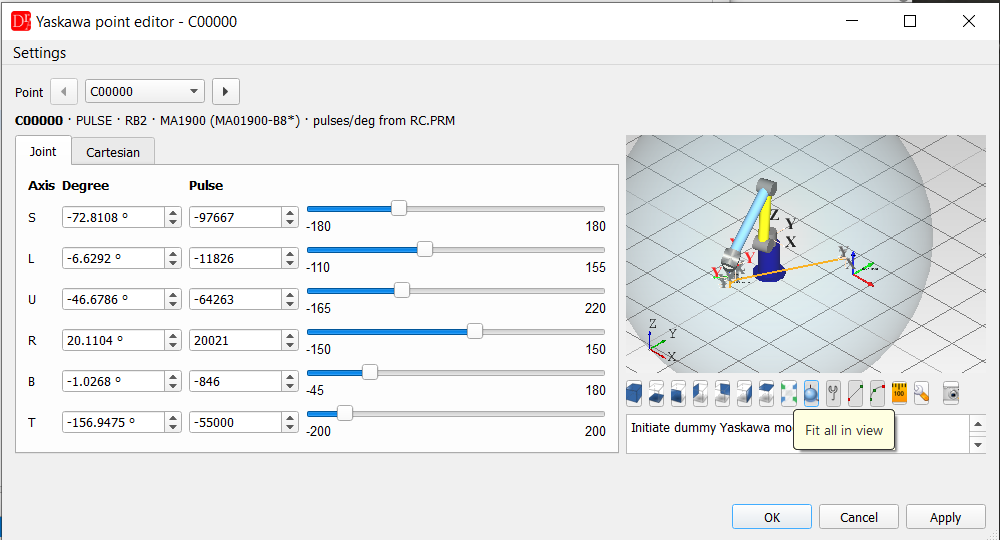
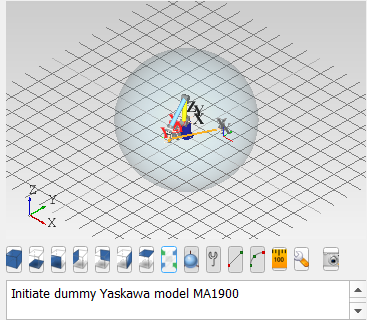
Punkteditor mit 3D-Vorschau und dem Arbeitsraum eines MA1900.
Die Informationszeile zeigt den Punkt, seinen Typ, die Steuergruppe, das Robotermodell aus der
XML-Datei mit dem Modellnamen der Steuerung sowie die Herkunft der Impulse pro Grad.
Mit den Pfeilen neben dem Punktnamen lassen sich alle Punkte des Jobs nacheinander durchgehen; wurde der
Punkt geändert, fragt der Editor zuerst, ob die Änderung übernommen werden soll.
Registerkarte Joint
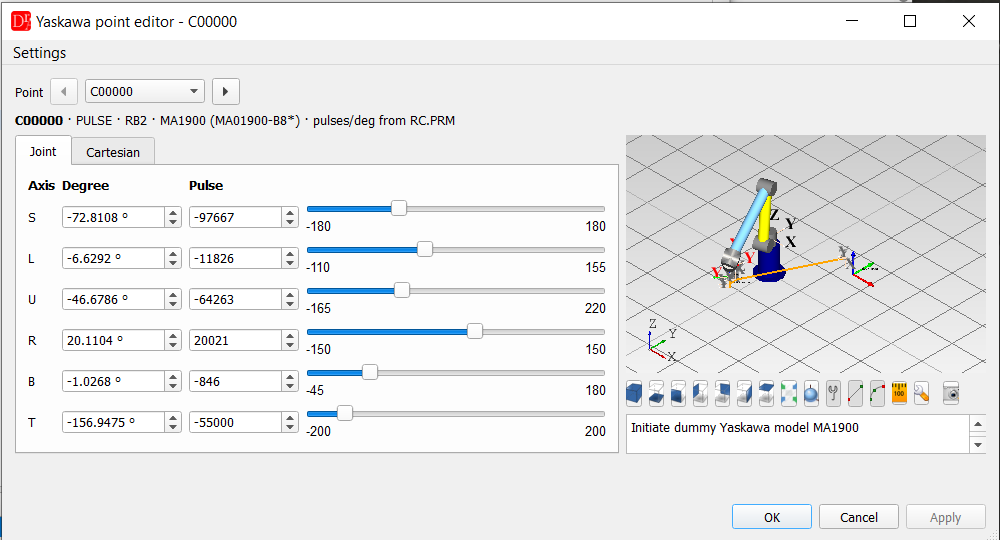
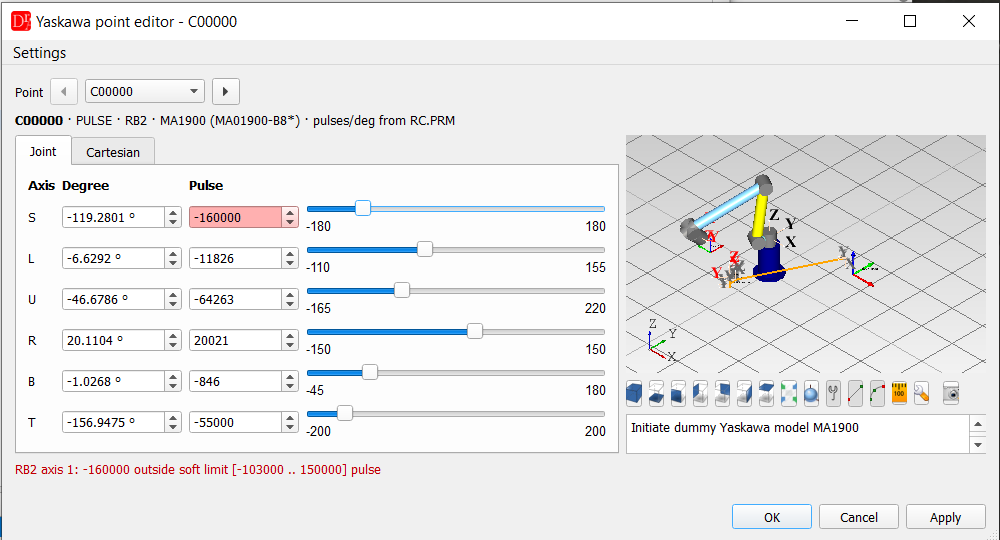
Enter in einem Feld bestätigt nur den Wert – der Editor wird mit OK
(übernehmen und schließen), Apply (übernehmen und geöffnet bleiben) oder Cancel (fragt vor dem Verwerfen einer Änderung) geschlossen.
Registerkarte Cartesian
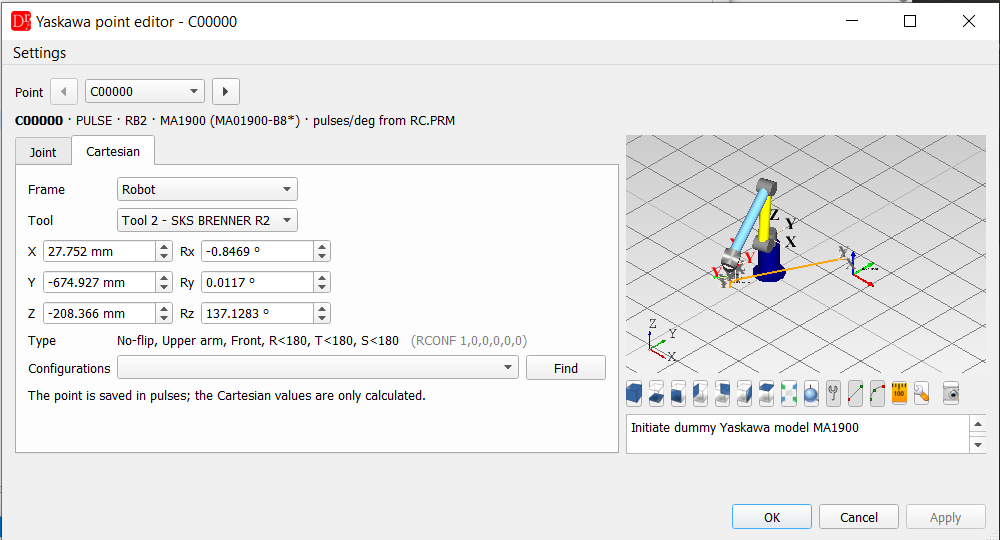
- Frame – Robot oder ein beliebiges Benutzerkoordinatensystem (User Frame) des Roboters aus UFRAME.CND,
- Tool – ein beliebiges Werkzeug aus TOOL.CND; standardmäßig das Werkzeug des Punktes,
- X, Y, Z, Rx, Ry, Rz – TCP des Punktes in diesem Frame und mit diesem Werkzeug. Eine Wertänderung bewegt den Roboter dorthin (inverse Kinematik, ausgehend von den aktuellen Achswerten, sodass die Konfiguration des Roboters gleich bleibt); kann die Position nicht erreicht werden, kehren die Werte zurück und der Grund wird angezeigt,
- Type – die Konfiguration des Roboters (siehe unten),
- Configurations / Find – alle Achslösungen für denselben TCP innerhalb der Achsbereiche; die Auswahl einer Lösung bewegt den Roboter dorthin.
Konfiguration (RCONF)
Die Konfiguration wird wie in ///RCONF l,m,n,o,p,q eines RECTAN-Jobs angezeigt:| l | 0 Flip (B ≥ 0), 1 No-flip (B < 0) |
| m | 0 Upper arm, 1 Lower arm |
| n | 0 Front, 1 Rear (Handgelenk vor / hinter der S-Achse) |
| o, p, q | R, T, S < 180° (0) oder ≥ 180° (1) |
Bei einem RECTAN-Punkt werden die Achswerte für die RCONF des Jobs ermittelt; weicht die resultierende Konfiguration von ///RCONF ab, weist der Editor darauf hin. RECTAN-Jobs (kartesische Punkte in der Job-Datei) erfordern die Steuerungsoption Relative Job – die meisten Jobs werden in Impulsen geteacht.
Was Apply schreibt
- PULSE-Punkte werden in Impulsen gespeichert – die kartesischen Werte werden nur berechnet,
- RECTAN-Punkte werden als X, Y, Z, Rx, Ry, Rz in ihrem eigenen Frame (///POSTYPE, ///USER) und Werkzeug (///TOOL) gespeichert, unabhängig davon, welcher Frame zur Anzeige ausgewählt ist,
- geändert wird nur die Deklarationszeile des Punktes – die Kopfzeilen des Jobs bleiben unverändert. Der Job wird als geändert markiert und mit Ctrl+S gespeichert.
3D-Vorschau
Die Vorschau wird im Menü Settings → Show robot 3D preview des Punkteditors eingeschaltet; die 3D-Szene wird beim Öffnen des Editors erstellt, daher muss der Editor nach dem Einschalten erneut geöffnet werden (wie bei den Punkteditoren für ABB und Fanuc).Der Roboter wird als vereinfachtes Modell aus der Geometrie der XML-Datei gezeichnet – Sockel, Motor an jeder Achse, Glieder zwischen den Achsen, Flansch – in den Roboterkoordinaten der Steuerung. Er folgt jeder Änderung der Achswerte, der Schieberegler und der kartesischen Werte.
| Schaltfläche | Funktion |
| views | axonometrisch, unten, vorne, links, hinten, rechts, oben |
| fit all | gesamte Szene in der Ansicht; das Mausrad zoomt, mit der Maus wird die Ansicht verschoben und gedreht |
| work envelope | transparente Kugel mit der Reichweite des Roboters um die S-Achse |
| TCP | Pfeile des TCP (Flansch × in der Registerkarte Cartesian gewähltes Werkzeug) mit dem Werkzeugnamen |
| points | TCP aller Roboterpunkte des Jobs (gleiche Steuergruppe) in der Reihenfolge der Befehle, durch eine Linie verbunden; der bearbeitete Punkt ist hervorgehoben, Punkte an derselben Stelle teilen sich eine Beschriftung |
| user frames | Benutzerkoordinatensysteme (User Frames) des Roboters mit ihren Namen; der Frame der Registerkarte Cartesian wird größer gezeichnet |
| calibration position | bewegt den Roboter in die Kalibrierposition; die Position wird mit der Schaltfläche daneben festgelegt |
| capture | speichert das Bild der Szene (PNG, JPG, BMP, PGM) |
▲ Kinematik
Die Geometrie der Roboter steht in der Datei yaskawa/YaskawaGenericKinematics.xml (Einstellung Yaskawa Generic Kinematics). Sie beschreibt 102 Motoman-Modelle – AR, GP, HC, MA, MH, MPK, MPL, SIA, UP ... – darunter Roboter mit versetztem Handgelenk, Palettierer mit Parallelogramm-Kinematik und 7-achsige Roboter. Für jedes Modell enthält sie:- die Achsen mit einem Punkt auf jeder Drehachse und deren positiver Richtung in der Nullstellung, die Achsbereiche sowie den Flansch,
- die Höhe des Roboterkoordinatensystems über der Montagefläche,
- Traglast, Reichweite, Wiederholgenauigkeit und Masse, soweit bekannt, sowie die aus der Geometrie berechnete Reichweite,
- den kombinierten L/U-Bereich bei Robotern, deren U-Bereich von L abhängt,
- verified="true" für Modelle, die mit den Daten einer realen Steuerung geprüft wurden.
Die Kinematik des MA1900 wurde an einem DX100-Backup geprüft: Die Ursprünge der in Impulsen
geteachten Benutzerkoordinatensysteme (UFRAME.CND) werden auf 0,001 mm genau reproduziert.
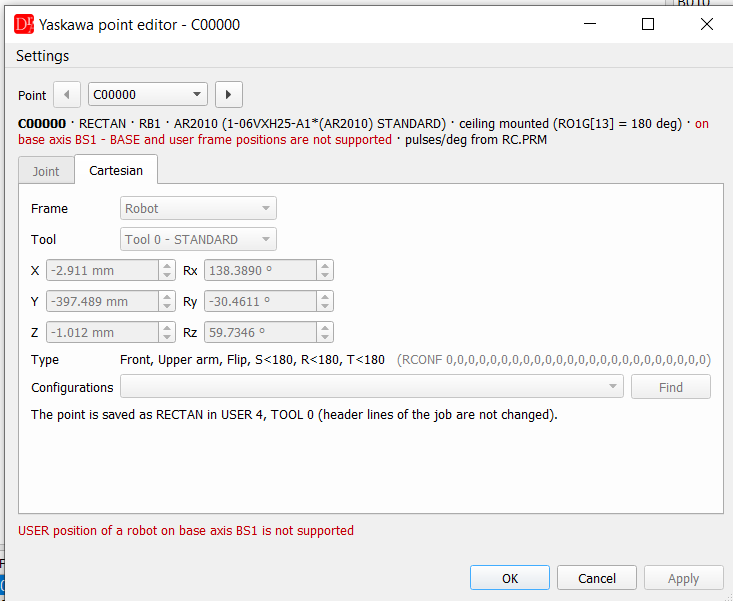
Deckenmontierte Roboter: Der Einbauwinkel wird aus RO.PRM gelesen. Ein kopfüber hängender Roboter
(180°) wird bei der Umrechnung Achse ↔ kartesisch und in der 3D-Vorschau berücksichtigt (der Roboter hängt,
das Raster liegt auf der Montagefläche über ihm). Geprüft an einer YRC1000 mit einem AR2010 an einem Portal: Die ROBOT-Positionen
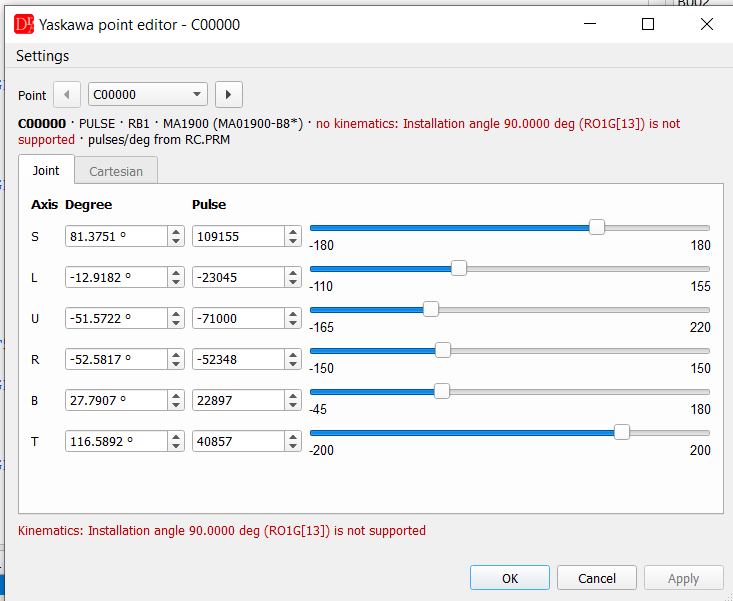
der Steuerung werden auf 0,001 mm und 0,0001° genau reproduziert. Andere Einbauwinkel werden noch nicht
unterstützt – dann gibt es keine Kinematik (nur Achswerte, keine kartesischen Werte und keine 3D-Vorschau), und die
Informationszeile nennt den Grund. Für einen Roboter auf einer Basisachse (Portal) wird nur der Frame ROBOT angeboten; BASE- und USER-Positionen
werden als nicht unterstützt gemeldet.
Roboter an einem Portal (YRC1000, deckenmontierter AR2010 auf der Basisachse BS1) – ein in USER 4 gespeicherter Punkt: