
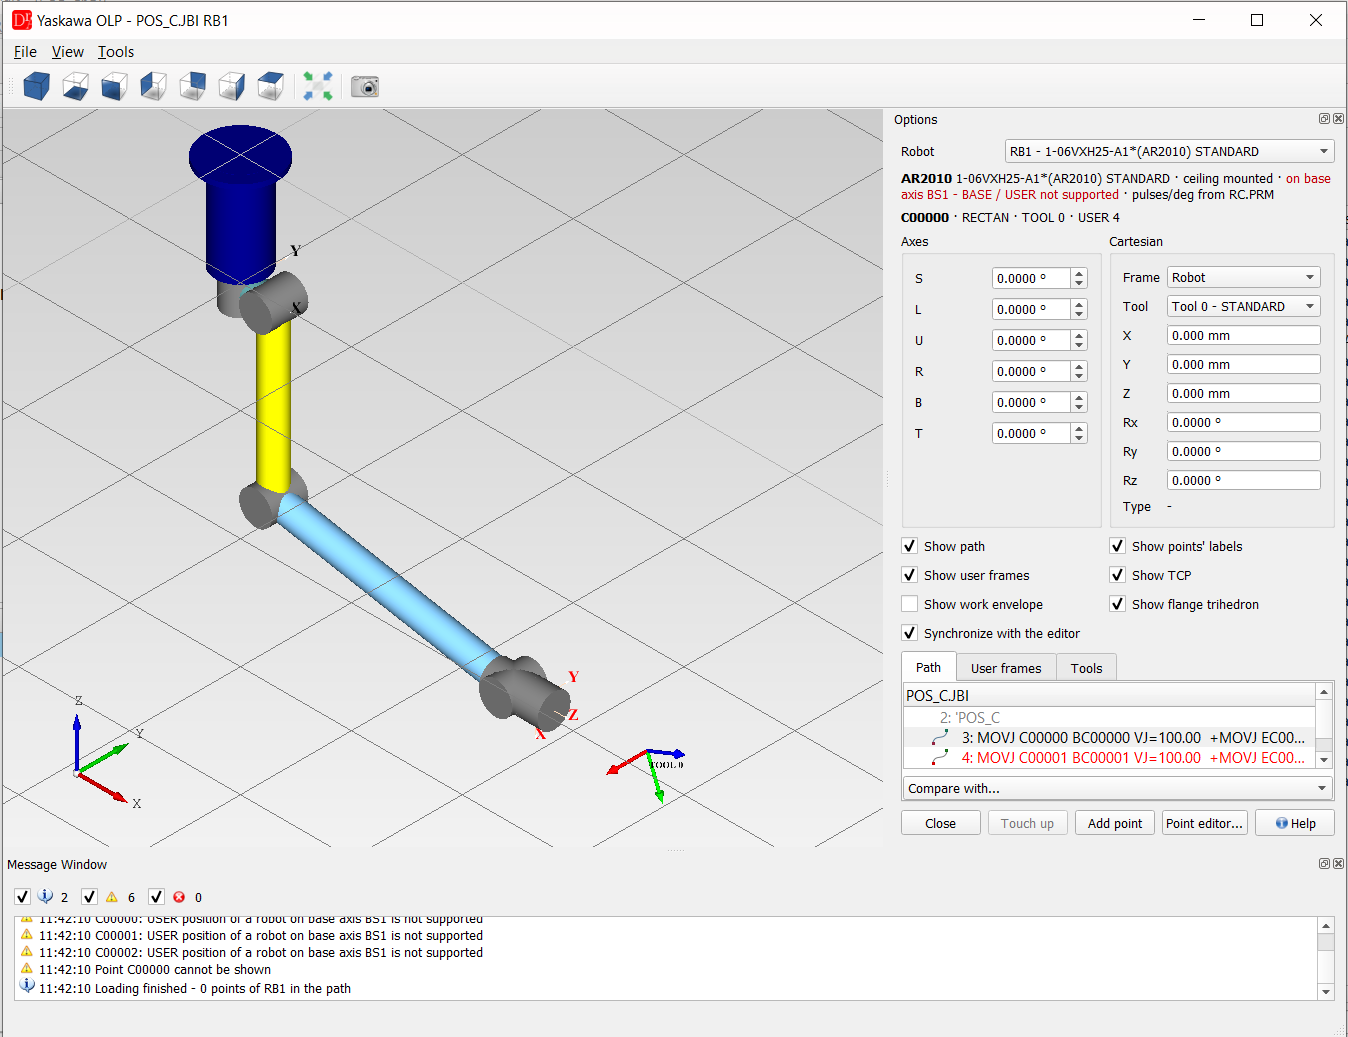
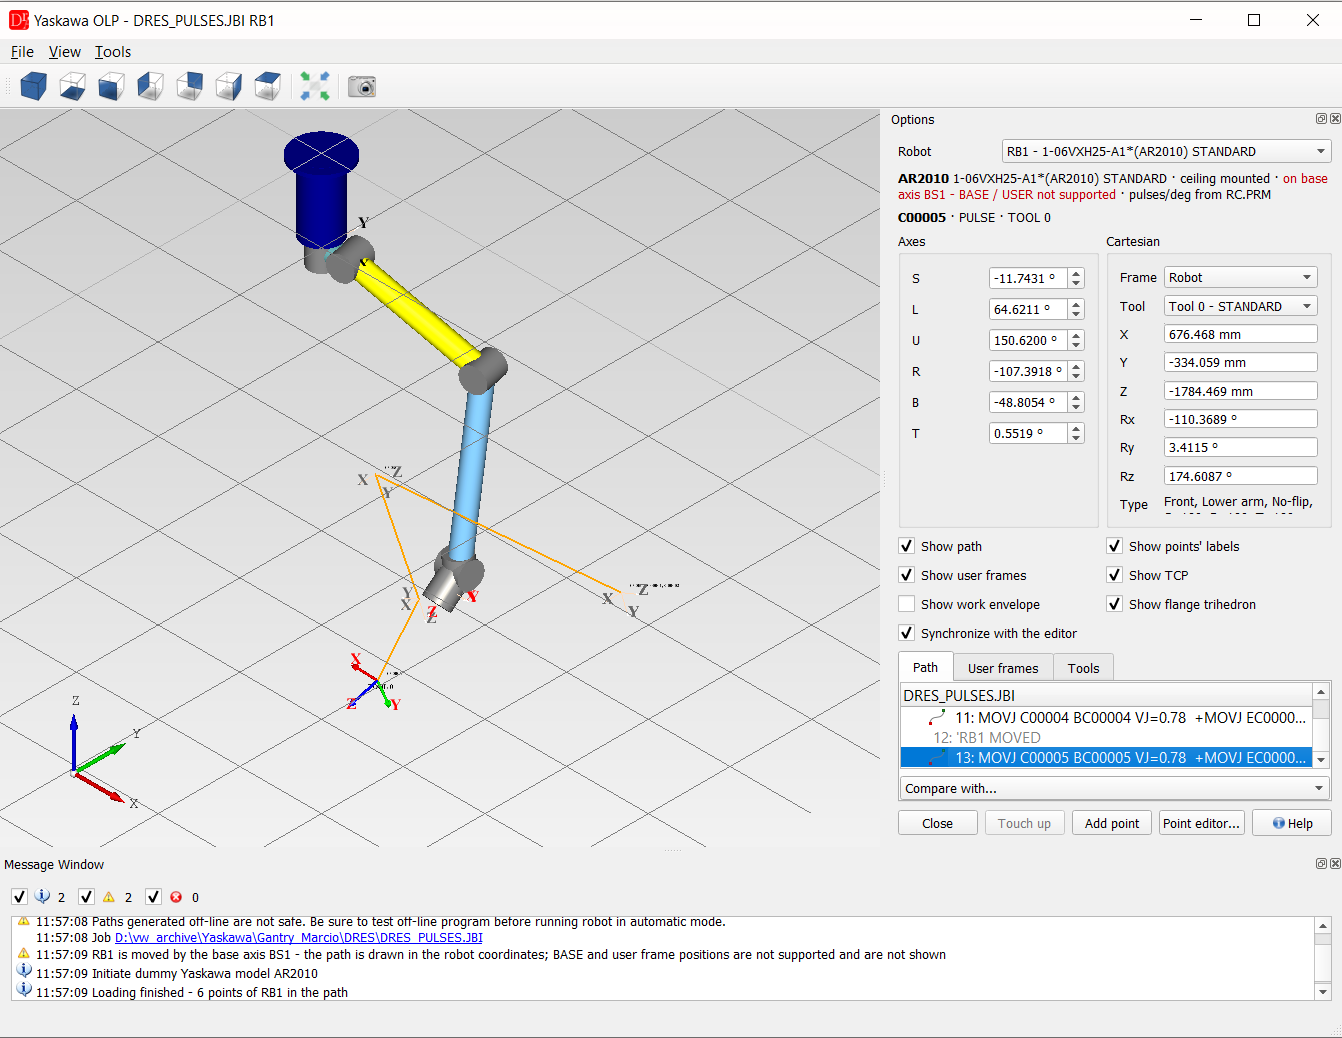
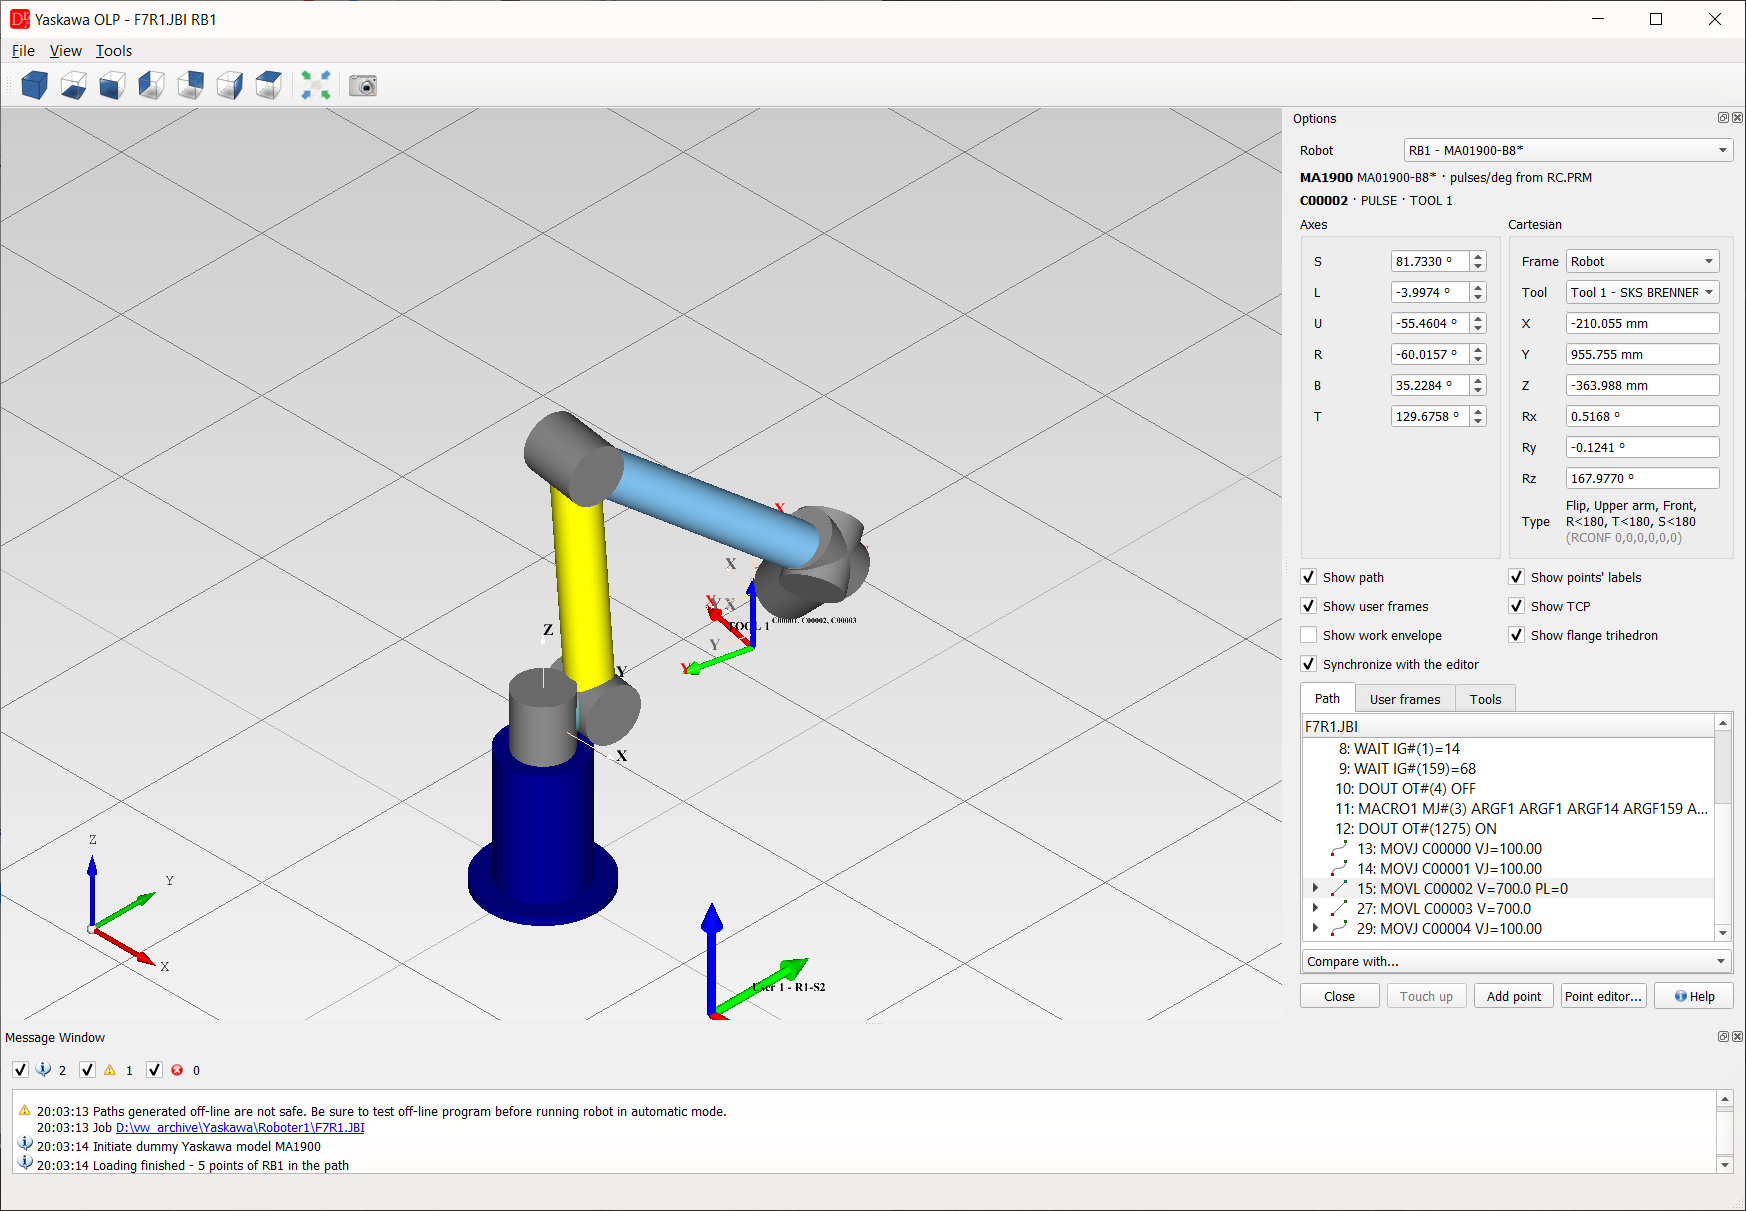
Das Plugin Yaskawa OLP (Menü Yaskawa » Plugins » Yaskawa OLP) zeigt den im Yaskawa-Viewer geöffneten JBI-Job in einer 3D-Umgebung. Es gibt keine CAD-Modelle der Yaskawa-Roboter - der Roboter wird als Ersatzmodell aus YaskawaGenericKinematics.xml (siehe Kinematik) mit den Impulsen pro Grad der Steuerung gezeichnet. Alles wird in den Roboterkoordinaten (ROBOT) der Steuerung gezeichnet, der Boden liegt auf der Montagefläche des Roboters. Ein deckenmontierter Roboter (Einbauwinkel 180° in RO.PRM) wird hängend mit dem Raster an der Decke gezeichnet. Bei einem Roboter auf einer Basisachse (Portal) wird die Bahn in den Roboterkoordinaten gezeichnet; in BASE- oder USER-Koordinaten gespeicherte Punkte benötigen die Position der Basisachse, die nicht modelliert ist - sie werden nicht gezeichnet, und das Meldungsfenster listet sie auf:
Fenster
- 3D-Ansicht - Robotermodell, Bahn des Programms, Koordinatensysteme und TCP; Ansichten (axonometrisch, von vorne, von oben ...), Fit in view und Grab the preview (Export der Ansicht als Bild) in der Werkzeugleiste,
- Menü View - Darstellungsart (schattiert / Drahtgitter), Raster ein / aus,
- Menü Tools - Würfel oder Kugel zur Szene hinzufügen (z. B. um einen Zaun oder ein Hindernis zu prüfen), Vorschau aufnehmen, Options (Raster- und Farbeinstellungen),
- Message Window - Informationen zum Modell, zur Kinematik und zu den Punkten (Fehler, Achsgrenzen, nicht erreichbare Positionen).
- Robot - Steuerungsgruppe des Jobs (RB1, RB2 ...); die Bahn enthält die Roboterpunkte dieser Gruppe,
- S, L, U, R, B, T (und E bei 7-achsigen Robotern) - Achswerte in Grad im Bereich des Modells; Werte außerhalb des Modellbereichs oder außerhalb der Software-Endschalter der Steuerung werden rot markiert,
- Frame / Tool - Koordinatensystem (Roboter oder ein Benutzerkoordinatensystem aus UFRAME.CND) und Werkzeug (TOOL.CND) der kartesischen Werte X, Y, Z, Rx, Ry, Rz; Type ist die Konfiguration des Roboters (RCONF),
- X, Y, Z, Rx, Ry, Rz - editierbar: der TCP des Werkzeugs Tool im Koordinatensystem Frame (Roboter oder Benutzerkoordinatensystem) des Panels; ein neuer Wert bewegt den Roboter über die inverse Kinematik, die Konfiguration RCONF bleibt erhalten. Der Wert wird mit Enter, beim Verlassen des Feldes oder mit den Pfeilen übernommen (nicht nach jedem getippten Zeichen). Gibt es keine Lösung, wird eine Achsgrenze überschritten oder ist die Montage nicht unterstützt, nennt das Meldungsfenster den Grund und die vorherige Position kommt zurück,
- Show path, Show points' labels, Show user frames, Show TCP, Show work envelope, Show flange trihedron,
- Synchronize with the editor - die ausgewählte Bewegung folgt dem Cursor im Editor und umgekehrt,
- Path - jede Bewegungsanweisung mit ihrer Zeilennummer; die Anweisungen nach einer Bewegung sind ihre Unterelemente, Kommentare sind grau. Rote Zeilen haben einen Punkt, der nicht angezeigt werden kann, graue Zeilen haben keinen Punkt des ausgewählten Roboters. Ein Doppelklick zeigt die Zeile im Editor,
- User frames - Koordinatensysteme aus UFRAME.CND, jedes kann ausgeblendet werden; das ausgewählte wird größer gezeichnet,
- Tools - Werkzeuge aus TOOL.CND mit ihrem Gewicht; die Auswahl eines Werkzeugs setzt den TCP,
- Compare with... - zeichnet die Bahn eines anderen Jobs derselben Steuerung in Blau.
- Touch up - schreibt die aktuellen Achswerte in den Punkt der ausgewählten Bewegung (PULSE-Punkte in Impulsen, RECTAN-Punkte in ihrem eigenen Koordinatensystem und Werkzeug),
- Add point - neuer PULSE-Punkt C..... (nächste freie Nummer) mit den aktuellen Achswerten und dem Werkzeug aus der Auswahlliste Tool sowie seine Bewegungszeile (MOVJ oder MOVL, editierbar) nach der ausgewählten Bewegung. Der Punkt wird in //POS mit den benötigten Zeilen ///TOOL, ///POSTYPE und ///PULSE deklariert, und ///NPOS wird aktualisiert. Nur für den Roboter aus ///GROUP1 des Jobs,
- Point editor... - öffnet den Punkteditor des Punkts.
Touch up und Add point ändern das Programm im Editor (die Datei wird wie gewohnt gespeichert) und
erfordern die Lizenz Yaskawa. Offline erzeugte Bahnen sind nicht sicher - testen Sie ein Offline-Programm, bevor
Sie den Roboter im Automatikbetrieb fahren.
Kommando-API
Die Pose des Roboters ist überplugin_cmd mit plugin = "Yaskawa OLP" erreichbar (siehe
VeRa / Kommando-API), z. B. {"cmd": "plugin_cmd", "plugin": "Yaskawa OLP", "command":
"olp_pose", "z": 1200, "frame": 0, "tool": 1}. Zuerst die Ansicht mit run_plugin "Yaskawa OLP" öffnen,
während ein Yaskawa-Job im Editor geöffnet ist; sonst ist die Antwort ein Fehler. Die Kommandos verwenden dieselben Funktionen
wie die Felder des Panels.
| Kommando | Parameter | Bedeutung | Standard |
|---|---|---|---|
olp_status | frame, tool (Nummern) | Zustand der Ansicht:
open, program, connected (Viewer des Jobs), robotLoaded,
group (RB1 ...), baseAxis, frames / tools (Nummern in den
Auswahllisten), robotInfo, mountingSupported / mountingError und die Pose des
Panels (wie olp_pose); frame / tool wählen die Listen Frame / Tool | die aktuelle Auswahl |
olp_pose | x, y, z (mm) | TCP des Werkzeugs der Liste Tool im Koordinatensystem der Liste Frame - wie die Eingabe in die kartesischen Felder: inverse Kinematik mit der RCONF der aktuellen Achsen, Bereich des Modells, Soft-Limits, der Roboter wird bewegt | die aktuellen Feldwerte |
rx, ry, rz (Grad) | Orientierung Rx, Ry, Rz (Yaskawa) | die aktuellen Feldwerte | |
frame, tool (Nummern) | werden zuerst gewählt: Frame 0 = Robot, n = User Frame n; Werkzeugnummer, -1 = Flansch; eine Nummer, die nicht in der Liste steht, ist ein Fehler mit der Liste | die aktuelle Auswahl | |
olp_axes | a1 .. aN (Grad) | Achsfelder des Panels in der
Reihenfolge der Felder (S, L, U, R, B, T ...); der Bereich des Modells wird geprüft - ein Wert außerhalb ergibt einen
Fehler und der Roboter wird nicht bewegt; Soft-Limits werden wie in der GUI markiert und in limitWarnings
gelistet | die aktuellen Feldwerte |
axes (Array) | wie a1 .. aN als Array (Grad); mehr Werte als Achsen sind ein
Fehler; aN hat Vorrang | - |
olp_pose und olp_axes: axes [Grad], axisNames, x ..
rz, frame / frameName, tool / toolName, rconf,
type; olp_axes zusätzlich limitWarnings (wenn ein Soft-Limit erreicht ist). Ohne
Parameter wird nur die aktuelle Pose gelesen.
Fehler stehen in der Antwort: ok = false und error mit dem Grund (keine Lösung,
Bereich des Modells, keine Kinematik des Roboters, Frame / Tool nicht in der Liste, ein Wert mit falschem Typ, unbekanntes
Kommando); die Achsen bleiben unverändert und die Antwort enthält die unveränderten Werte.
Siehe auch 3D-Modellierung zum CAD-Repository der Robotermodelle.