Settings → Configure → Yaskawa
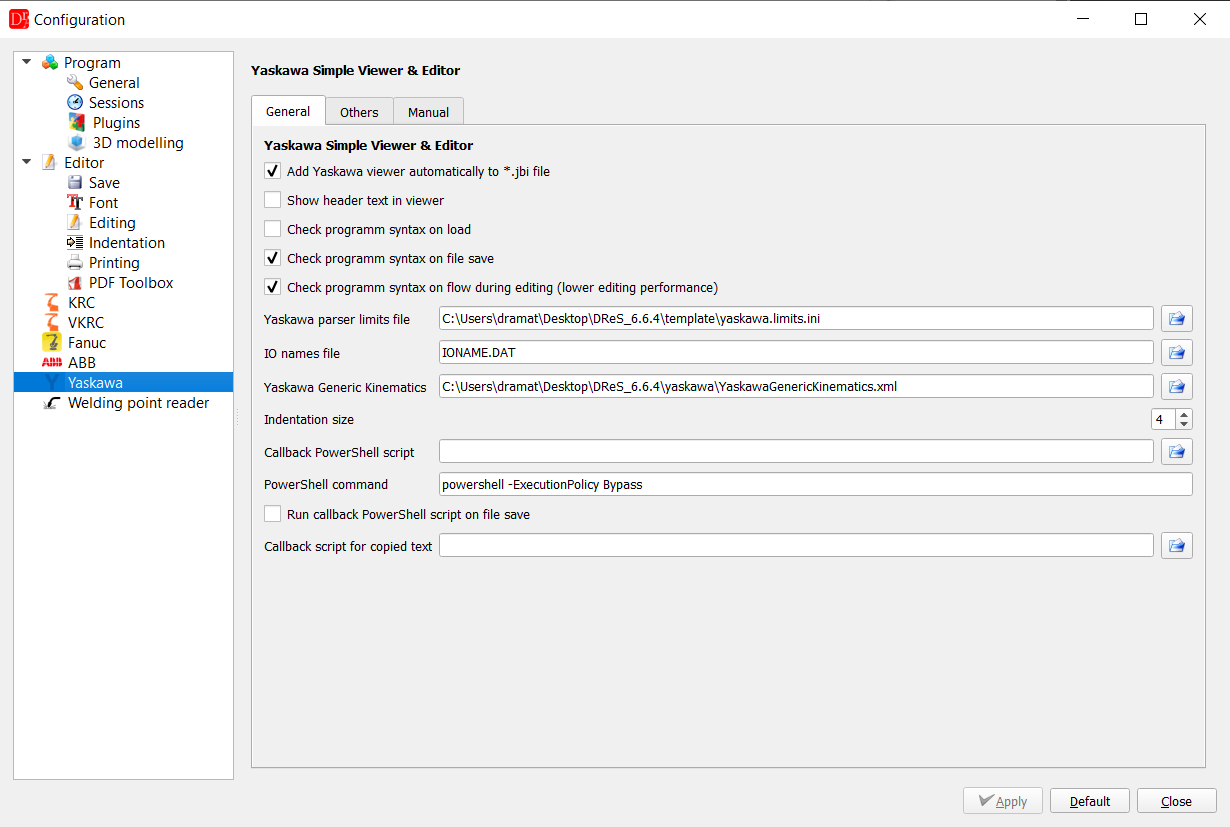
| General | Bedeutung |
| Add Yaskawa viewer automatically to *.jbi file | Jobs werden im Yaskawa-Betrachter geöffnet |
| Show header text in viewer | der Header des Jobs (//POS ...) wird im Text angezeigt |
| Check programm syntax on load | vollständige Syntaxprüfung beim Öffnen eines Jobs (standardmäßig aus) |
| Check programm syntax on file save | Syntaxprüfung vor dem Speichern (standardmäßig ein) |
| Check programm syntax on flow during editing | Markierungen werden während der Eingabe aktualisiert – jeweils nach einer Pause von 0,5 s, auch nach Ctrl+Z / Ctrl+Y (standardmäßig aus; erfordert die Yaskawa-Lizenz) |
| Yaskawa parser limits file | Wertebereiche für die Syntaxprüfung (template/yaskawa.limits.ini) |
| IO names file | Datei mit den Namen der Eingänge und Ausgänge im Backup (IONAME.DAT) |
| Yaskawa Generic Kinematics | Geometrie der Roboter (yaskawa/YaskawaGenericKinematics.xml) |
| Indentation size | Einrückung von IF- / WHILE-Blöcken |
| Callback PowerShell script, PowerShell command, Run callback PowerShell script on file save |
Skript, das nach dem Speichern eines Jobs ausgeführt wird, z. B. um ihn auf ein Netzlaufwerk zu kopieren |
| Callback script for copied text | JavaScript, das den in die Zwischenablage kopierten Text formatiert |
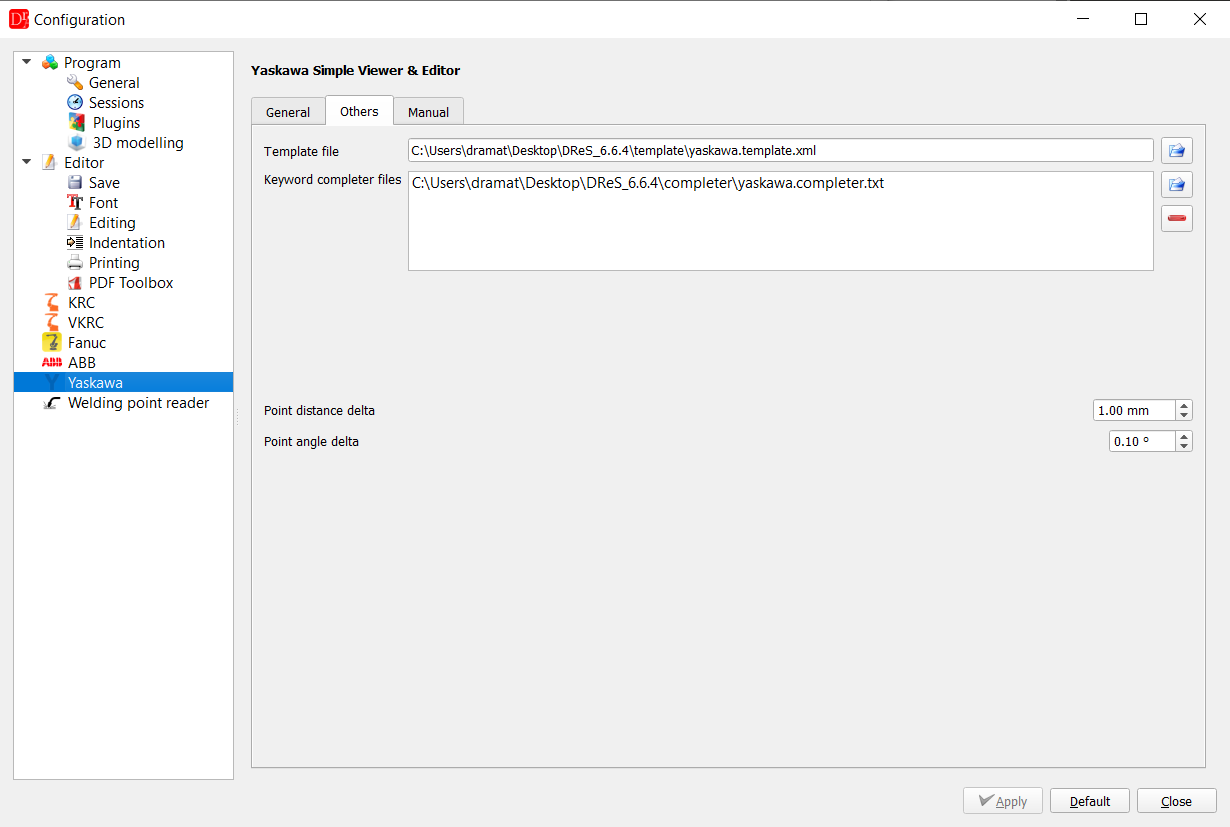
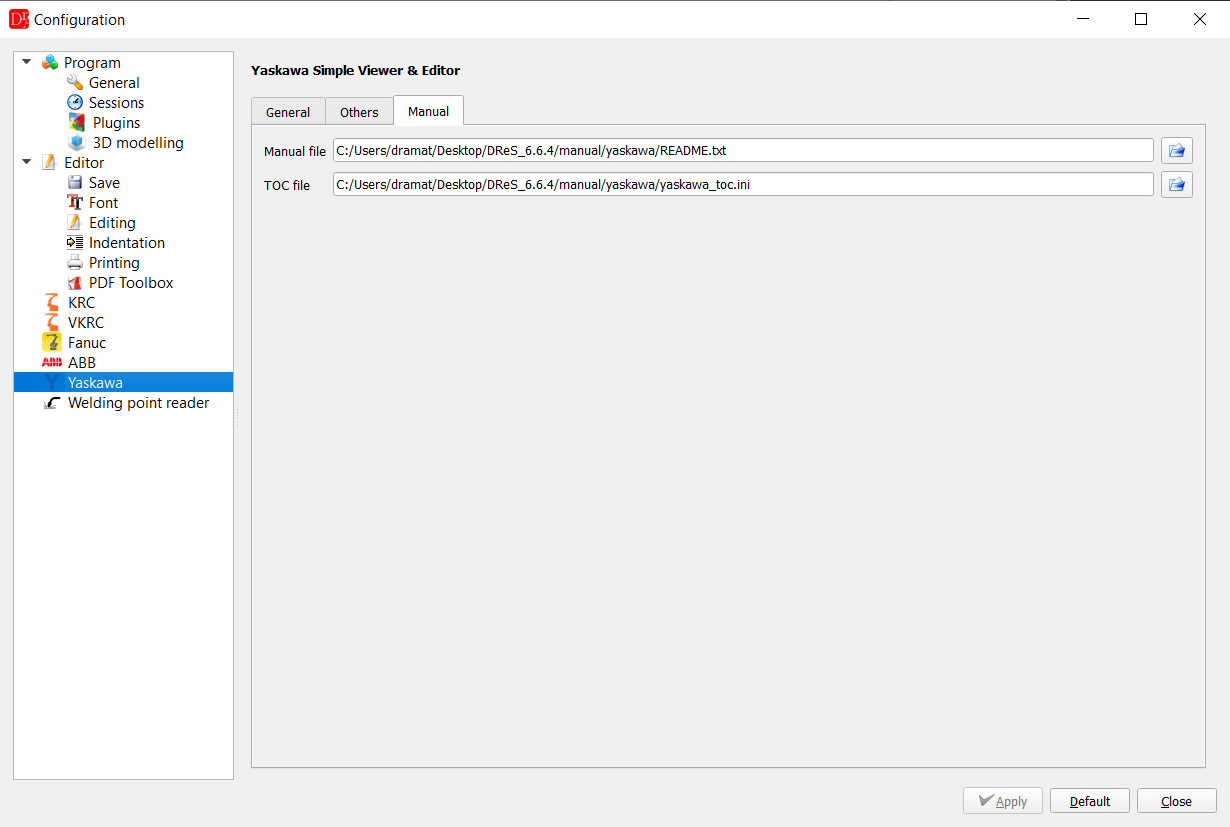
| Others / Manual | Bedeutung |
| Template file | Vorlagen für Anweisungen (Yaskawa → Yaskawa Template) |
| Keyword completer files | Wortlisten der Autovervollständigung |
| Manual file, TOC file | INFORM-Handbuch, das mit F1 auf einer Anweisung geöffnet wird, und sein Inhaltsverzeichnis |
Der Punkteditor speichert in seinem eigenen Menü
Settings, ob die 3D-Vorschau angezeigt wird,
zusammen mit dem Zustand der 3D-Schaltflächen, der Kalibrierposition und der Fenstergröße.
- Die Geometrie in der XML-Datei ist nominal. Nur als verified gekennzeichnete Modelle wurden mit einer Steuerung
verglichen – prüfen Sie bei einem neuen Robotertyp das Ergebnis am Programmierhandgerät, bevor Sie sich darauf verlassen.
- Rx, Ry, Rz folgen der Yaskawa-Konvention R = Rz·Ry·Rx.
- Das BASE-Koordinatensystem wird gleich dem ROBOT-Koordinatensystem angenommen. Bei einem Roboter auf einer Fahrachse oder einem
Portal (///GROUP1 RB1,BS1) enthalten BASE- und Anwenderkoordinaten die Position
der Basisachse, die noch nicht modelliert ist: Es wird nur das ROBOT-Koordinatensystem angeboten,
BASE- und USER-Punkte eines solchen Roboters werden als nicht unterstützt gemeldet (weder berechnet noch gezeichnet).
- Montage: Boden und Decke (RO.PRM, 180°) werden unterstützt; für einen anderen Montagewinkel
gibt es keine Kinematik – es werden nur die Achswerte angezeigt.
RECTAN-Punkte in TOOL- oder MTOOL-Koordinaten werden angezeigt, aber nicht umgerechnet.
- Mehrere Achslösungen können dieselbe RCONF haben (Handgelenk mit Versatz); der Editor wählt diejenige,
die den aktuellen Achswerten am nächsten liegt.
- Der Arbeitsraum wird als Kugel mit der Reichweite des Roboters dargestellt, nicht als exakte Arbeitsraumhülle.
- Globale Variablen (VAR.DAT) werden nur gelesen.
- Der Punkteditor ändert nur vorhandene Punkte. Neue PULSE-Punkte mit ihrer Bewegungszeile werden
in der Robot 3D View hinzugefügt (Add point, nur Roboter von
///GROUP1); andernfalls kopieren Sie eine vorhandene Bewegungszeile mit ihrem Punkt und ändern den Punkt.
