
- Überblick
- Was aus dem Backup der Steuerung gelesen wird
- Projektbaum
- Robot info
- CTB-Daten: Werkzeuge, Frames, Software-Endschalter, Störbereiche
- Langtexte: E/A- und Variablennamen (IONAME.DAT, VARNAME.DAT)
- Parameterdateien (*.PRM)
▲ Überblick
DReS öffnet Yaskawa-Motoman-Jobs (*.JBI, INFORM-Sprache der Steuerungen NX100 / DX100 / DX200 / YRC1000) direkt aus einem Backup der Steuerung. Neben einem syntaxbewussten Texteditor liest es die Konfiguration der Steuerung aus dem Backup und verwendet sie überall dort, wo ein Job sie benötigt: Steuergruppen, Werkzeuge, User Frames, Software-Endschalter, Störbereiche, Variablennamen, Makros und E/A-Namen. Mit der Geometrie des Roboters (YaskawaGenericKinematics.xml) und den Getriebedaten der Steuerung lassen sich die Punkte in Grad und in kartesischen Koordinaten bearbeiten, mit einer 3D-Vorschau des Roboters.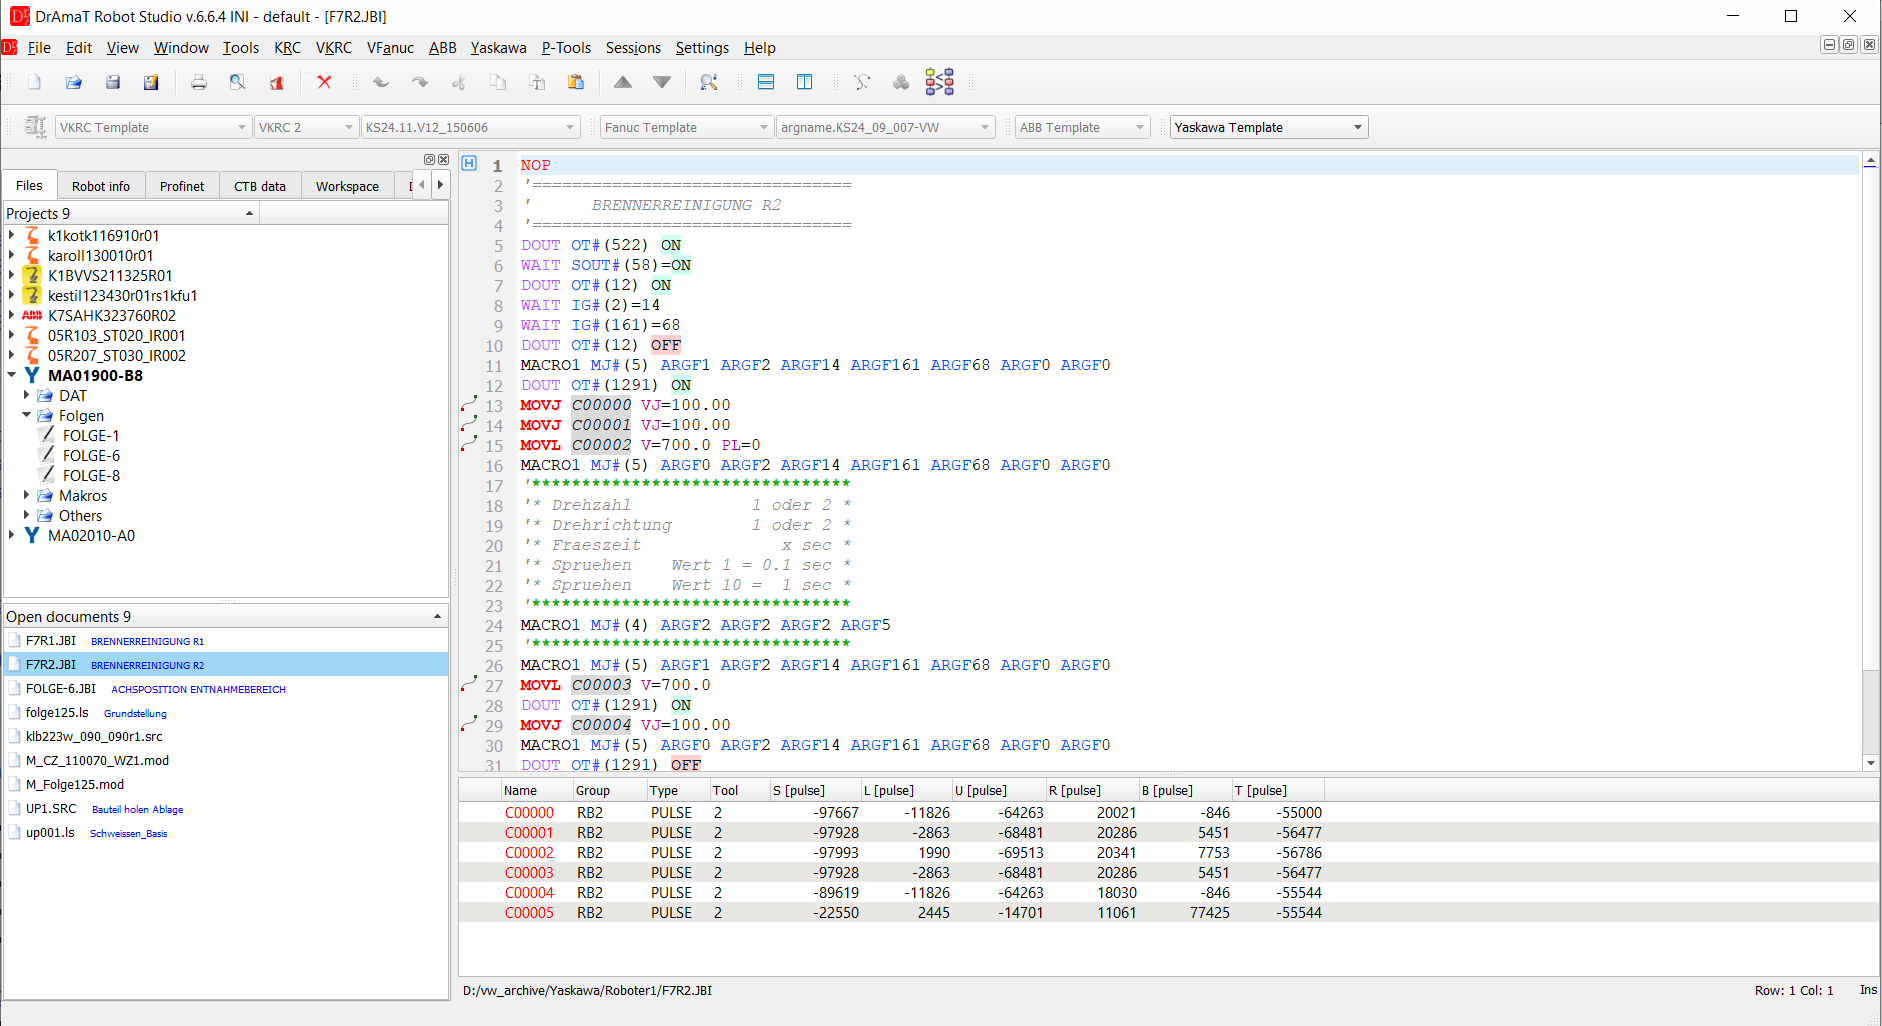
Job F7R2.JBI mit den CTB-Daten der Steuerung (links) und der Punkttabelle (unten).
Alles funktioniert offline, auf einer Kopie des Backups - der Editor verbindet sich nie mit dem Roboter.
▲ Was aus dem Backup der Steuerung gelesen wird
Ein Projekt ist ein Verzeichnis mit dem Backup einer Steuerung (die Dateien, wie sie von der Steuerung gespeichert werden, z. B. Backup CMOS / ALL). Ein aus einem solchen Verzeichnis geöffneter Job verwendet automatisch die Konfiguration seiner Steuerung, auch wenn ein anderes Projekt aktiv ist.| Datei | Inhalt | Wo sie verwendet wird |
| *.JBI | Jobs: Kopf (//POS), Anweisungen | Viewer, Punkttabelle, Punkteditor |
| SYSTEM.SYS | System- und Parameterversion, Applikation, Sprache, Steuergruppen (//ROBOT NAME: R1..R8, B1..B8, S1..S24 mit Modell und Achsmaske), Versionsinformationen, Zeitzähler (Steuerung ein, Servo ein, Playback, Bewegung, Betrieb, Energiezeit) | Robot info, Robotermodell für die Kinematik, Steuergruppe jedes Punkts |
| TOOL.CND | Werkzeugdaten: TCP X, Y, Z, Rx, Ry, Rz, Schwerpunkt, Gewicht, Trägheitsmoment | CTB-Daten, TCP im Punkteditor und in 3D |
| UFRAME.CND | User Frames: Name, Werkzeug und geteachte Punkte ORG / XX / XY (Impulse), resultierender Frame (BUSER) | CTB-Daten, Frame der kartesischen Registerkarte, User Frames in 3D |
| SC.PRM | Software-Endschalter in Impulsen für jede Achse jeder Steuergruppe (S1CxG400..415) | CTB-Daten, Markierung von Punkten außerhalb der Grenzen (Punkttabelle, Bewegungseditor, Punkteditor) |
| CUBEINTF.CND | Störbereiche: Würfel (X, Y, Z in µm) und Achsstörbereiche (Impulse), Steuergruppe, Name | CTB-Daten |
| RC.PRM, SV.PRM | Getriebeübersetzung (RC<g>G) und Geberauflösung (SV<g>G) jeder Achse | Impulse pro Grad jeder Achse - Achswerte in Grad |
| VARNAME.DAT | Namen (Kommentare) der globalen Variablen B, I, D, R, S, P, BP, EX | Tooltips, Langtext-Spalte des Viewers, Langtext-Fenster (bearbeitbar) |
| VAR.DAT | Werte der globalen Variablen zum Zeitpunkt des Backups, globale Positionsvariablen P / BP / EX | Tooltips ([backup: value]), globale Positionen in der Punkttabelle (nur lesend) |
| MACRO.DAT | Makrodefinitionen: Makronummer, MJ-Nummer, Makrojob und Namen seiner Argumente | Tooltip von MACROn MJ#(m), Go to zum Makrojob |
| IONAME.DAT | Namen der Eingänge und Ausgänge | Tooltips, Langtext-Spalte, Langtext-Fenster (bearbeitbar; Einstellung IO names file) |
Die Dateien des Backups werden nur gelesen. Die von Ihnen gespeicherten Jobs (*.JBI) und,
auf Wunsch, die aus dem Langtext-Fenster gespeicherten E/A- und Variablennamen
(IONAME.DAT, VARNAME.DAT) sind die einzigen Dateien, die der Editor schreibt.
▲ Projektbaum
Ein Yaskawa-Projekt wird im Baum der Registerkarte Files mit dem Namen des Roboters (Modell von R1 aus SYSTEM.SYS) angezeigt, die Dateien sind in Ordner sortiert.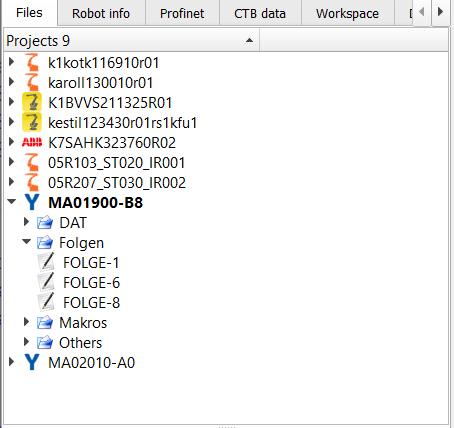
▲ Robot info
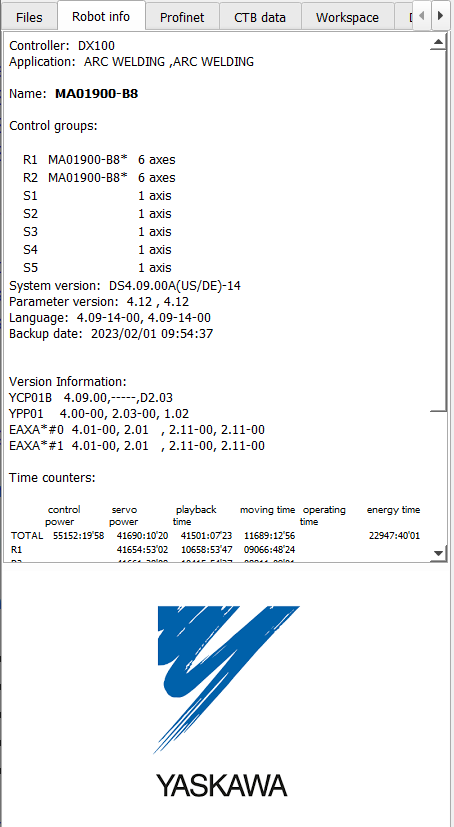
Die Registerkarte Robot info zeigt die Daten aus SYSTEM.SYS des aktiven Projekts:- Steuerungstyp (abgeleitet aus der Systemversion: NS = NX100, DS = DX100, DN = DX200, YAS = YRC1000) und Applikation,
- Steuergruppen - jeder Roboter, jede Basisachse und jede Station mit Modell und Achsanzahl,
- Systemversion, Parameterversion, Sprache, Datum des Backups,
- Versionsinformationen der Steuerungsplatinen,
- Zeitzähler (Steuerung ein, Servo ein, Playback, Bewegung, Betrieb und Energiezeit) für die ganze Steuerung sowie für jede Gruppe und jedes Werkzeug,
- ein Link zum Öffnen von SYSTEM.SYS selbst.
▲ CTB-Daten: Werkzeuge, Frames, Software-Endschalter, Störbereiche
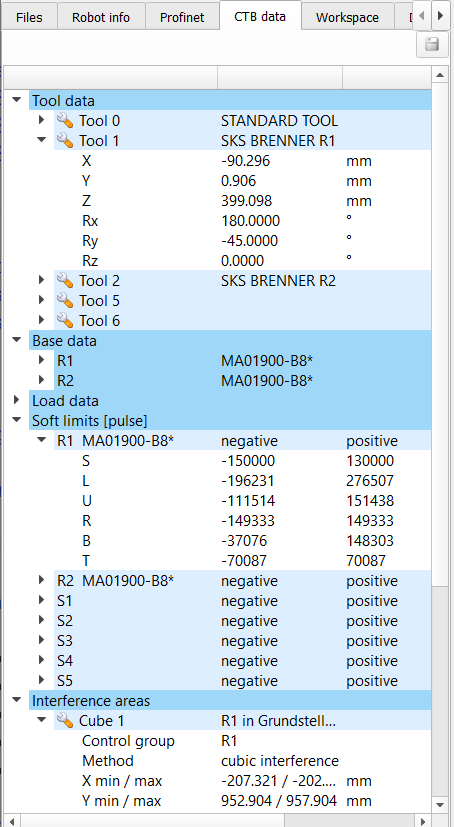
Die Registerkarte CTB data zeigt die Konfigurationsdaten der Steuerung als Baum:| Knoten | Inhalt |
| Tool data | jedes definierte Werkzeug (TOOL 0..63) mit Namen; aufgeklappt: X, Y, Z [mm], Rx, Ry, Rz [°] |
| Base data | User Frames, gruppiert nach Roboter (R1, R2 ...): Name, beim Teachen verwendetes Werkzeug, geteachte Punkte ORG / XX / XY, resultierender Frame |
| Load data | Werkzeuge mit Last: Gewicht [kg], Schwerpunkt [mm], Trägheitsmoment [kg·m²] |
| Soft limits [pulse] | negative und positive Impulsgrenze jeder Achse jeder Steuergruppe (SC.PRM) |
| Interference areas | Würfel (Methode, Steuergruppe, X / Y / Z min–max in mm) und Achsstörbereiche (Impulsbereich der Achsen) mit ihren Namen aus CUBEINTF.CND |
▲ Langtexte: E/A- und Variablennamen (IONAME.DAT, VARNAME.DAT)
Wenn ein Yaskawa-Projekt zur aktiven Steuerung wird, wird das Langtext-Fenster (dasselbe Fenster wie für die Signallisten von VKRC, KRC und Fanuc) mit den Namen der Steuerung gefüllt:- Eingänge und Ausgänge aus IONAME.DAT (Einstellung IO names file) - IN1, OT5 ... für benannte Signale; Signale mit dem Standardnamen der Steuerung (IN017) werden mit leerer Beschreibung aufgelistet,
- globale Variablen B, I, D, R, S, P, BP, EX aus VARNAME.DAT,
- der Wert zum Zeitpunkt des Backups aus VAR.DAT, angefügt als [backup: value] (auch für Variablen ohne Namen).
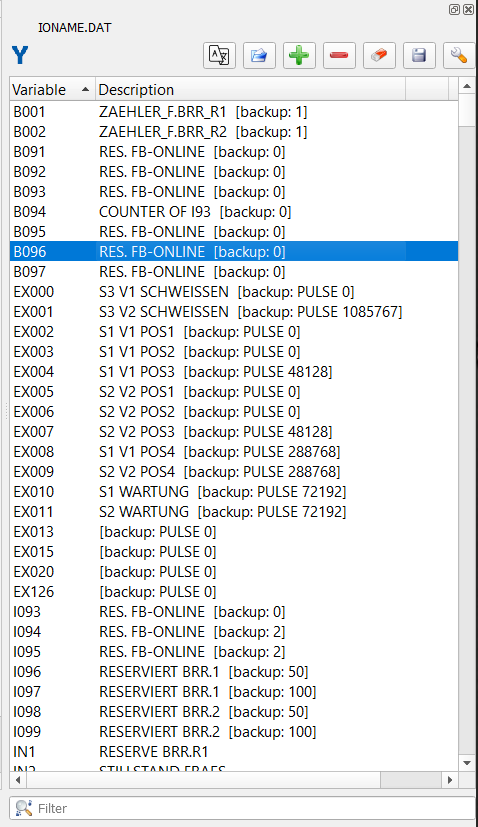
Langtext-Fenster einer Yaskawa-Steuerung: Variablennamen mit den Backup-Werten, E/A-Namen.
Die Beschreibungen können in der Tabelle bearbeitet werden (Doppelklick); die Tooltips des Viewers zeigen den geänderten
Text sofort an. Der Filter unter der Tabelle findet Signale und Variablen nach Name oder Text.
Namen speichern
Die Schaltfläche export des Langtext-Fensters schreibt:| Format | Inhalt |
| Yaskawa IONAME.DAT | die E/A-Namen im Format der Steuerung - der Aufbau der IONAME.DAT des Backups (/IONAME, //IN, //OUT ..., vier Namen pro Zeile) bleibt erhalten, nur die geänderten Namen werden ersetzt; eine leere Beschreibung behält den Standardnamen bei oder lässt den Namen leer |
| Yaskawa VARNAME.DAT | die Variablennamen im Format der Steuerung - geänderte Namen werden an Ort und Stelle ersetzt, entfernte Namen hinterlassen eine leere Zeile, neue Namen werden am Ende ihres Abschnitts angefügt (0500 1,0,NAME); der Kopf und die Zeilenanzahl jedes Abschnitts (///SHARE) bleiben unverändert |
| Text file (*.txt), Text CSV (*.csv) | VARIABLE text / VARIABLE;text - für Übersetzung oder Dokumentation |
Namen laden
Load file im Langtext-Fenster akzeptiert:- Yaskawa I/O names IONAME.DAT - auch eine umbenannte Kopie (erkannt an ihrem Kopf /IONAME); VARNAME.DAT und VAR.DAT aus demselben Verzeichnis werden mitgelesen,
- Yaskawa variable names VARNAME.DAT - nur Variablennamen (und Backup-Werte),
- Yaskawa Long Text CSV / TXT - eine zuvor exportierte, z. B. übersetzte Liste: Die Beschreibungen der bereits in der Tabelle vorhandenen Signale und Variablen werden ersetzt (der [backup: value] einer Variablen bleibt erhalten), die übrigen werden hinzugefügt. Speichern Sie sie anschließend als IONAME.DAT / VARNAME.DAT, um die Übersetzung auf die Steuerung zu übertragen.
Typische Anwendung: Namen als CSV exportieren, übersetzen (z. B. Deutsch nach Englisch), die CSV wieder laden, die
Jobs mit den neuen Namen in den Tooltips prüfen und IONAME.DAT und VARNAME.DAT für die Steuerung speichern.
▲ Parameterdateien (*.PRM)
Die Parameterdateien des Backups (ALL.PRM, SC.PRM, RC.PRM, SV.PRM ...) öffnen sich im Texteditor mit eigener Hervorhebung (yaskawa_prm.xml, automatisch für *.PRM gewählt): Dateikopf (//SC DX), Abschnitte (///S1C1G) und Werte - Nullen sind grau, sodass die gesetzten Werte hervorstechen.Ein fixierter Kopfbereich über dem Text zeigt immer, wohin die erste sichtbare Zeile gehört: den Dateikopf (//SC DX - in ALL.PRM die Datei, aus der der Abschnitt stammt), den Abschnitt mit seiner Zeilennummer und die Adresse des ersten Werts der ersten sichtbaren Zeile (z. B. S1C1G400). Ein Klick auf den Abschnitt springt zu dessen Zeile.
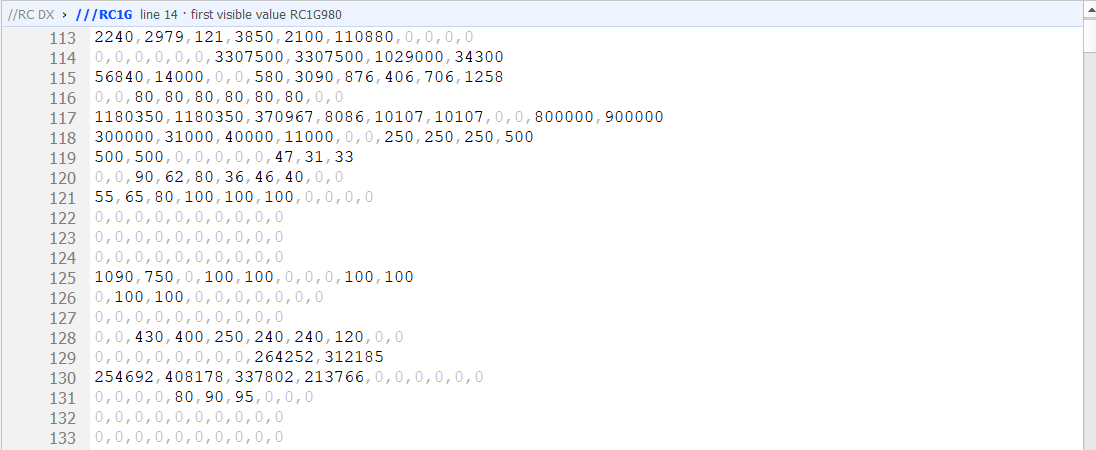
ALL.PRM: Der fixierte Kopfbereich zeigt Datei RC, Abschnitt RC1G (Zeile 14); Zeile 113 beginnt mit RC1G980, den Zählern der Getriebeübersetzung.
Ein Wert wird über seine Adresse identifiziert: den Abschnitt und die Position des Werts im Abschnitt,
gezählt ab 0 über alle Zeilen des Abschnitts (zehn Werte pro Zeile). Der Tooltip eines Werts zeigt die
Adresse, den Wert und, bei den Parametern, die DReS selbst liest, die Bedeutung:
| Adresse | Bedeutung |
| S1CgG400 .. 407 | positiver Software-Endschalter der Achse 1..8 der Steuergruppe g [Impulse] (SC.PRM) |
| S1CgG408 .. 415 | negativer Software-Endschalter der Achse 1..8 [Impulse] (SC.PRM) |
| RCgG972 .. 979 | Nenner der Getriebeübersetzung der Achse 1..8 (RC.PRM) |
| RCgG980 .. 987 | Zähler der Getriebeübersetzung der Achse 1..8, das Vorzeichen gibt die Motordrehrichtung an (RC.PRM) |
| SVgG24 .. 31 | Geberimpulse pro Motorumdrehung der Achse 1..8 (SV.PRM) |
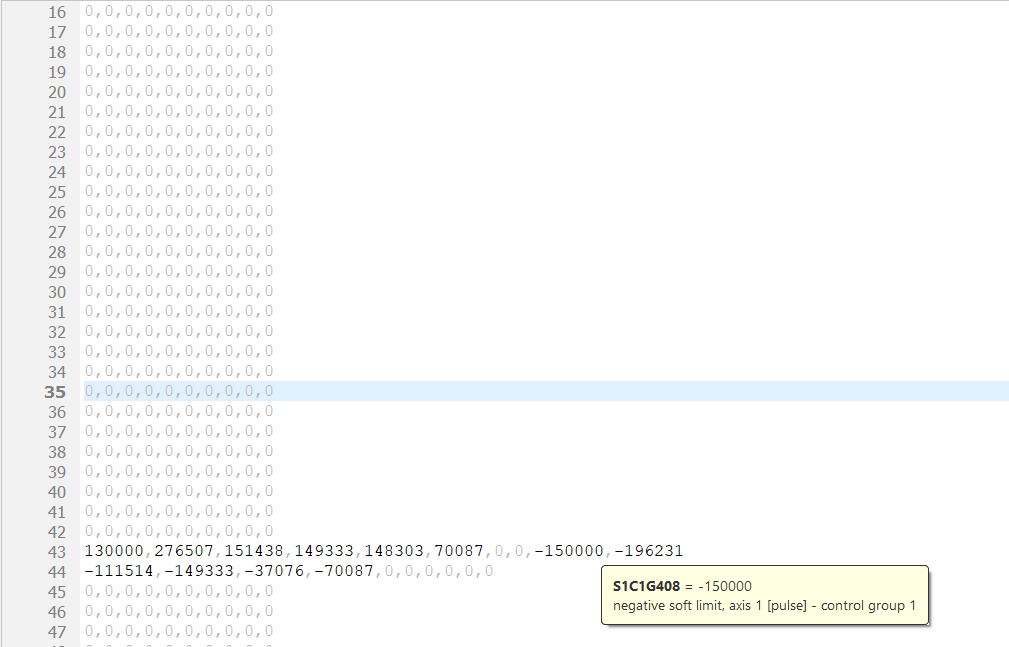
SC.PRM: Nullen in Grau, Tooltip des negativen Software-Endschalters der Achse 1 (S1C1G408).
Darüber hinaus haben etwa 110 Parameter von SC.PRM eine kurze Bedeutung nach dem Parameterkapitel des Yaskawa-DX200-Handbuchs:
Geschwindigkeiten und Positionierbereiche (S1CgG000 ..), Betriebs- und Moduseinstellungen (S2C195 ..), Würfel- und
Störbereiche (S2C001 .., S3C000 ..), Relais (S4C327 ..). Die meisten Nummern sind bei DX100 und YRC1000 gleich, das ist
jedoch nicht garantiert - prüfen Sie das Handbuch der Steuerung, bevor Sie einen Parameter ändern.
Die Applikationsparameter von AP.PRM (A1P .. A8P, ein Abschnitt pro Applikation) bedeuten je nach der in AxP000 eingestellten Applikation (0 = Lichtbogenschweißen) Unterschiedliches; der Tooltip listet die Varianten des Handbuchs auf, z. B. A1P003: Lichtbogenschweißen - erste Startbedingungsdatei der Stromquelle 2, Handling - Ausgang der Taste F2, Punktschweißen - maximale Anzahl von Stromquellen.
Ohne die Yaskawa-Lizenz werden Adresse und Bedeutung (Tooltip, fixierter Kopfbereich) für die ersten 100 Zeilen einer Parameterdatei angezeigt. Die gesamte Datei bleibt lesbar und hervorgehoben; weiter unten zeigt der fixierte Kopfbereich wie gewohnt Dateikopf und Abschnitt, und anstelle der Adresse ein Warnsymbol mit dem Hinweis, dass Adresse und Bedeutung der Parameter die Yaskawa-Lizenz erfordern. Der wertweise Vergleich von Parameterdateien (Archive Diff) erfordert immer die Lizenz.
Die Adressen sind dieselben wie in den Yaskawa-Handbüchern und auf dem Programmierhandgerät (z. B. S1C1G400); andere Parameter zeigen nur Adresse und Wert.