
Wählen Sie für beide Roboter ein ZIP-Backup oder die Datei SYSTEM.SYS eines entpackten Backups und klicken Sie auf Compare.
Ein ZIP-Backup wird in ein temporäres Verzeichnis entpackt, das automatisch gelöscht wird. Unterscheiden sich die Roboternamen der beiden Backups, fragt das Plugin vor dem Vergleich nach.
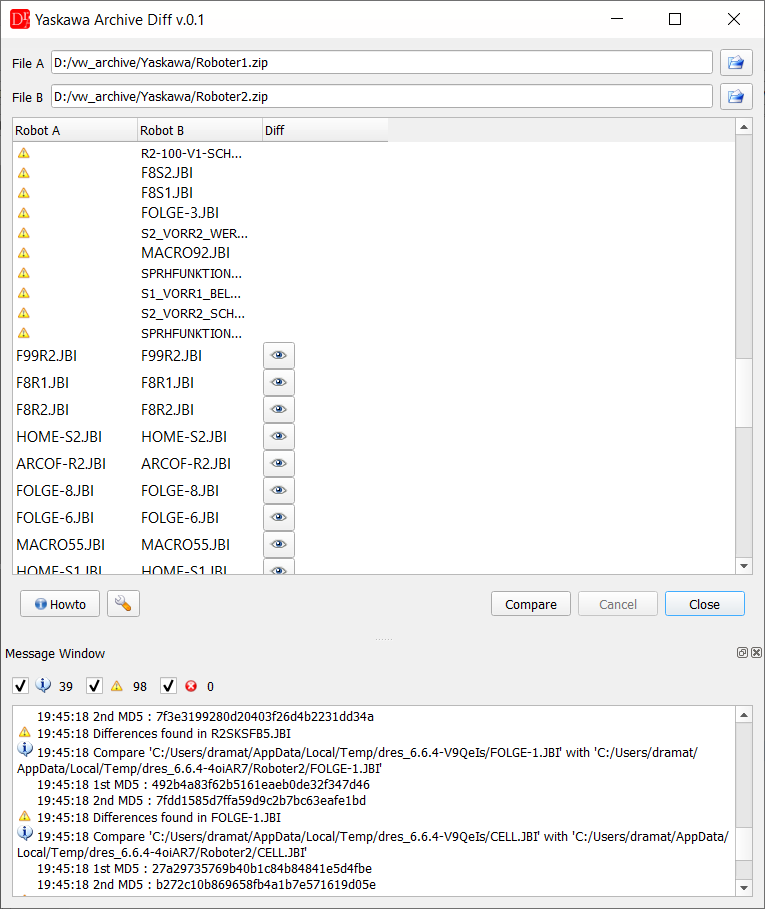
Jobs, die nur in einem Backup vorhanden sind, werden mit einer Warnung markiert; Jobs mit Unterschieden haben die Schaltfläche Show diffs
Job-Dateien (*.jbi) werden in beiden Backups rekursiv gesucht und automatisch einander zugeordnet, unabhängig vom Ordner, in dem sie liegen.
Dateien, die nur in einem der Backups vorhanden sind, werden aufgelistet und auf der anderen Seite als fehlend gemeldet; das Meldungsfenster listet jede verglichene Datei mit ihrer Prüfsumme auf.
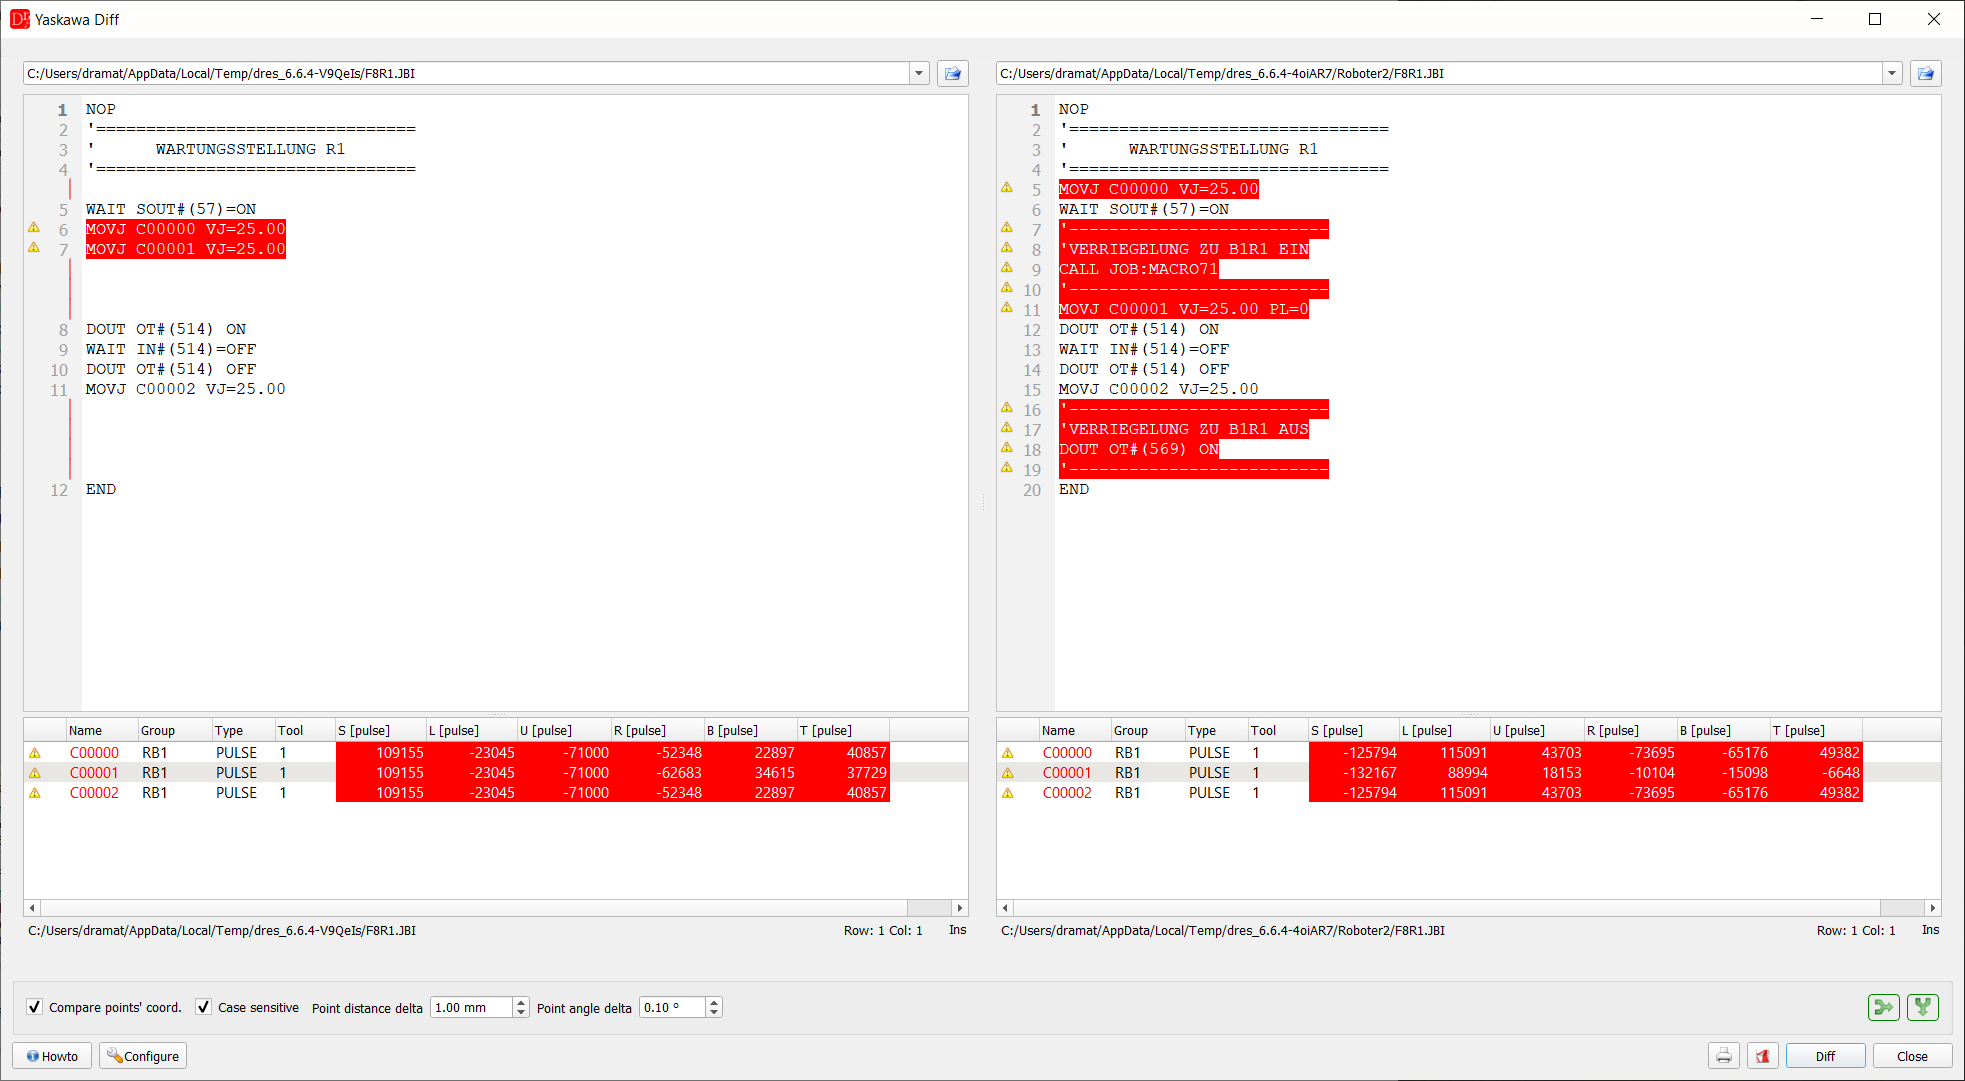
Die Schaltfläche Show diffs öffnet für den Job das Fenster Yaskawa Diff (oder je nach Einstellung einen reinen Textvergleich):
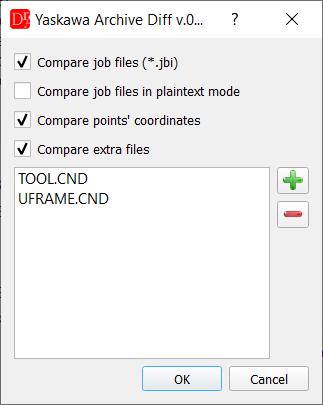
In den Einstellungen des Plugins kann der Benutzer festlegen, ob Job-Dateien verglichen werden, ob sie im reinen Textmodus statt mit dem Yaskawa-Job-Editor verglichen werden, ob Punktkoordinaten verglichen werden, ob Parameter- und Bedingungsdateien nach Werten verglichen werden und welche zusätzlichen Dateien (standardmäßig TOOL.CND und UFRAME.CND) ebenfalls verglichen werden sollen.
Zusätzliche Dateien können auch Parameterdateien sein, z. B. SC.PRM (Software-Endschalter) oder ALL.PRM. Mit der Einstellung Compare parameter files (*.PRM) by address (standardmäßig eingeschaltet) wird eine Parameterdatei Wert für Wert verglichen:
- das Meldungsfenster listet die Parameter mit unterschiedlichen Werten auf, z. B. S1C1G32: 3 -> 1000, mit ihrer Bedeutung, sofern bekannt,
- die Schaltfläche der Datei öffnet eine Tabelle Address / A / B / Meaning mit Filter; ein geänderter Dateikopf (//SC DX → //SC DN) und Werte, die in einer Datei fehlen, werden ebenfalls aufgeführt,
- Text diff in der Tabelle öffnet den zeilenweisen Vergleich.
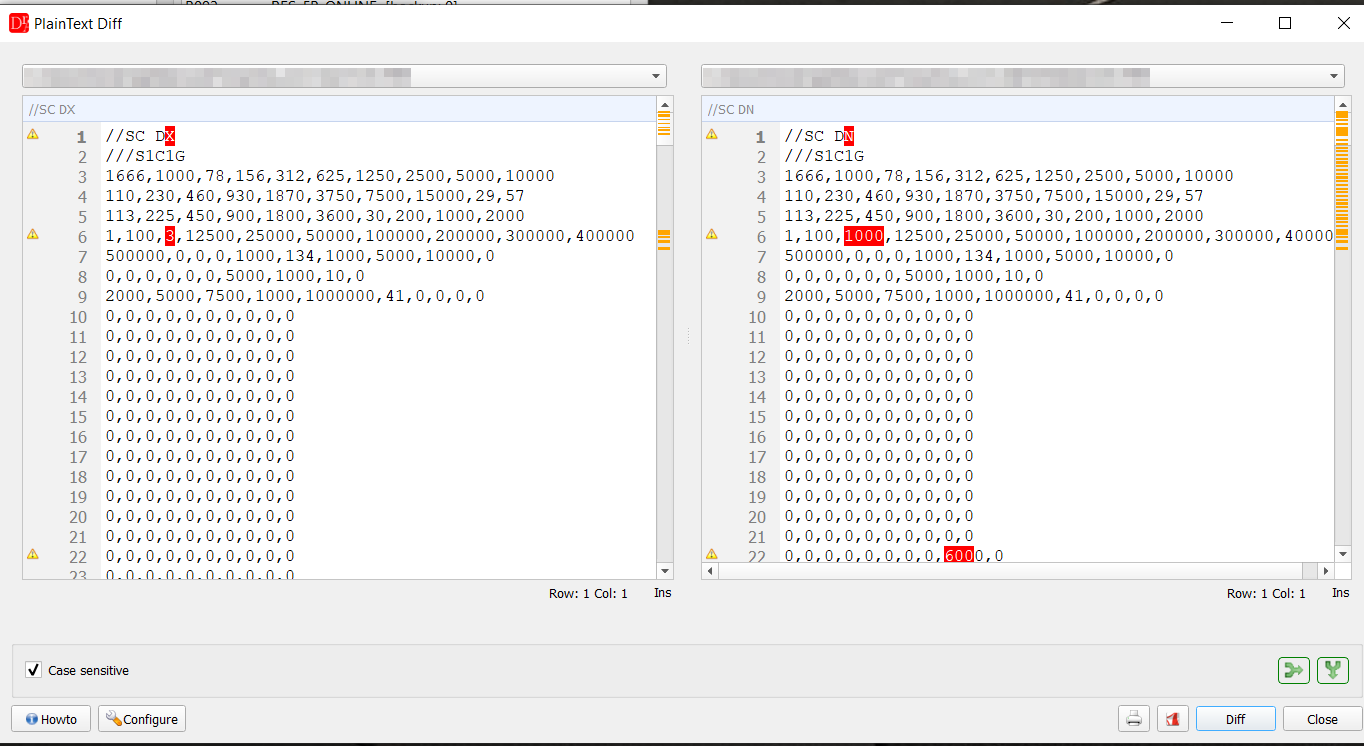
SC.PRM einer DX100 (links) und einer DX200 (rechts): Kopf //SC DX / //SC DN und zwei geänderte Werte.
Die Bedingungsdateien TOOL.CND, UFRAME.CND und andere *.CND-Dateien mit Einträgen (//TOOL 1, //UFRAME 2) werden mit der Einstellung Compare condition files (*.CND) by entry (standardmäßig eingeschaltet) eintragsweise verglichen. Jeder Wert hat einen Namen aus Eintrag und Feld:
| Wert | Bedeutung |
| TOOL n X, Y, Z, Rx, Ry, Rz | Werkzeugmittelpunkt und Orientierung [mm, Grad] |
| TOOL n Xg, Yg, Zg | Schwerpunkt der Last [mm] |
| TOOL n W | Lastgewicht [kg] |
| TOOL n Ix, Iy, Iz | Trägheitsmoment [kg m2] |
| TOOL n NAME, UFRAME n NAME | Name |
| UFRAME n BUSER X .. Rz | Benutzer-Frame [mm, Grad] |
| UFRAME n RORG, RXX, RXY | geteachte Punkte ORG / XX / XY des Benutzer-Frames [Impulse] |
| UFRAME n TOOL, GROUP | beim Teachen verwendete Werkzeug- und Steuergruppen |
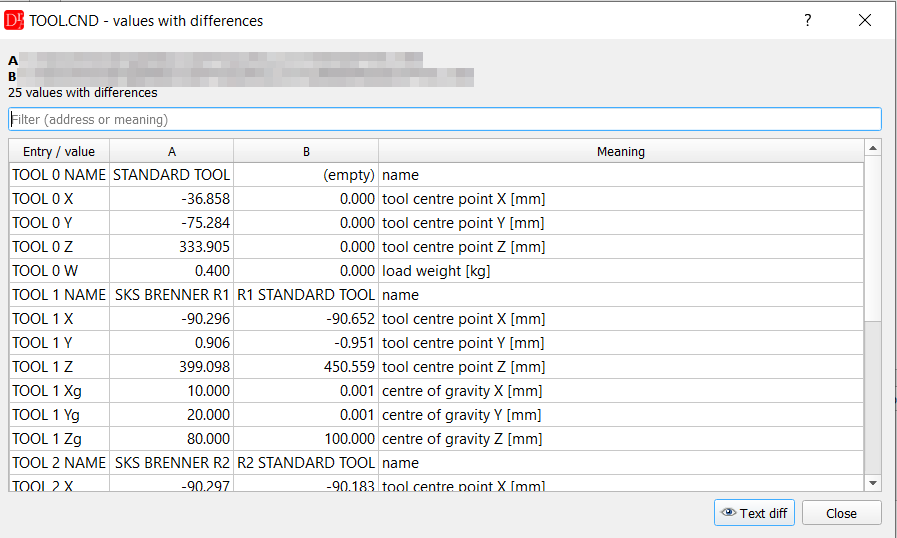
TOOL.CND zweier Backups: Namen, TCP und Lastgewicht von Werkzeug 0 und Werkzeug 1 unterscheiden sich. Ein leerer Name wird als (empty) angezeigt, nicht als fehlend.
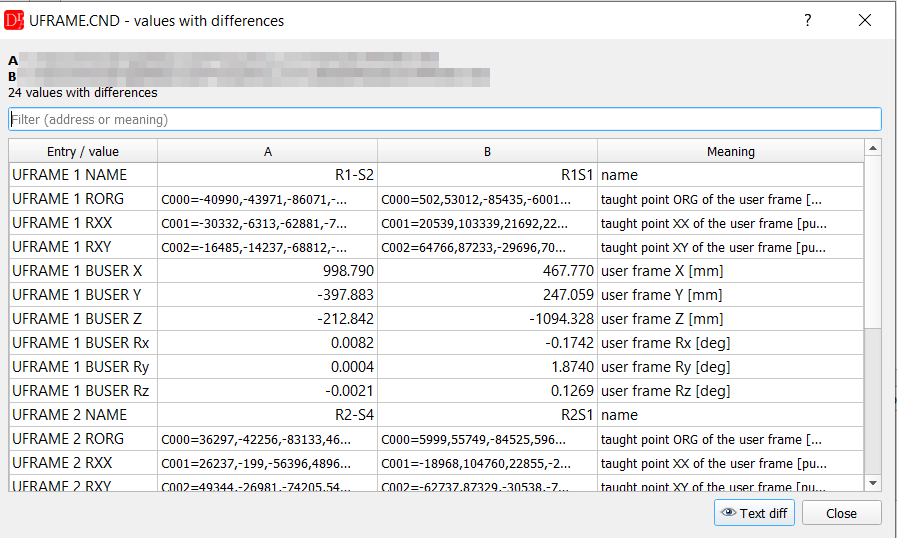
UFRAME.CND: Namen, geteachte Punkte und die Werte des Benutzer-Frames (BUSER) zweier Backups. Lange Werte werden in der Tabelle gekürzt - der Tooltip einer Zelle zeigt den vollständigen Wert.
Verriegelungen & Technologiepunkte
Die aus VKRC / Fanuc Archive Diff bekannte Prüfung der Verriegelungen und Technologiepunkte wird für Yaskawa (wie für ABB) derzeit entwickelt und an die Anforderungen des Kunden angepasst. Derzeit vergleicht Yaskawa Archive Diff die Dateien, die Punkte und die Einstellungen der beiden Backups.